要約:
MIT のエンジニアは、生きた骨格筋細胞を動力源とする薄型水中ロボットを開発しました。このデバイスには従来のモーターがありません。本体は、長さ約 15 mm、幅 7 mm、厚さ 0.5 mm の独立して制御可能な 2 つのゲル フィンです。表面は厚さ15ミクロン未満の筋肉細胞の薄い層で覆われています。研究チームは、マウスの骨格筋細胞に青色光に反応する感光性イオンチャネルを発現させた。約470ナノメートルの波長の青色光を照射すると、細胞が収縮してゲルフィンを羽ばたかせ、ロボットを水中で動かします。
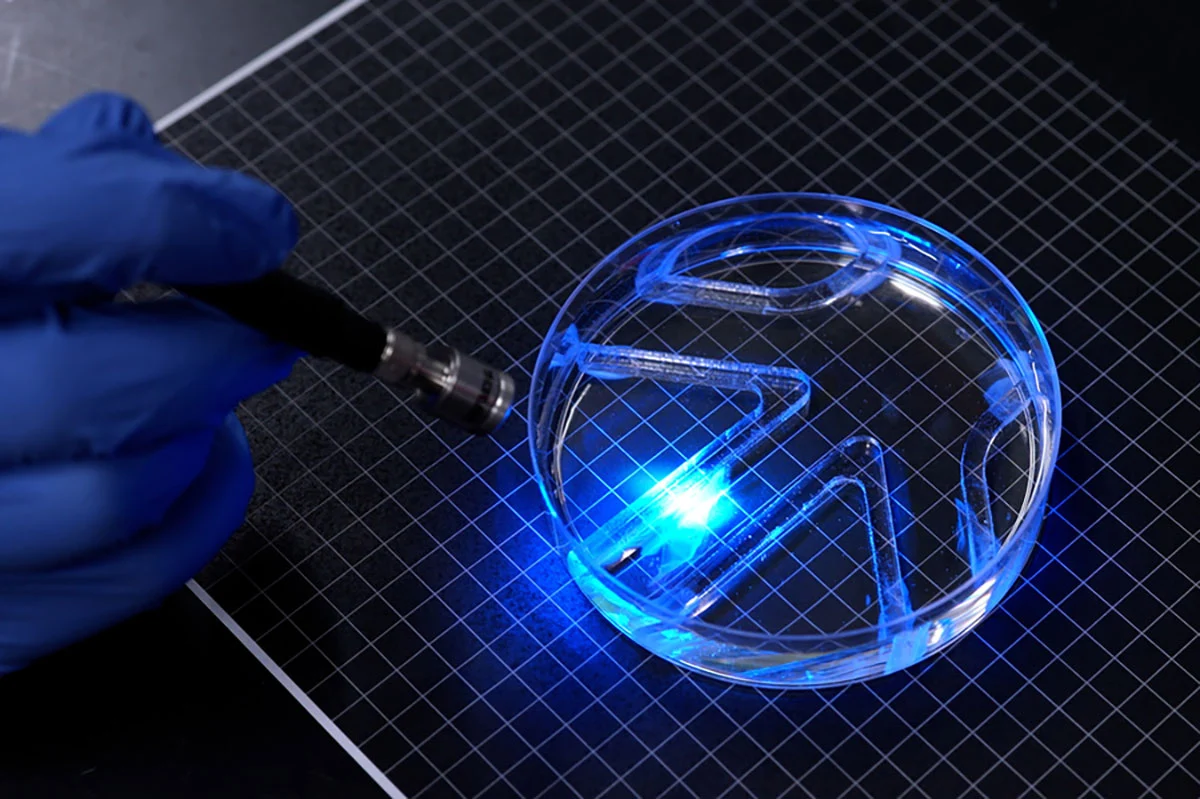
研究成果は「Advanced Functional Materials」に掲載されました。研究チームはGelMAと呼ばれるメタクリル化ゼラチンから足場を作り、筋細胞が同じ方向に並ぶように表面に溝を刻み込んだ。以前に使用されていたフィブリンゲルと比較して、GelMA 足場は筋肉の収縮に耐えることができ、細胞の動きによって収縮する可能性が低くなります。実験では、円弧状の溝よりも、底部の四角い溝の方が筋細胞の配置、繊維への融合、協調的な力の生成に役立つことも判明した。研究者らはまた、フラッシュ刺激を繰り返して筋肉組織を「訓練」し、その収縮変位を強化した。最後に、別々に制御された 2 つの筋肉組織がロボットの左右のヒレを形成します。研究者は片側を個別に運転することも、両側を同時に運転して進行方向と速度を変更することもできます。
研究者らはペトリ皿タンク内で光源を手動で動かし、ロボットを単純な迷路内を誘導しました。論文で報告されている最大線速度は毎分機体長の約 4 倍、最大回転速度は毎分約 1200 度です。これはオリンピックの水泳選手よりもはるかに遅いが、動きの遅いオオメジロザメに似ているとMITは述べた。ここでの「ナビゲーション」は光源の制御を外部の人員に依存しており、ロボットにはまだ自律的な認識、意思決定、または搭載された制御システムが備わっていません。
この論文は、最適化された 2 次元筋肉膜の単位体積収縮力が 3 次元筋肉組織の約 20 倍であることも報告しています。固定支持体から分離した後の機能維持時間は、古いフィブリン構造の 10 分未満から、GelMA 構造の 30 日以上に改善されました。この 30 日は、実験における固定支持なしの筋膜アクチュエータの機能寿命を指しており、ロボットが 1 か月間泳ぎ続けられることを意味するものではありません。研究によると、光刺激トレーニング後の組織の変位は、トレーニングを受けていない対照グループの約 4 倍であることが示されています。
この設計は、従来のバイオハイブリッド ロボットはサイズが大きく、大量の三次元培養筋細胞を必要とするという問題を解決することを目的としています。研究チームは、柔らかく、環境に反応し、一定の自己修復能力を備えた生体組織が、将来的には脆弱な水域の探索や環境モニタリングなどの作業に使用される可能性があると考えている。しかし、この研究は依然として単一のマウス筋細胞株、単純なヒレ、および外部からの青色光刺激に依存しています。研究チームは、次のステップは速度を向上させるために本体構造を最適化し、マイクロ光源とポータブル電源の統合を検討することであると述べた。低侵襲手術などの応用は、現時点では長期的なアイデアにすぎず、実際にはまだ検証されていません。
コメント