要約:
MIT のエンジニアは、生きた骨格筋細胞を動力源とする薄型の水泳ロボットを開発しました。これは、チューインガムほどの大きさの柔軟なヒドロゲルフィルムと 2 つのひれ状の構造で構成されています。筋肉細胞がヒレを覆っています。研究チームは光を使って筋肉の収縮を刺激し、ヒレを羽ばたかせて水中でロボットを前進させます。左右のヒレに交互に光を当てることで、研究者らは動物の向きを変え、シャーレ内の単純な水中迷路を案内することができた。
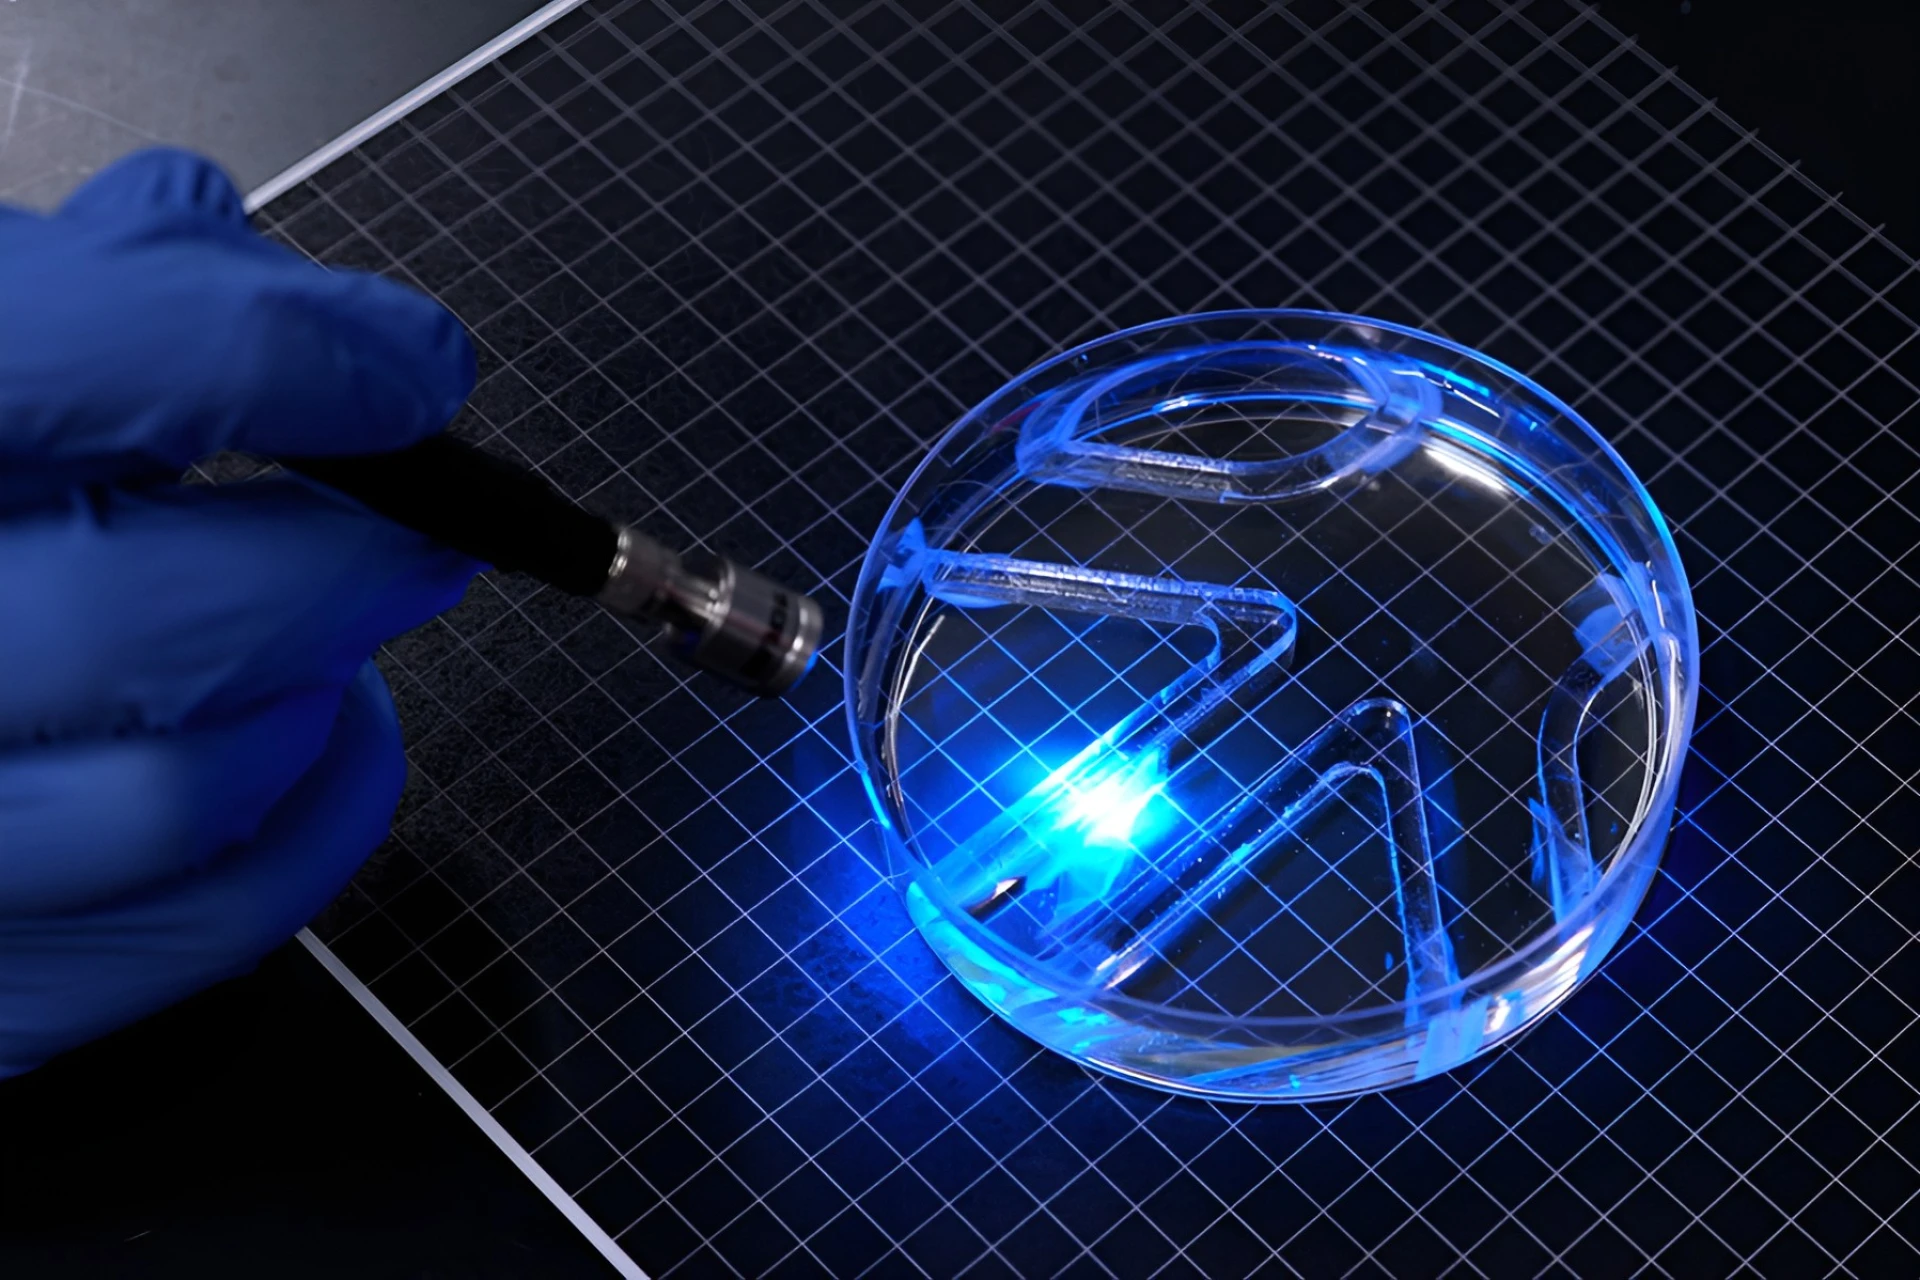
このロボットは単一層の筋細胞膜を使用しており、全体の構造の厚さは約 0.5 ミリメートルです。研究チームは、メタクリル酸ゼラチン(GelMA)を支持骨格に用い、表面に四角形の溝をプレスすることで、細胞が溝に沿って配列し、同じ方向の筋線維に融合できるようにした。研究者らは、過去に使用されたフィブリンゲルは柔らかすぎて、筋肉が収縮するとしわができやすかったと述べた。より強力なGelMAと四角い溝は細胞をより良くサポートし、筋肉が協力して力を発揮するのを助けます。各フィンは長さ約 15 mm、幅 7 mm、厚さ 0.5 mm です。
このロボットは、光に反応するように遺伝子組み換えされた骨格筋細胞を使用します。研究チームはまず、1日2回、毎回15分間、光パルスで細胞を刺激した。トレーニングを受けていない対照群と比較して、トレーニング後のフィンの変位は約4倍に増加しました。この論文は、この二次元筋肉膜がミリニュートンレベルの力とミリメートルレベルのストロークを生み出すことができると報告しています。単位組織体積あたりの収縮力密度は三次元筋肉の約20倍となり、非固定状態での連続作業能力も10分未満から30日以上に向上しました。
最適なテスト条件下では、ロボットの直線遊泳速度は 1 分あたり約 4 自長で、回転速度は 1 分あたり最大 1,200 度に達します。研究者は依然としてシャーレの外側に光源を保持して制御する必要があり、搭載された電子機器や自律航行機能もまだ搭載されていない。したがって、「非固定」とはロボット本体を外部ブラケットに接続する必要がないことを意味し、外部光制御なしで単独で動作できることを意味するものではありません。研究者らも、現在の構造は単純で遊泳速度が遅く、オープンウォーターで使用できるようになるにはまだ長い道のりがあることを認めている。
研究チームはマサチューセッツ工科大学機械工学准教授のリトゥ・ラマン氏が率い、筆頭著者は大学院生のマヒラ・バワ氏でした。この結果は、「二次元骨格筋膜アクチュエータによりバイオハイブリッドロボットの効率が向上する」というタイトルで『Advanced Functional Materials』誌に掲載された。研究チームは、この薄いデザインは、多数の細胞を必要とする三次元筋肉ブロックよりも細胞に優しく、製造コストが安くなる可能性があり、運動効率の向上も期待できると考えている。将来的には、環境モニタリングや、脆弱で予測不可能な環境での精密な検出タスクの実行に使用される可能性があります。しかし、この研究では現在、1つの細胞株、一方向に配置された筋線維、および単純な骨格構造のみが使用されています。チームの次のステップは、体とフィンの設計を最適化し、水泳速度を上げ、他の動作モードを探索することです。
コメント