要約:
米国のノースカロライナ州立大学の科学研究チームは、非常に合理化された構造を備えた小型のソフトバウンドロボットの開発に成功しました。このロボットには従来のモーター、ギア、バッテリー、電子制御チップは一切含まれておらず、コインよりも薄いです。連続赤外線照射下で光と熱を独立して機械的ねじり弾性位置エネルギーに変換し、離陸、空中でのリセット、充電による再離陸までの無限の連続バウンスサイクルを完了します。
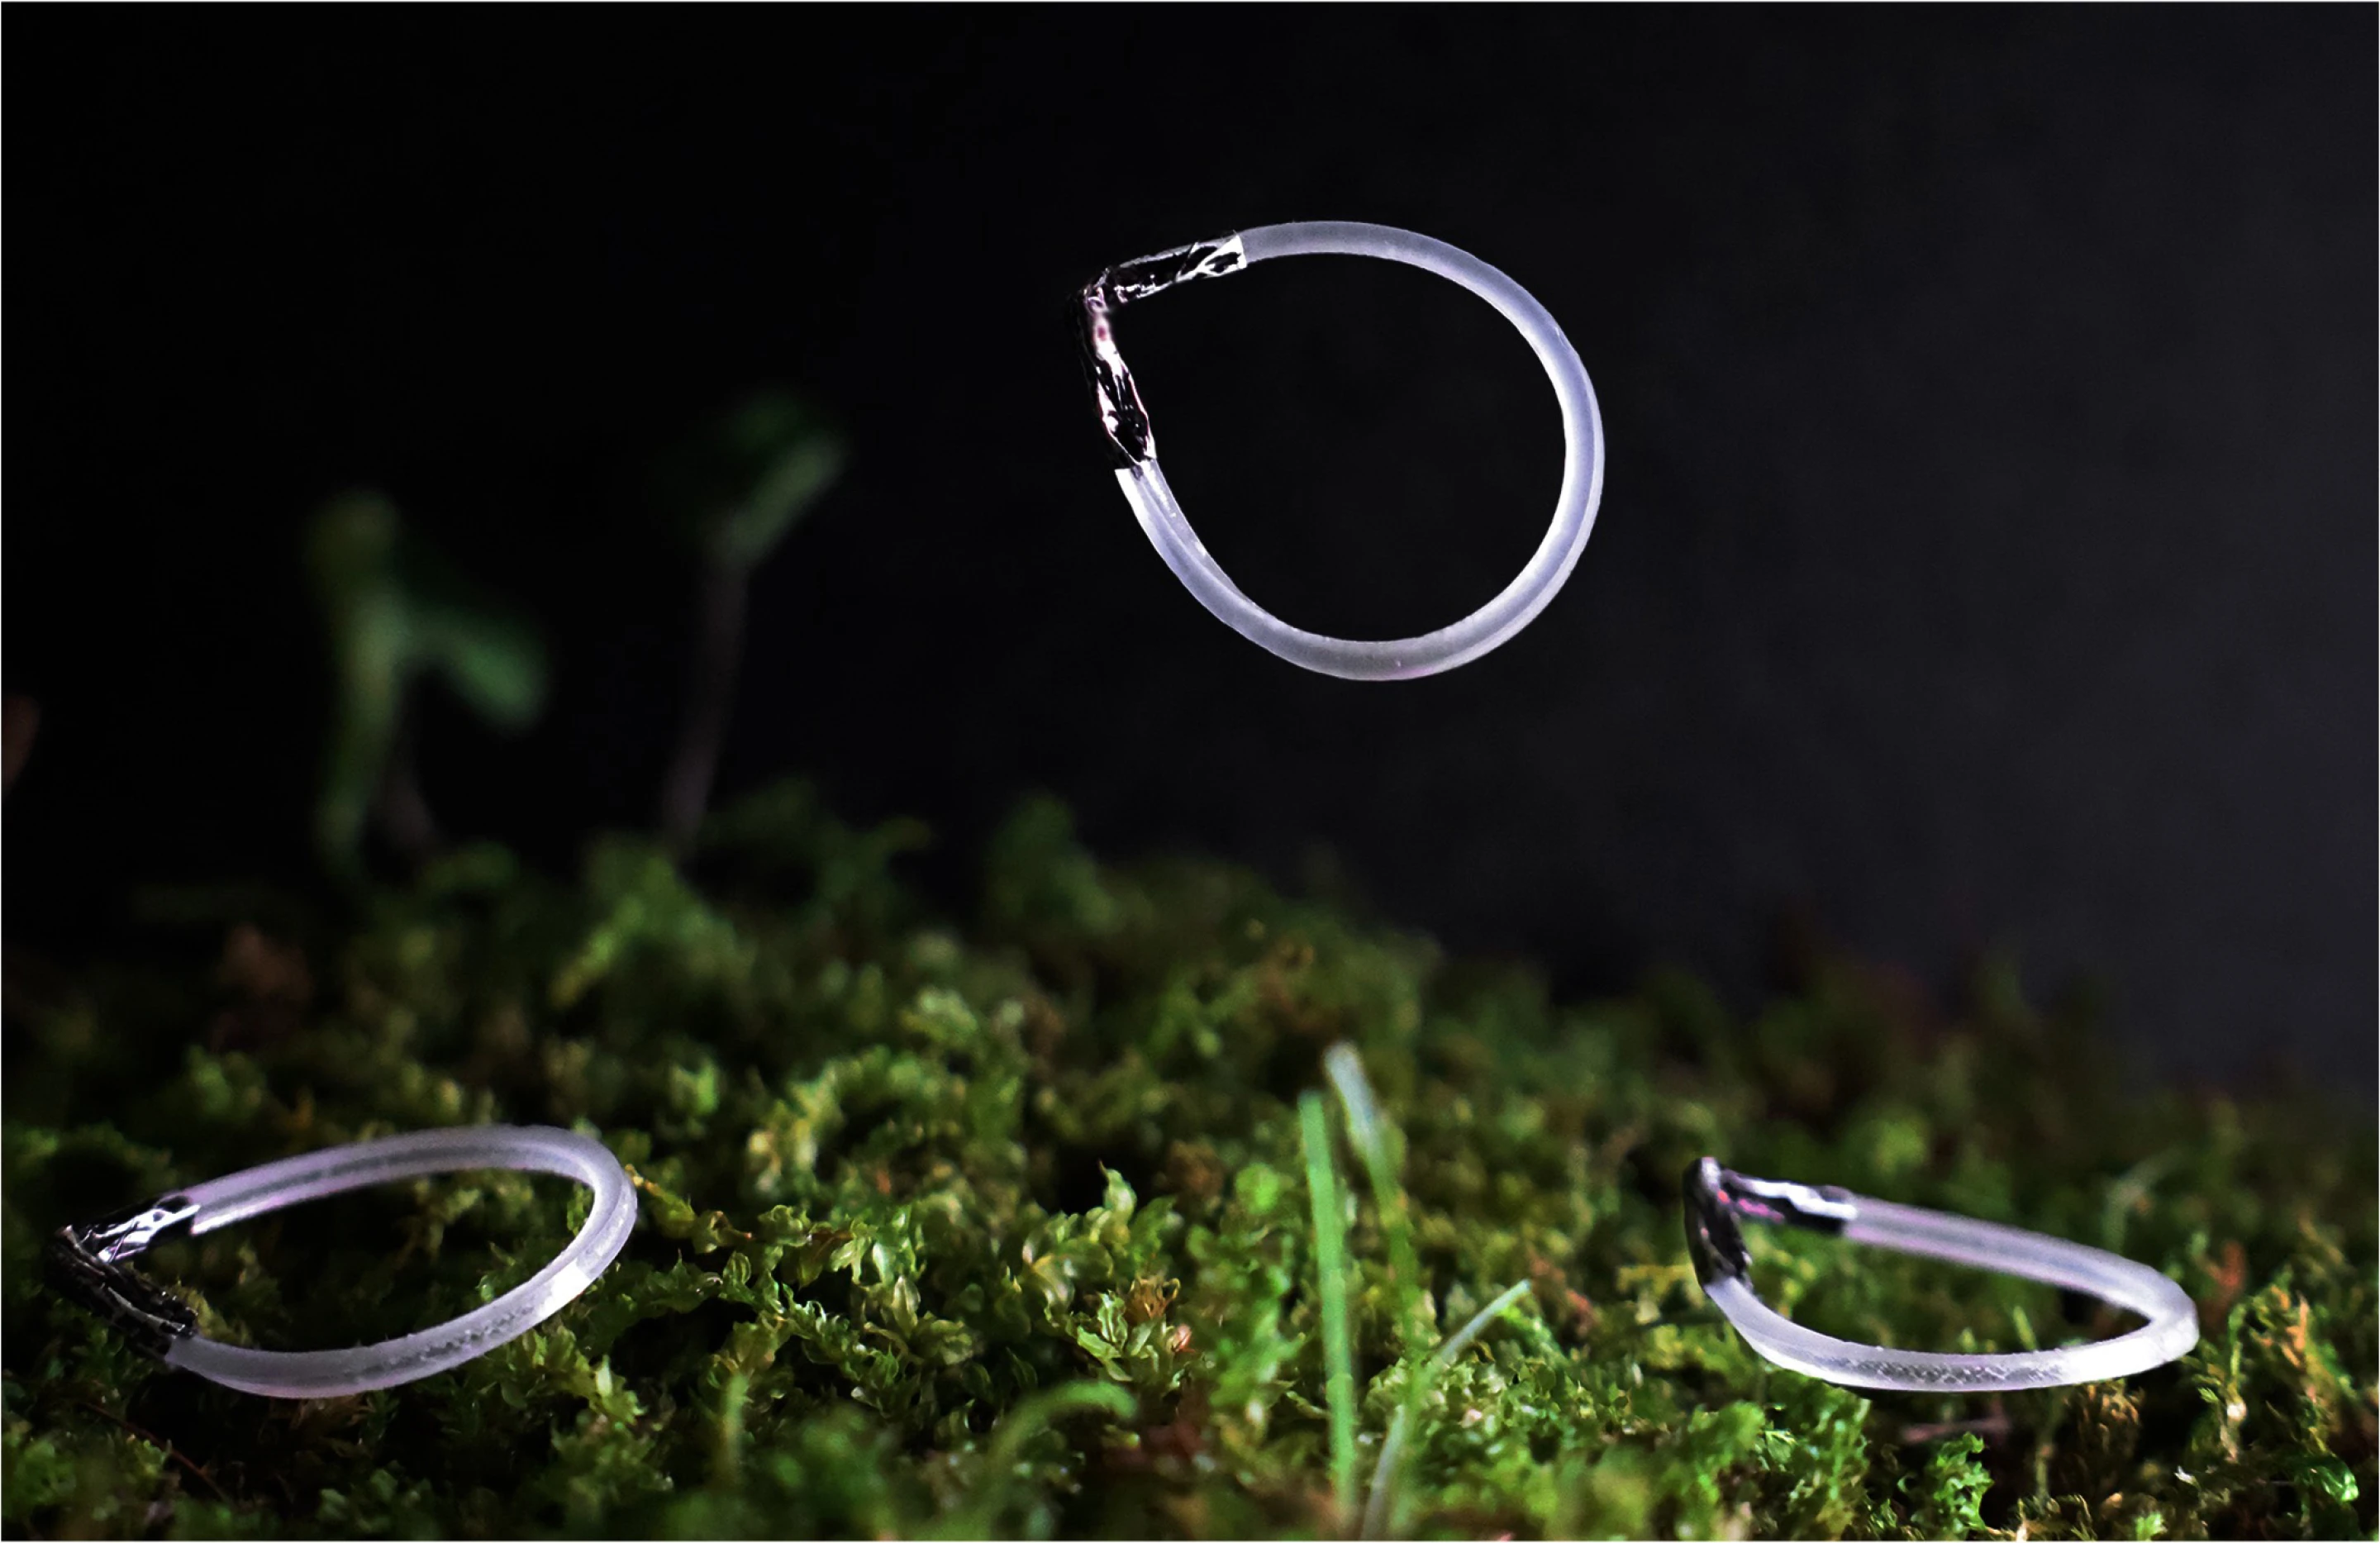
学術雑誌に掲載された研究の詳細によると、「リングリーパー」と名付けられたソフトロボットは主に2つの主要な構造で構成されています。1つは、液晶エラストマー(LCE)で作られたドロップ型の柔軟なポリマーストリップの円形で、もう1つはドロップの先端に固定されたV字型のマイクロアルミニウムの硬質スリーブです。液晶エラストマーは熱収縮特性を持っています。ロボットの表面に赤外線が照射されると、加熱された側の分子鎖が収縮して自発回転を起こそうとします。このとき、先端の硬いV字型アルミニウム管がポリマーの自由な回転を妨げ、ポリマーベルトを時計仕掛けのように内側にねじり続け、大量の弾性変形位置エネルギーを蓄積します。ねじり応力が臨界閾値を超えると、V 字型のアルミニウム チューブが瞬時に地面に叩きつけられ、蓄積されたエネルギーが瞬時に解放され、ロボット全体が空中に高く放出されます。
研究チームは、ロボットが自身の材料の弾性記憶に依存して、飛行プロセス中に空中で自動的に回復してねじれを解くことができることを発見しました。着陸後は、手動介入や機械的なリセット装置を必要とせずに、光を吸収して加熱する次のサイクルにすぐに入ることができます。外部の赤外線光源が照射されている限り、この「エネルギーの蓄積、バウンス、自己リセット」プロセスが何百回も継続する可能性があります。
実験ではさらに、V 字型のアルミニウム管の開き角度を微調整するだけで、ロボットの動作形態と歩行を直接制御できることが確認されました。角度を 120 度に調整すると、ロボットは身をよじって地面に近づくように動きます。角度が 90 度に減少すると、ロボットは前方にジャンプします。さらに角度を50度まで絞ると、垂直に空に向かってジャンプする強力な能力を発揮し、最大ジャンプ高さは自身の大きさの80倍以上に達することもあります。また、丸い先端部に少量のウェイトを追加して重心を調整することで、空中での転がりを効果的に抑制し、前ジャンプの安定性と飛距離が大幅に向上しました。
さまざまな複雑な地形での侵入テストで、マイクロ ロボットは草、砂、砂利浜、緩やかな斜面、画鋲が点在する障害物道路を乗り越えることに成功し、不整地への高い適応能力を実証しました。研究者らは、このシステムは依然として外部の赤外線光源にエネルギーを供給することに依存しており、すぐに商品化されるわけではないが、幾何学的構造とスマート材料を使用して自走サイクルを実現するこの根本的な進歩は、かさばるエネルギー貯蔵リセット機構に依存する従来のマイクロソフトロボットの技術的ボトルネックを完全に打破し、将来の環境検出、群マイクロロボット、および非構造化災害遺跡の捜索救助のための新しい設計アイデアとハードウェアの参考資料を提供すると指摘した。
コメント