
要約:
人類のための大規模な宇宙インフラ建設に向けた道において、最近重要なマイルストーンが誕生しました。カリフォルニア工科大学が開発し、米国防高等研究計画局(DARPA)の資金提供を受けたロボットが、軌道上での構造物の組み立て作業に成功した。研究チームは、人類が宇宙で自律的な構造物の構築に成功したのは初めてだとしている。
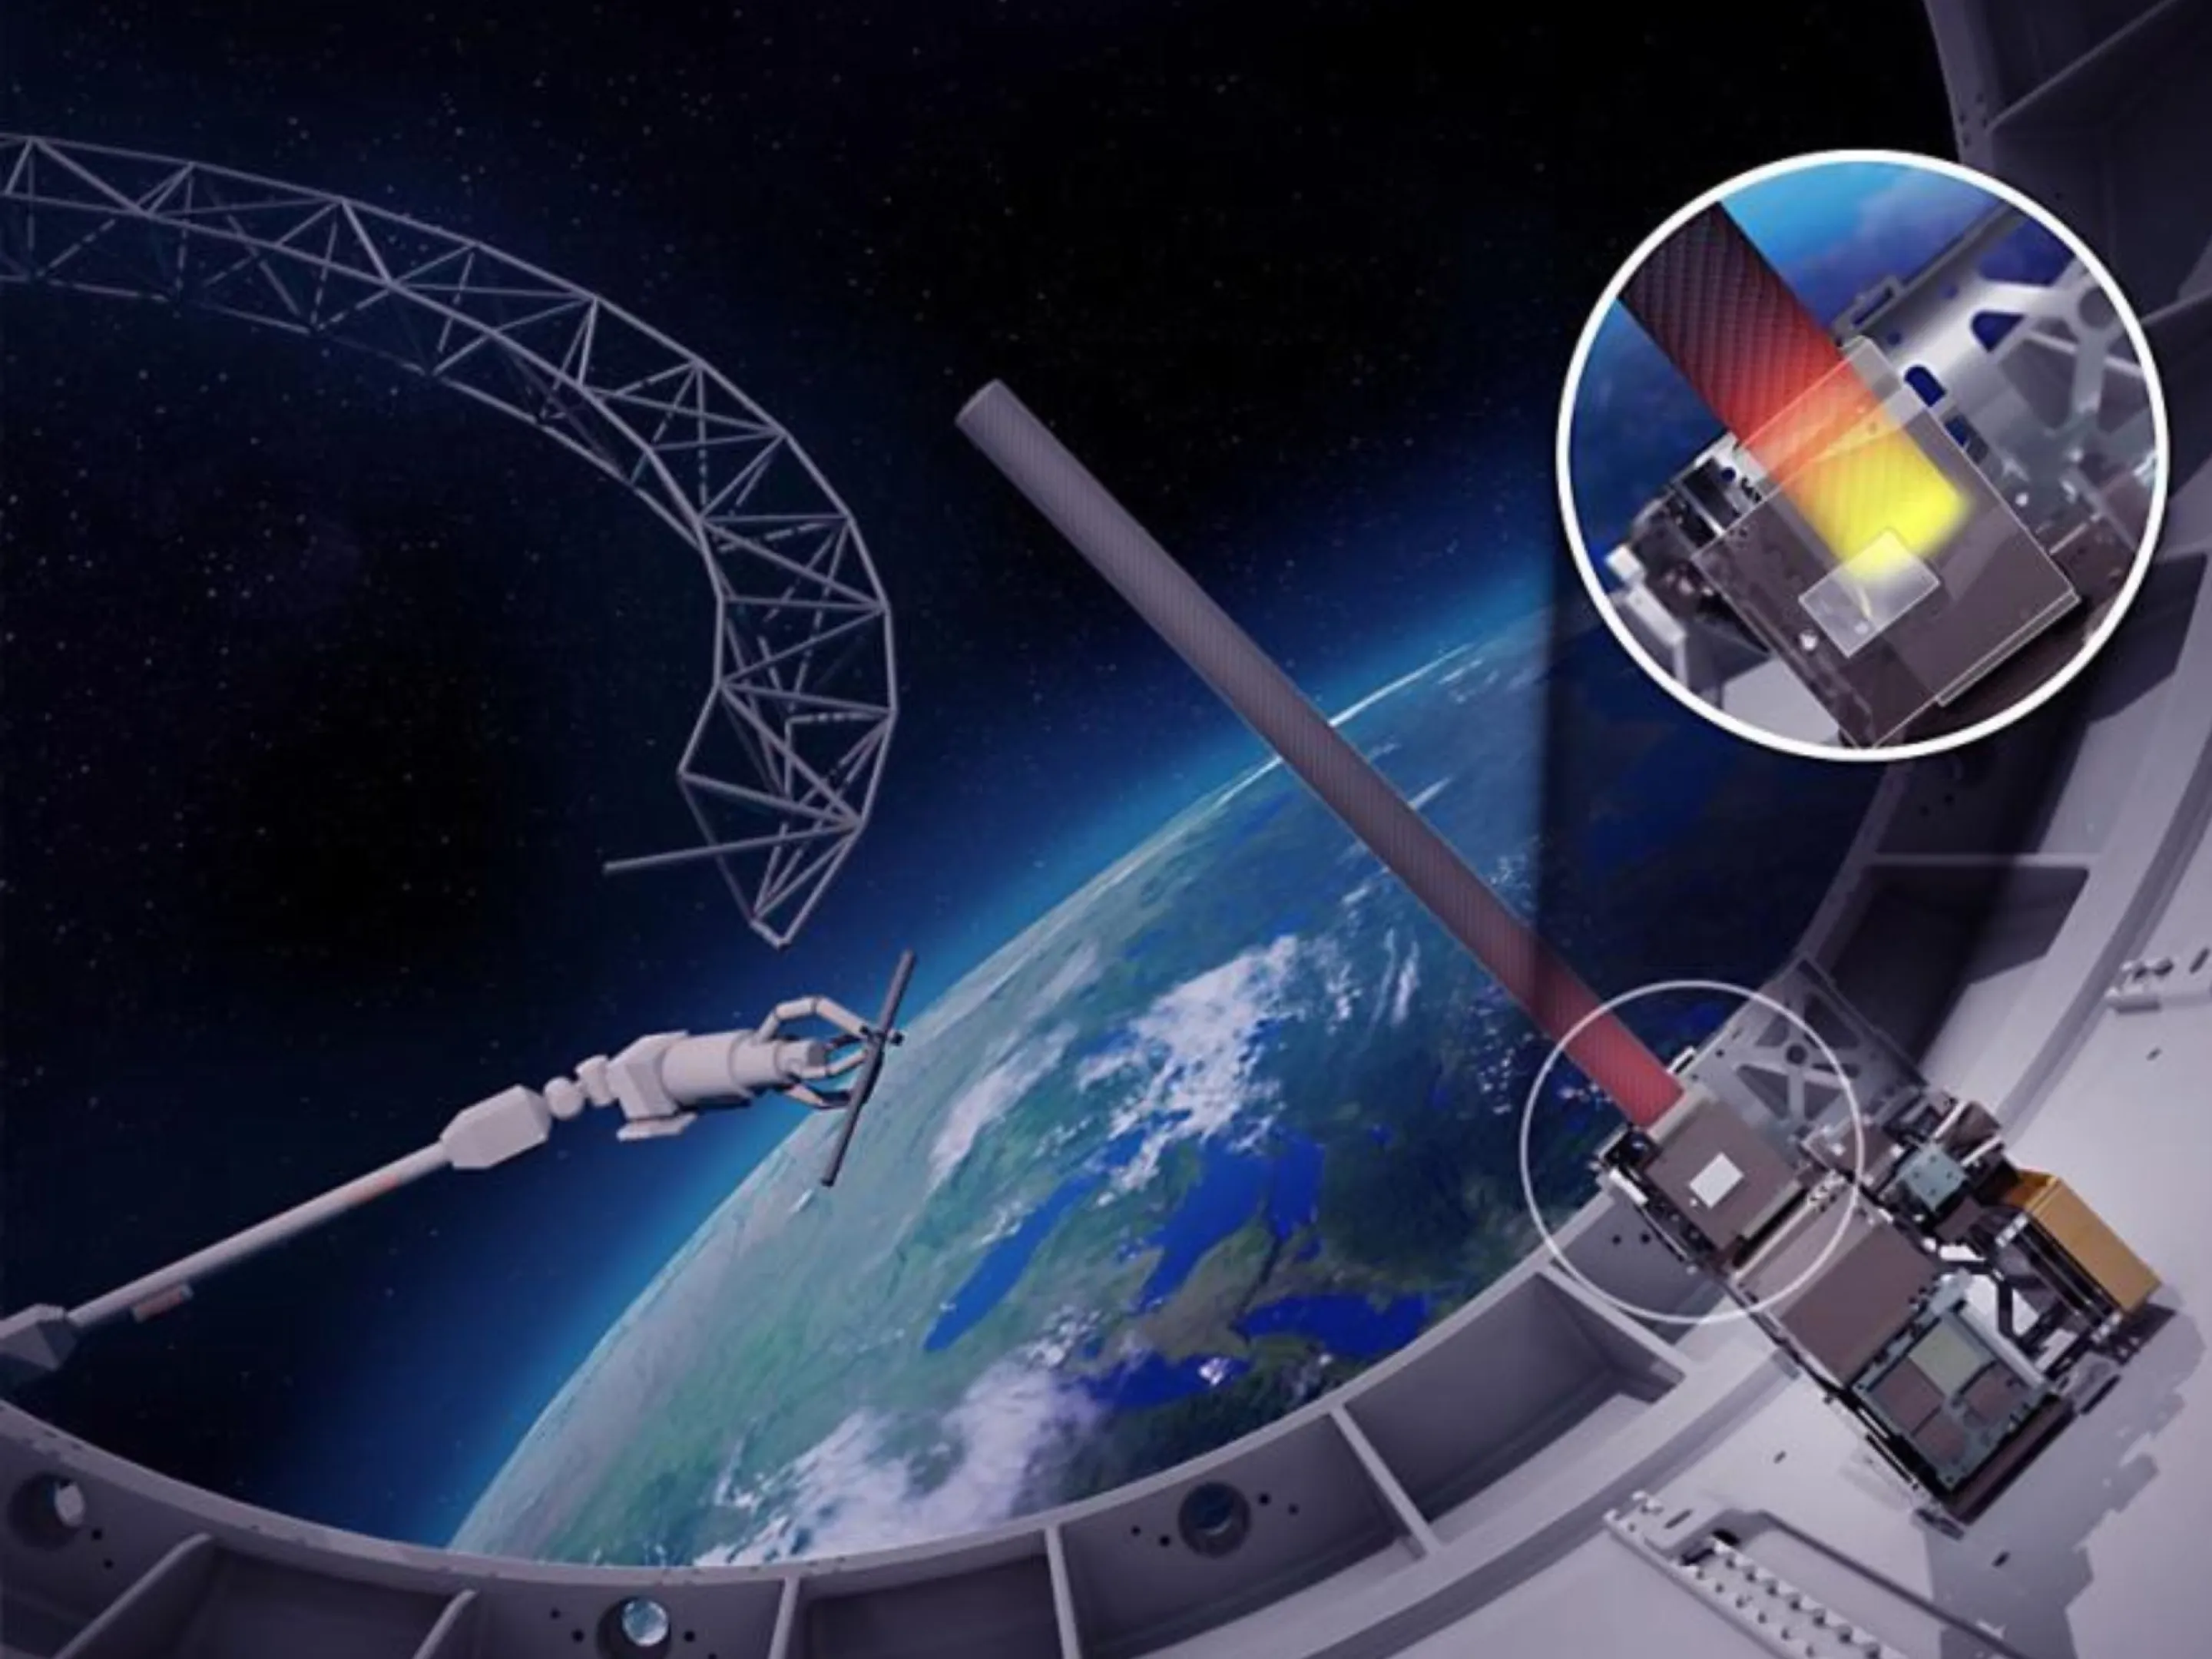
長い間、大型機器を地球周回軌道に送り込むことは、高コストと技術的限界に直面していました。対照的に、より小さなコンポーネントを個別に打ち上げてから軌道上で組み立てる方が、より実現可能な解決策です。しかし、従来の宇宙組立には通常宇宙飛行士の参加が必要であり、放射線が充満した真空環境の宇宙では、人間の作業時間は短いほど安全性が高くなります。
このミッションを実行するロボットは、「自律宇宙張力リフレクター組立プロジェクト」(ASTRA) の一部です。プロジェクトの目標は、複合パイプ、アルミニウム コネクタ、反射フィルムを使用して、直径約 1.4 メートルの反射アンテナ システムを軌道上に構築することです。ミッション時間は限られているため、トラス構造の 2 つのセクションは打ち上げ前に事前に組み立てられていますが、ロボットは軌道上で構造の 3 つ目のセクションを組み立てて鍵の検証を完了する責任を負います。
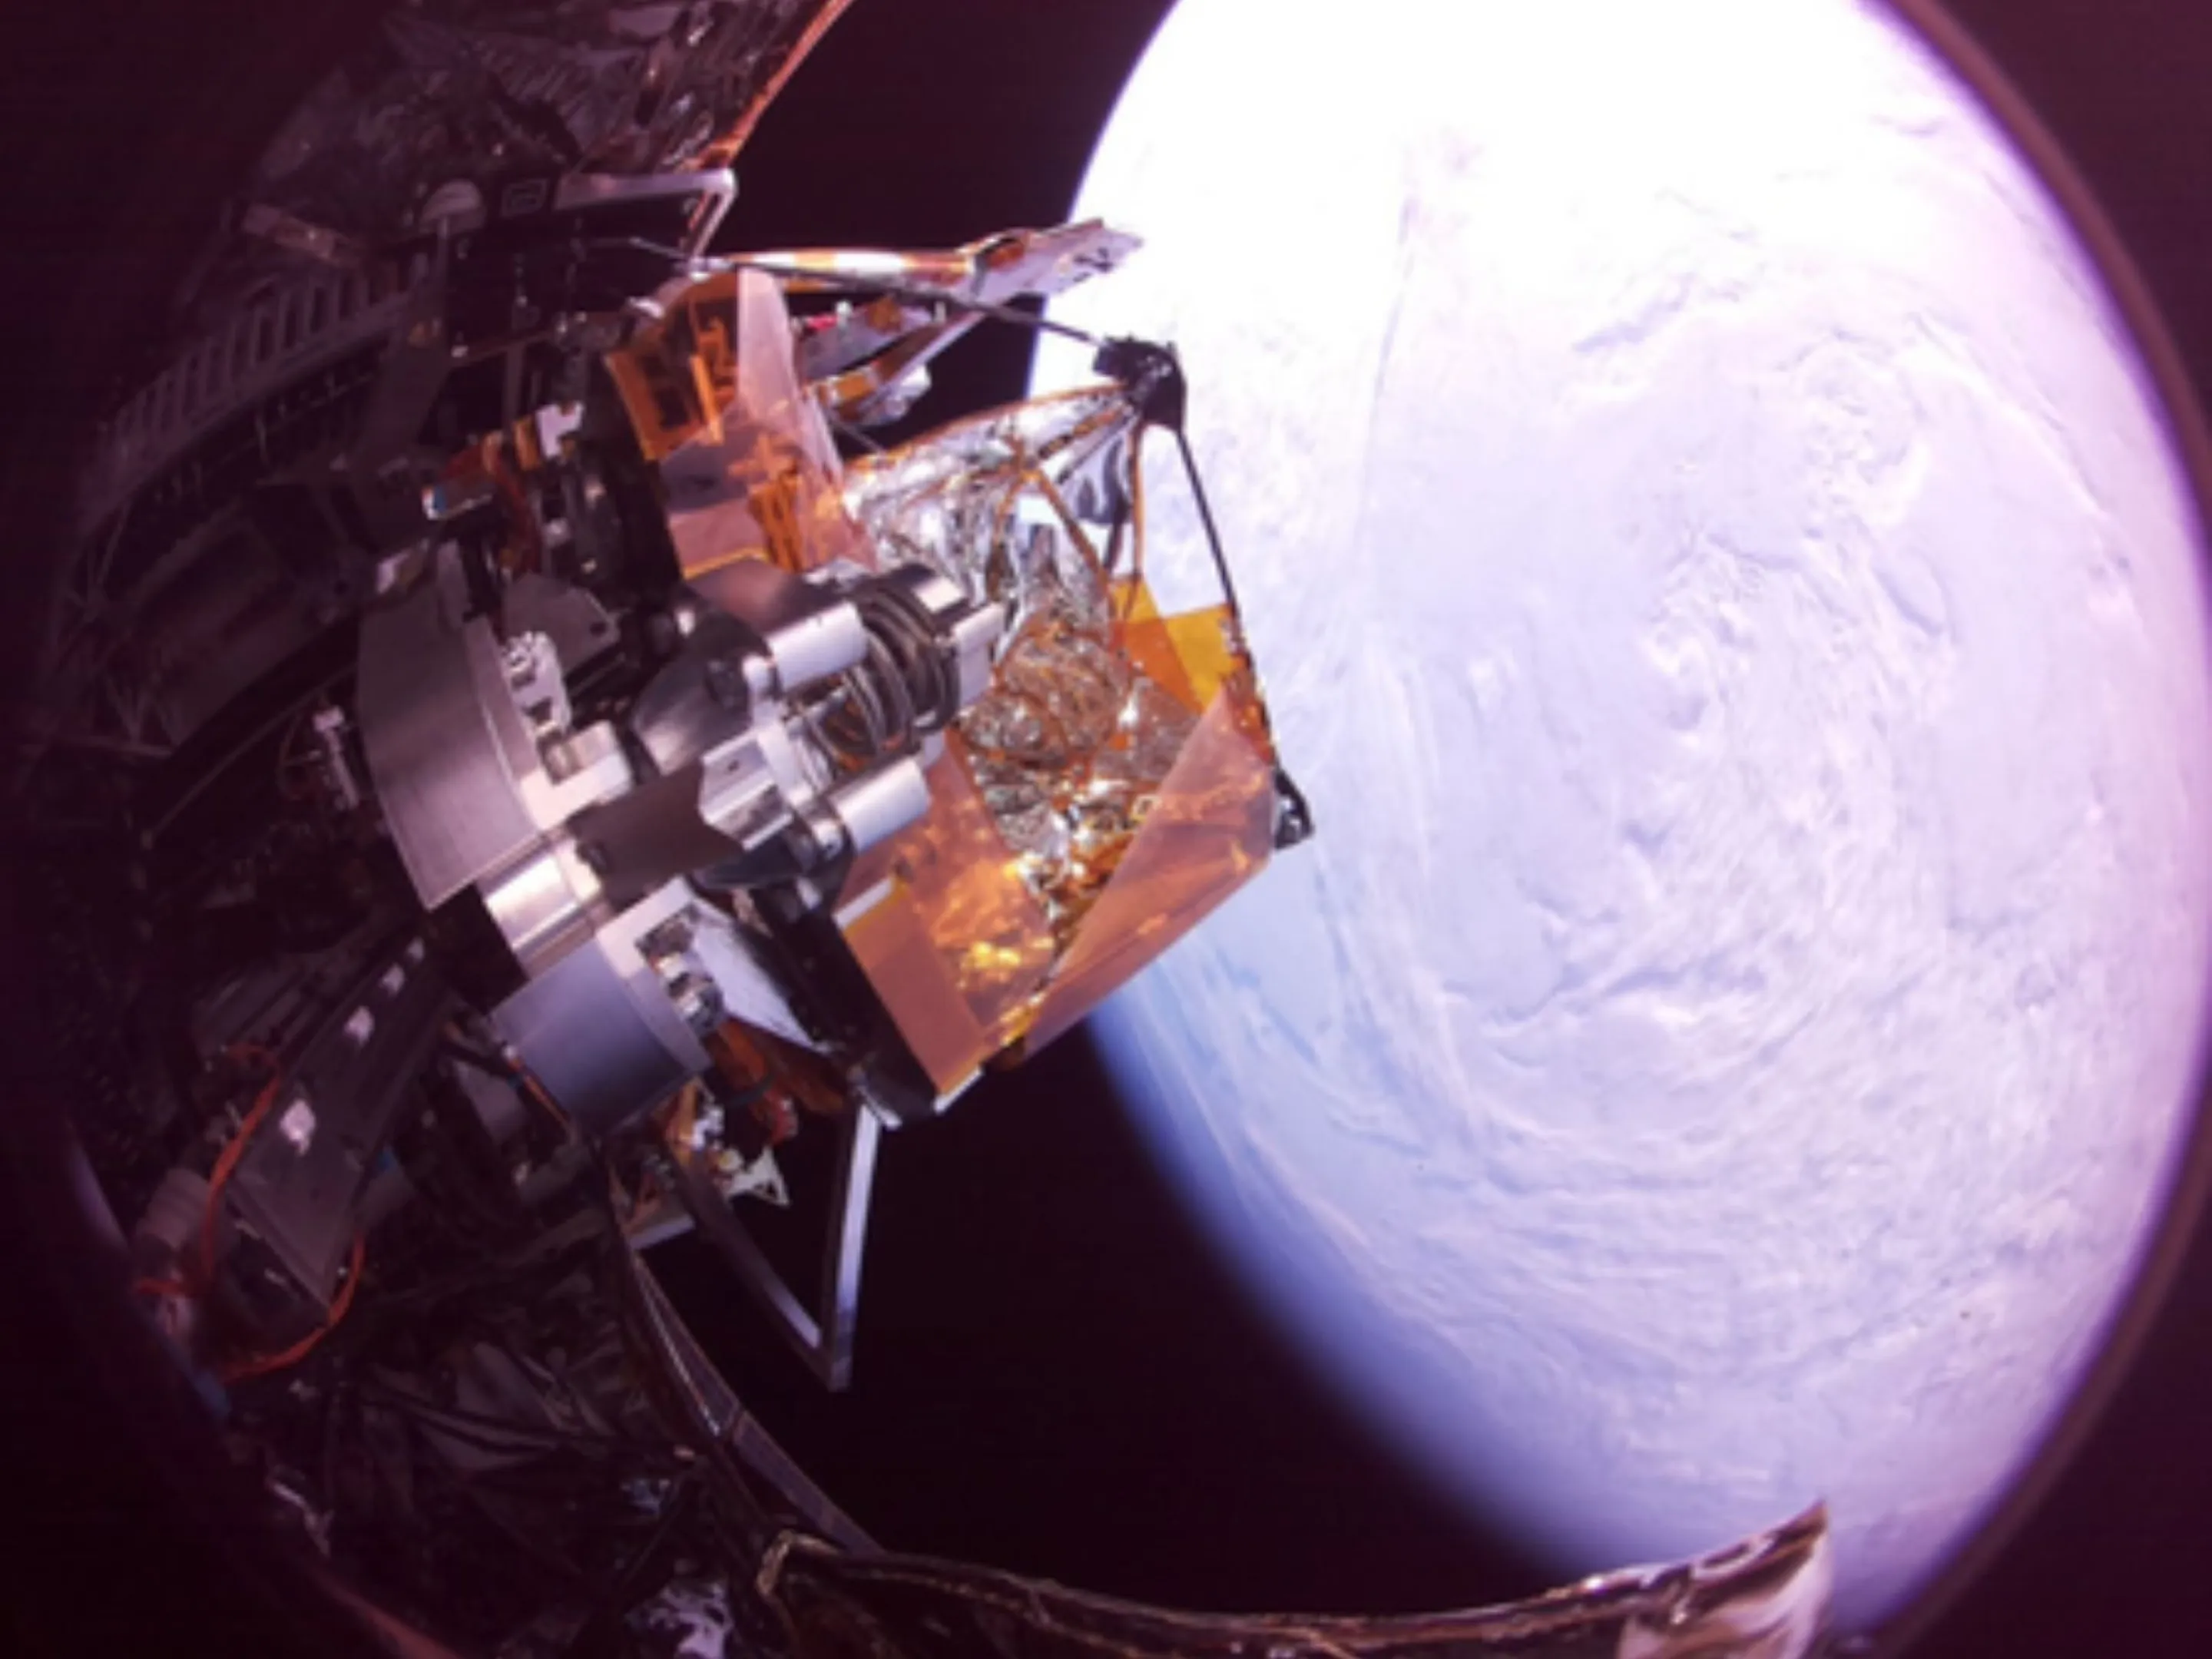
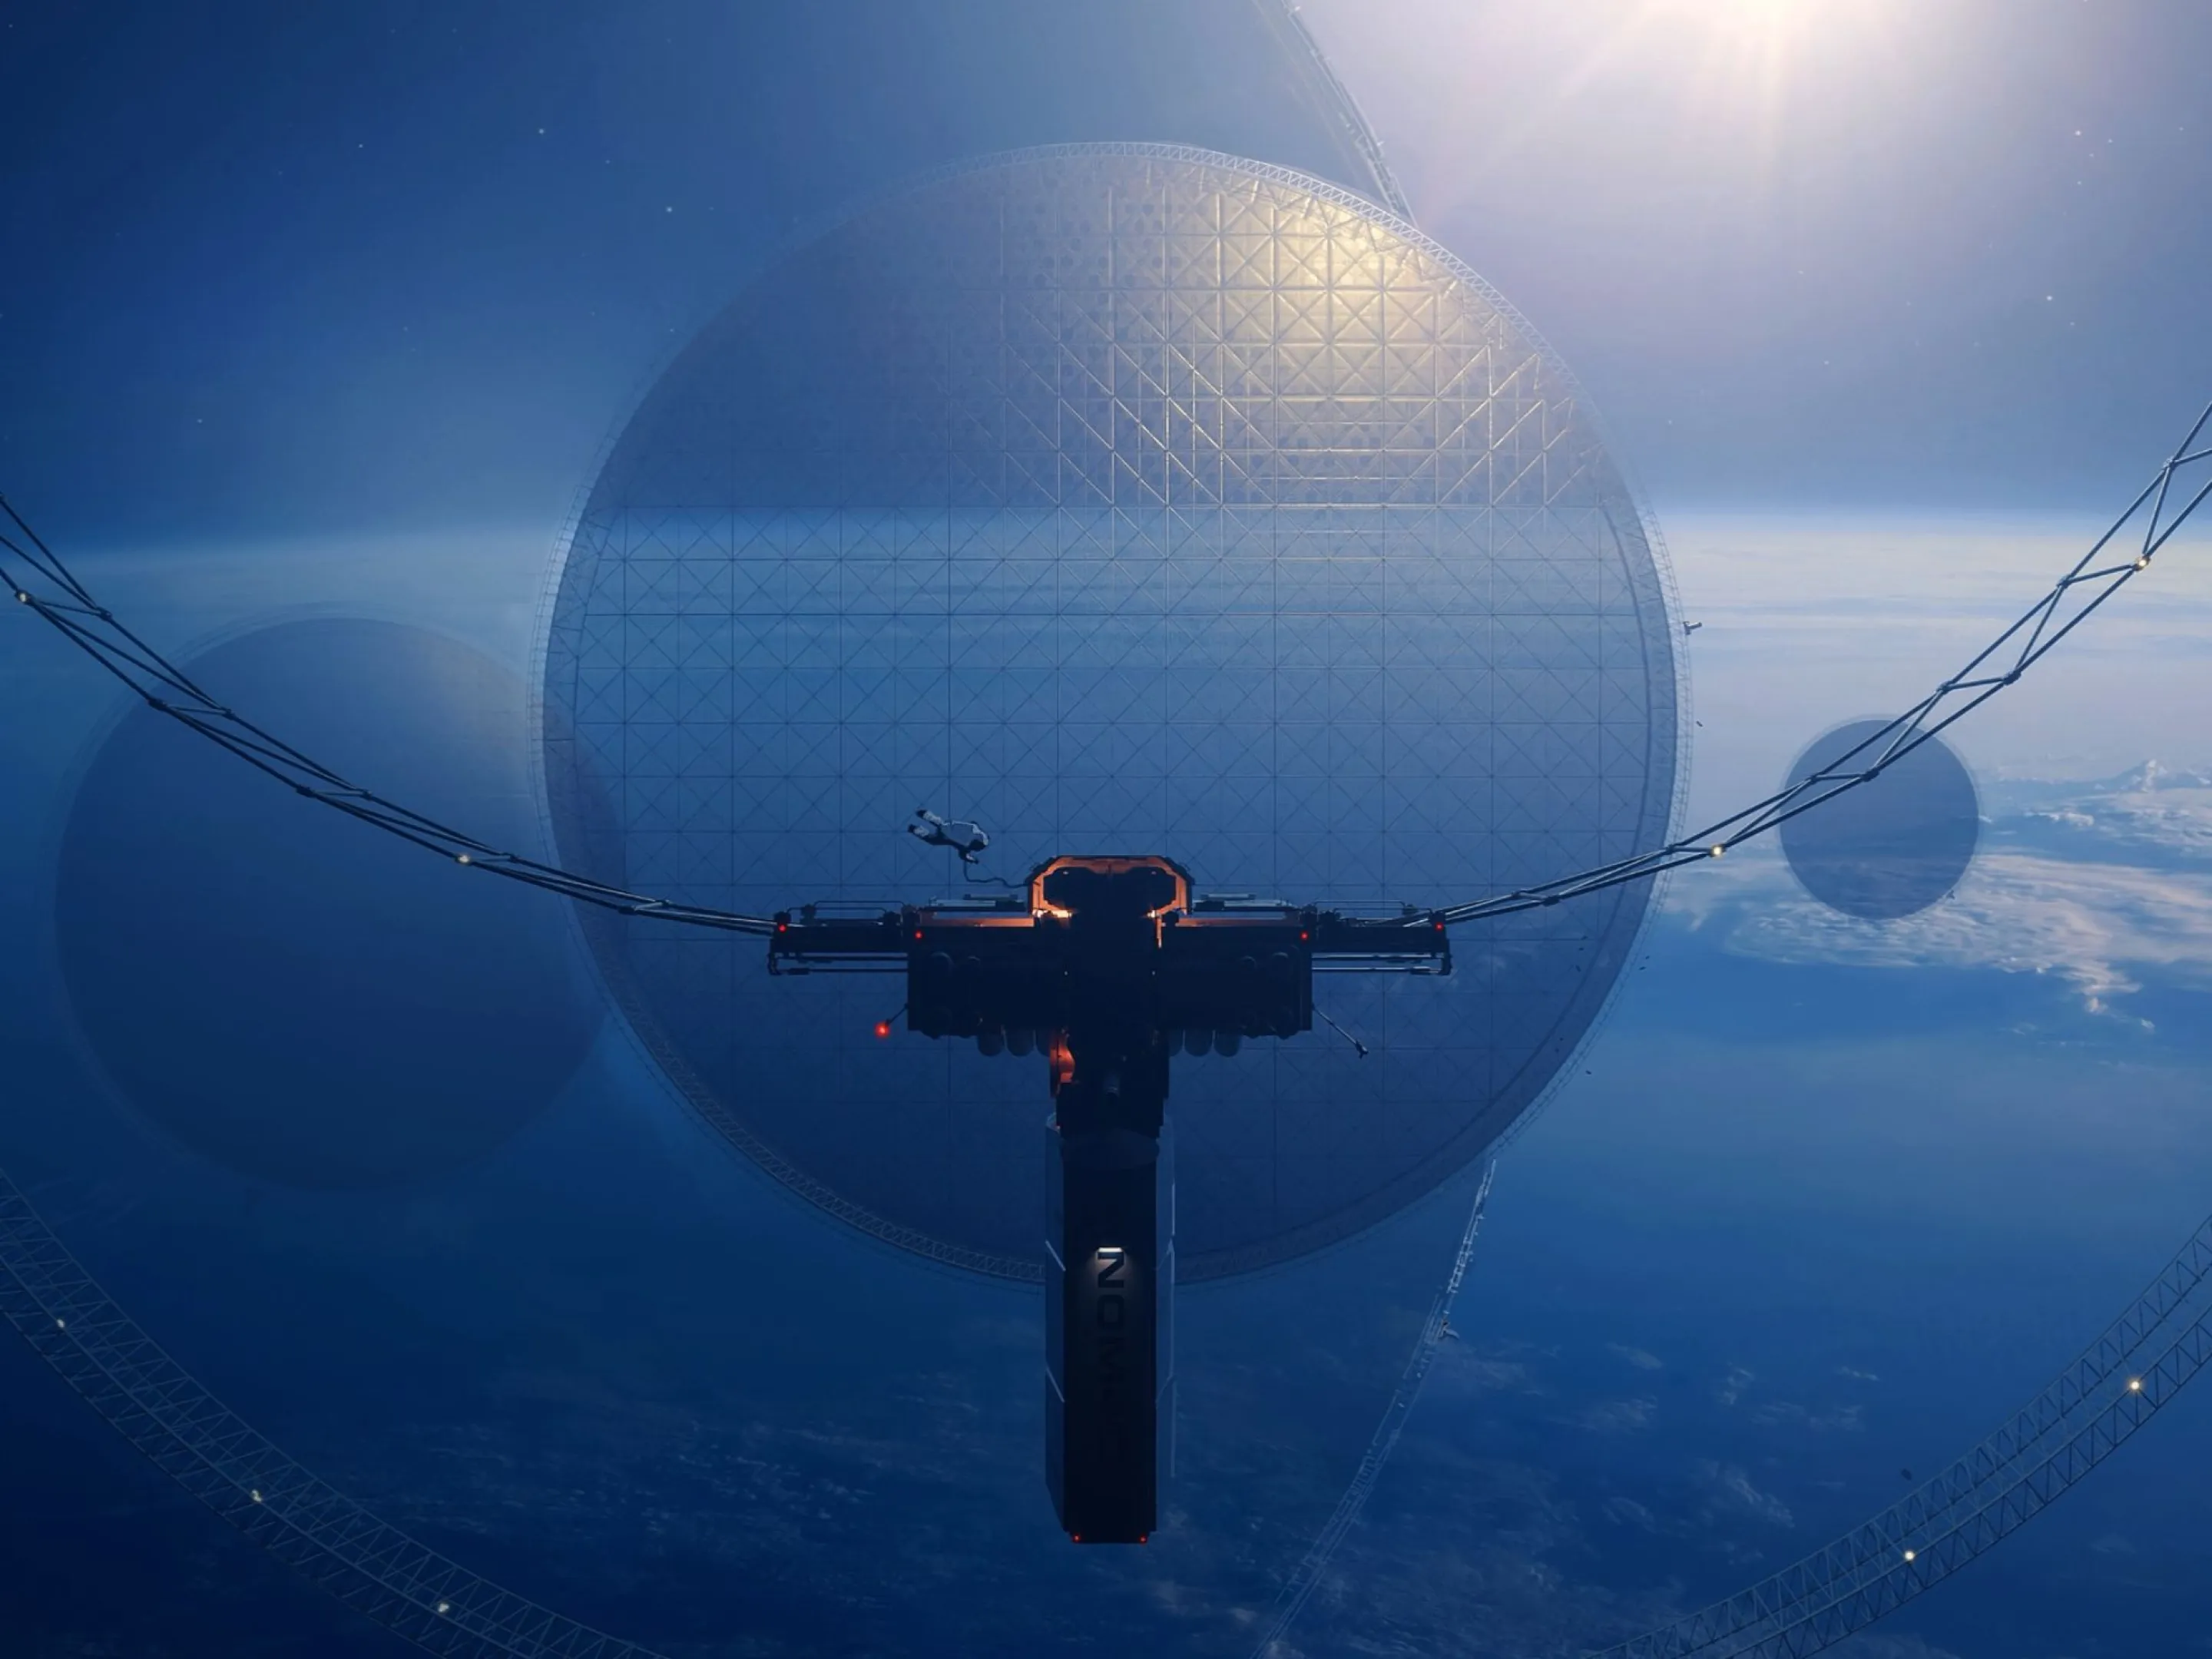
最終結果はまだ完全な通信アンテナには程遠いものの、DARPA の「新しい軌道および月製造、材料および効率的設計プログラム」(NOM4D) ディレクターのアンドリュー・デトーレ氏は、この実証は将来宇宙に非常に大規模な施設を建設する実現可能性を証明したと述べた。同氏は、人類は将来、長さ数キロメートルの軌道構造物を構築したいと考えているが、既存の技術ではまだこの目標を達成できないと指摘した。
NOM4D プログラムの長期ビジョンは、原材料を軌道に直接送り込み、宇宙環境で製造と組み立てを完了することです。将来のアンテナ、光学機器、太陽電池アレイは、ロケットの打ち上げプロセスに適応するために多くの妥協をする必要がなくなり、特に宇宙の動作環境に合わせて設計および最適化できるようになります。
DARPA は、このモデルを積み木玩具に例えています。比較的単純な組み立てステップを繰り返すことで、ロボットは最終的に自分自身よりもはるかに大きい大きな構造物を構築できるようになります。プロジェクトチームは、自動組立装置内で、構造の各セクションが部品から徐々に組み立てられ、組み立てが完了した後に反射メッシュが設置および展開されると述べた。プロセス全体は、特に複雑なロボット システムや最先端のアルゴリズムに依存せず、代わりに、確かなエンジニアリングを通じて拡張性の高い自動建設機能を可能にします。
しかし、現在の「自主建設」は依然として地上チームの支援から切り離すことができません。軌道上での通信には限界があるため、ロボットが地上と通信できるのは、毎日約 15 分間続く数時間の時間帯のみです。エンジニアはロボットから送られてくる写真から現場の状況を判断し、地上で同じ装置を使ってシミュレーションテストを行い、解決策を確認した上で周回ロボットに動作指示を送信する必要があります。
実際、ロボットが宇宙建設に参加するのはこれが初めてではありません。国際宇宙ステーションの建設中、カナダのロボット アーム Canadarm2 は、大型のキャビンと機器の輸送と位置決めを担当し、宇宙飛行士が設置を完了するのを支援しました。ただし、これらの作業では、ロボットが多数の小さな部品から新しい構造を自律的に構築するのではなく、地上で製造された大きな部品をつなぎ合わせることが主に含まれます。
宇宙製造の分野も以前から検討されてきました。 2014 年、国際宇宙ステーションに搭載された 3D プリンターは、独自の押出機アセンブリに必要なパネル部品の製造に成功し、軌道上での製造と機器の自己メンテナンスの可能性を実証しました。それ以来、NASA は OSAM-2 としても知られる「Archinaut One」プロジェクトを推進してきました。このプロジェクトは、3D プリンティングとロボット操作技術を組み合わせて、構造梁を印刷し、太陽電池アレイを軌道上に展開することを計画しています。しかし、地盤検証で一定の結果が得られたにもかかわらず、プロジェクトは最終的に 2023 年に終了しました。
今日、ASTRA プロジェクトは、線路構造の段階的な組み立てに関する重要な概念実証を提供します。今回ロボットはトラス構造の一部の建設を完了しただけだが、研究者らは、どんな壮大なプロジェクトも最初のコンポーネントの設置から始まると信じている。このステップは、最寄りの金物店から何億キロも離れた宇宙では特に重要です。
コメント