
要約:
Google の親会社 Alphabet 傘下のインテリジェント ロボット ソフトウェア会社 Intrinsic は現地時間 9 月 22 日、産業用ロボット プラットフォームのコア コンポーネントをオープンソース化し、Intrinsic Core と呼ばれる基本ソフトウェア プラットフォームを開始すると発表しました。このプロジェクトは、カナダのトロントで開催された ROSCon 2026 カンファレンスで正式に発表され、より緩やかな Apache 2.0 オープンソース ライセンスを使用しました。目標は、より多くのロボット開発者が事前設定された基本ソフトウェアを直接使用して、インテリジェント ロボットと「物理 AI」の開発を加速できるようにすることです。
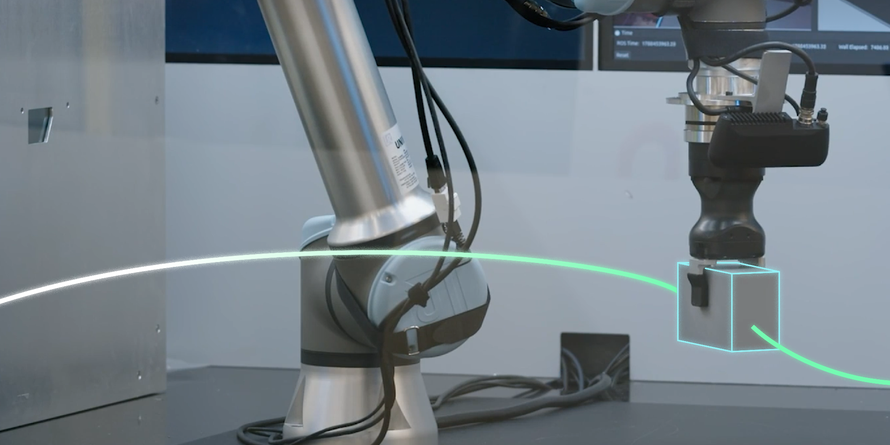
Intrinsic was founded in 2021 and was incorporated into Google’s business system in February this year, responsible for promoting the development of physical AI. Different from traditional artificial intelligence that mainly exists in the digital environment, physical AI needs to perceive the real world through sensors, then use algorithms to reason, and take actual actions through actuators and control systems, so it involves a variety of equipment such as robots, self-driving cars, drones, and smart infrastructure.
Intrinsic believes that an important reason why the development of physical AI is currently limited is that the software system behind intelligent robots is too complex. Developers often need to rewrite a large amount of underlying software, drivers and control logic for different robot hardware, and they also need to solve the problem of training AI models.開発される各タイプのロボットを一から再構築する必要がある場合、開発サイクルとコストが非常に高くなります。
この問題に対処するために Intrinsic Core がリリースされました。 It is a pre-configured software environment compatible with the robot operating system ROS that can run directly on local hardware and provides a series of reusable software components.開発者は、ソフトウェア スタック全体を最初から構築することなく、これらのコンポーネントを独自のロボット システムに組み合わせることができます。
コアコンポーネントの 1 つは組み込み制御です。 This is a real-time robot control framework that is independent of specific hardware and can dynamically adjust its movement trajectory during the robot's movement based on sensor feedback. This makes it easier for developers to use different types of robotic arms, grippers and other equipment based on the same set of software, without having to rewrite the underlying software and drivers every time the hardware is replaced.
Intrinsic Core は、NVIDIA FoundationPose テクノロジーに基づく姿勢推定機能も提供します。これにより、ロボットが生産ライン上の部品を動的に識別して処理できるようになります。従来の産業オートメーションでは、部品が特定の位置にあることを確認するために、高価な固定治具の使用が必要になることがよくありますが、この視覚的な位置決め機能により、そのような硬い物理的治具への依存を軽減できます。
このプラットフォームには、障害物を回避するための動作パスを自動的に生成できる動作計画機能も含まれています。従来の産業用ロボットでは、開発者が各関節を段階的にプログラムする必要があることが多く、Intrinsic は自動化された動作計画を通じて、この面倒な手動プログラミング作業を軽減したいと考えています。
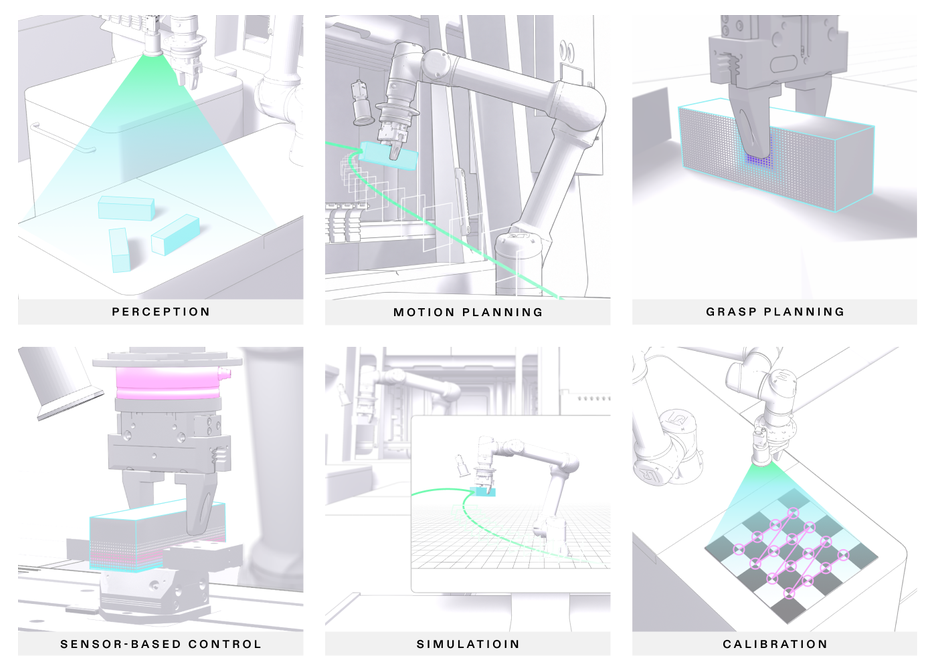
さらに、Intrinsic Core は、対象物の位置と方向に応じてさまざまなタイプのロボット グリッパがその把握動作を自動的に調整できる把握計画機能を提供し、ロボットがさまざまな形状や配置の対象物をより柔軟に処理できるようにします。
ロボット開発プロセス中に、Intrinsic Core はシミュレーションおよびキャリブレーション サービスも提供します。開発者は、ビジョン システムのキャリブレーションを完了しながら、統合インターフェイスを通じてロボットのシミュレーション、視覚化、トラブルシューティングを行うことができます。このプラットフォームは、開発者がセンサーをサードパーティのグリッパー、3D カメラ、その他のハードウェア デバイスに簡単に接続できるようにする Intrinsic-ROS ドライバーも提供します。
このインフラストラクチャの実際的な使用法を実証するために、Intrinsic は Open Machine Tending Solution も立ち上げました。これは、AI 駆動の CNC 工作機械のロードおよびアンロード タスク用のオープン リファレンス デザインであり、ユーザーはさまざまなハードウェア構成に応じてモジュール式の調整を行うことができ、ユニバーサル ロボットやファナックなどの主要な産業用ロボット メーカーの機器をサポートしています。
イントリンシックは、この一連のオープン リファレンス設計が機械製造業界に特に適していると考えています。現在、米国とヨーロッパには、さまざまな複雑な機械部品の製造を担当する企業が数万社あります。しかし、自動化機器のコストが高く、技術的な障壁が高いため、何らかの自動化技術を導入している企業はわずか 8% にすぎません。
Intrinsic は、直接変更および拡張できる出発点を提供することで、小規模の製造会社が価値の低い反復的なタスクを簡単に自動化できるようにすることで、ロボット導入の敷居を下げ、製造業界全体の自動化をさらに促進したいと考えています。
より大きな規模で、Intrinsic は、共有のオープンソース ロボティクス ツールを通じて、より広範な開発者エコシステムを構築したいと考えています。同社は、ロボット開発者が大量の基本ソフトウェアを繰り返し構築する必要がなくなったら、特定のアプリケーションや AI 機能自体により多くのエネルギーを注ぐことができ、それによってさまざまな業界での物理 AI の実装が加速すると考えています。
このオープンソースの意義は、いくつかのロボット ソフトウェア ツールを無料で提供するだけでなく、ロボットの分野における「基本ソフトウェア プラットフォーム」の概念をさらに普及させることにもあります。現在の産業用ロボットのハードウェアには、ブランド、モデル、制御システム間に長期的な差異があり、開発者は多くの場合、異なるメーカーの機器に適応する必要があります。 Intrinsic は、ハードウェアに依存しない制御フレームワーク、ROS ドライバー、ビジュアル ポジショニング、モーション プランニング、グラブ プランニングなどの共通コンポーネントを通じて、この断片化によって引き起こされる開発コストを削減したいと考えています。
ROSCon 2026 中に Intrinsic Core を発表するという Intrinsic の選択も、明らかにターゲットにされています。 ROS は、ロボットの研究開発の分野で広く使用されているオープンソース ソフトウェア フレームワークの 1 つとなり、ROS を中心に巨大な開発者およびハードウェア エコシステムが形成されています。 Intrinsic Core は ROS 互換環境を直接提供するため、開発者は既存の ROS ロボット システムと Intrinsic が提供する機能を簡単に組み合わせることができます。
Google の全体的な戦略の観点から見ると、これは同社が人工知能をデジタルの世界から物理的な世界にさらに拡張するための重要なステップでもあります。 Googleは近年、ロボットとAIモデルの組み合わせを推進し続けており、Intrinsicは単に特定の種類のロボットを製造する責任を負っているのではなく、異なる種類の産業用ロボットがより柔軟な認識、計画、制御、操作能力を獲得できるように共通のソフトウェアインフラストラクチャを提供しようとしている。
このモデルが具体化できれば、将来のロボットの開発方法はソフトウェア開発にますます似たものになる可能性があります。開発者は、下部の制御、視覚認識、動作計画から始めて車輪を再発明する必要はなく、成熟した基本コンポーネントを直接使用し、それらを組み合わせて特定の業界タスクに合わせてトレーニングする必要があります。 Intrinsic は、そのコア インフラストラクチャを Apache 2.0 ライセンスの下で公開しています。これは、外部の開発者や企業が比較的緩和された条件でこれらのソフトウェアを研究、変更、拡張できることも意味します。
しかし、オープンソース ソフトウェアだけでは、ロボットの商品化が直面するすべての問題を解決できるわけではありません。実際の産業環境におけるロボットには、依然として信頼性の高いハードウェア、センサー、アクチュエーター、モーター制御システム、および広範なタスク固有のデータとテストが必要です。 Intrinsic Core はソフトウェア開発の敷居を下げることができますが、企業は依然としてハードウェアの導入、セキュリティ、実際の動作の信頼性など、独自の生産プロセスに基づく問題を解決する必要があります。
したがって、Intrinsic の活動の中心的な目標は、消費者向けにインテリジェント ロボットを直接発売することではなく、物理 AI 時代の基本ソフトウェア サプライヤーとなり、オープンでユニバーサルなソフトウェア コンポーネントを通じて、より多くの開発者やロボット メーカーを自社のエコシステムに参加させることです。より多くの産業用ロボットが同様の基本的なソフトウェア機能を共有できるようになれば、ロボットの開発と導入のコストはさらに削減されることが予想され、したがって AI 主導の自動化は、少数の大手製造会社からより多くの中小企業へと徐々に拡大する可能性があります。
コメント