
要約:
Valve の Steam Deck は主にゲームに使用されるハンドヘルド PC ですが、実際の適用範囲は明らかにゲームのプレイよりも広いです。最近、エアバス英国チームは火星探査機 ExoMars プロトタイプのテスト時に Steam Deck をポータブル制御端末として使用し、このゲーム機が火星探査機器の研究開発現場に登場することを可能にしました。
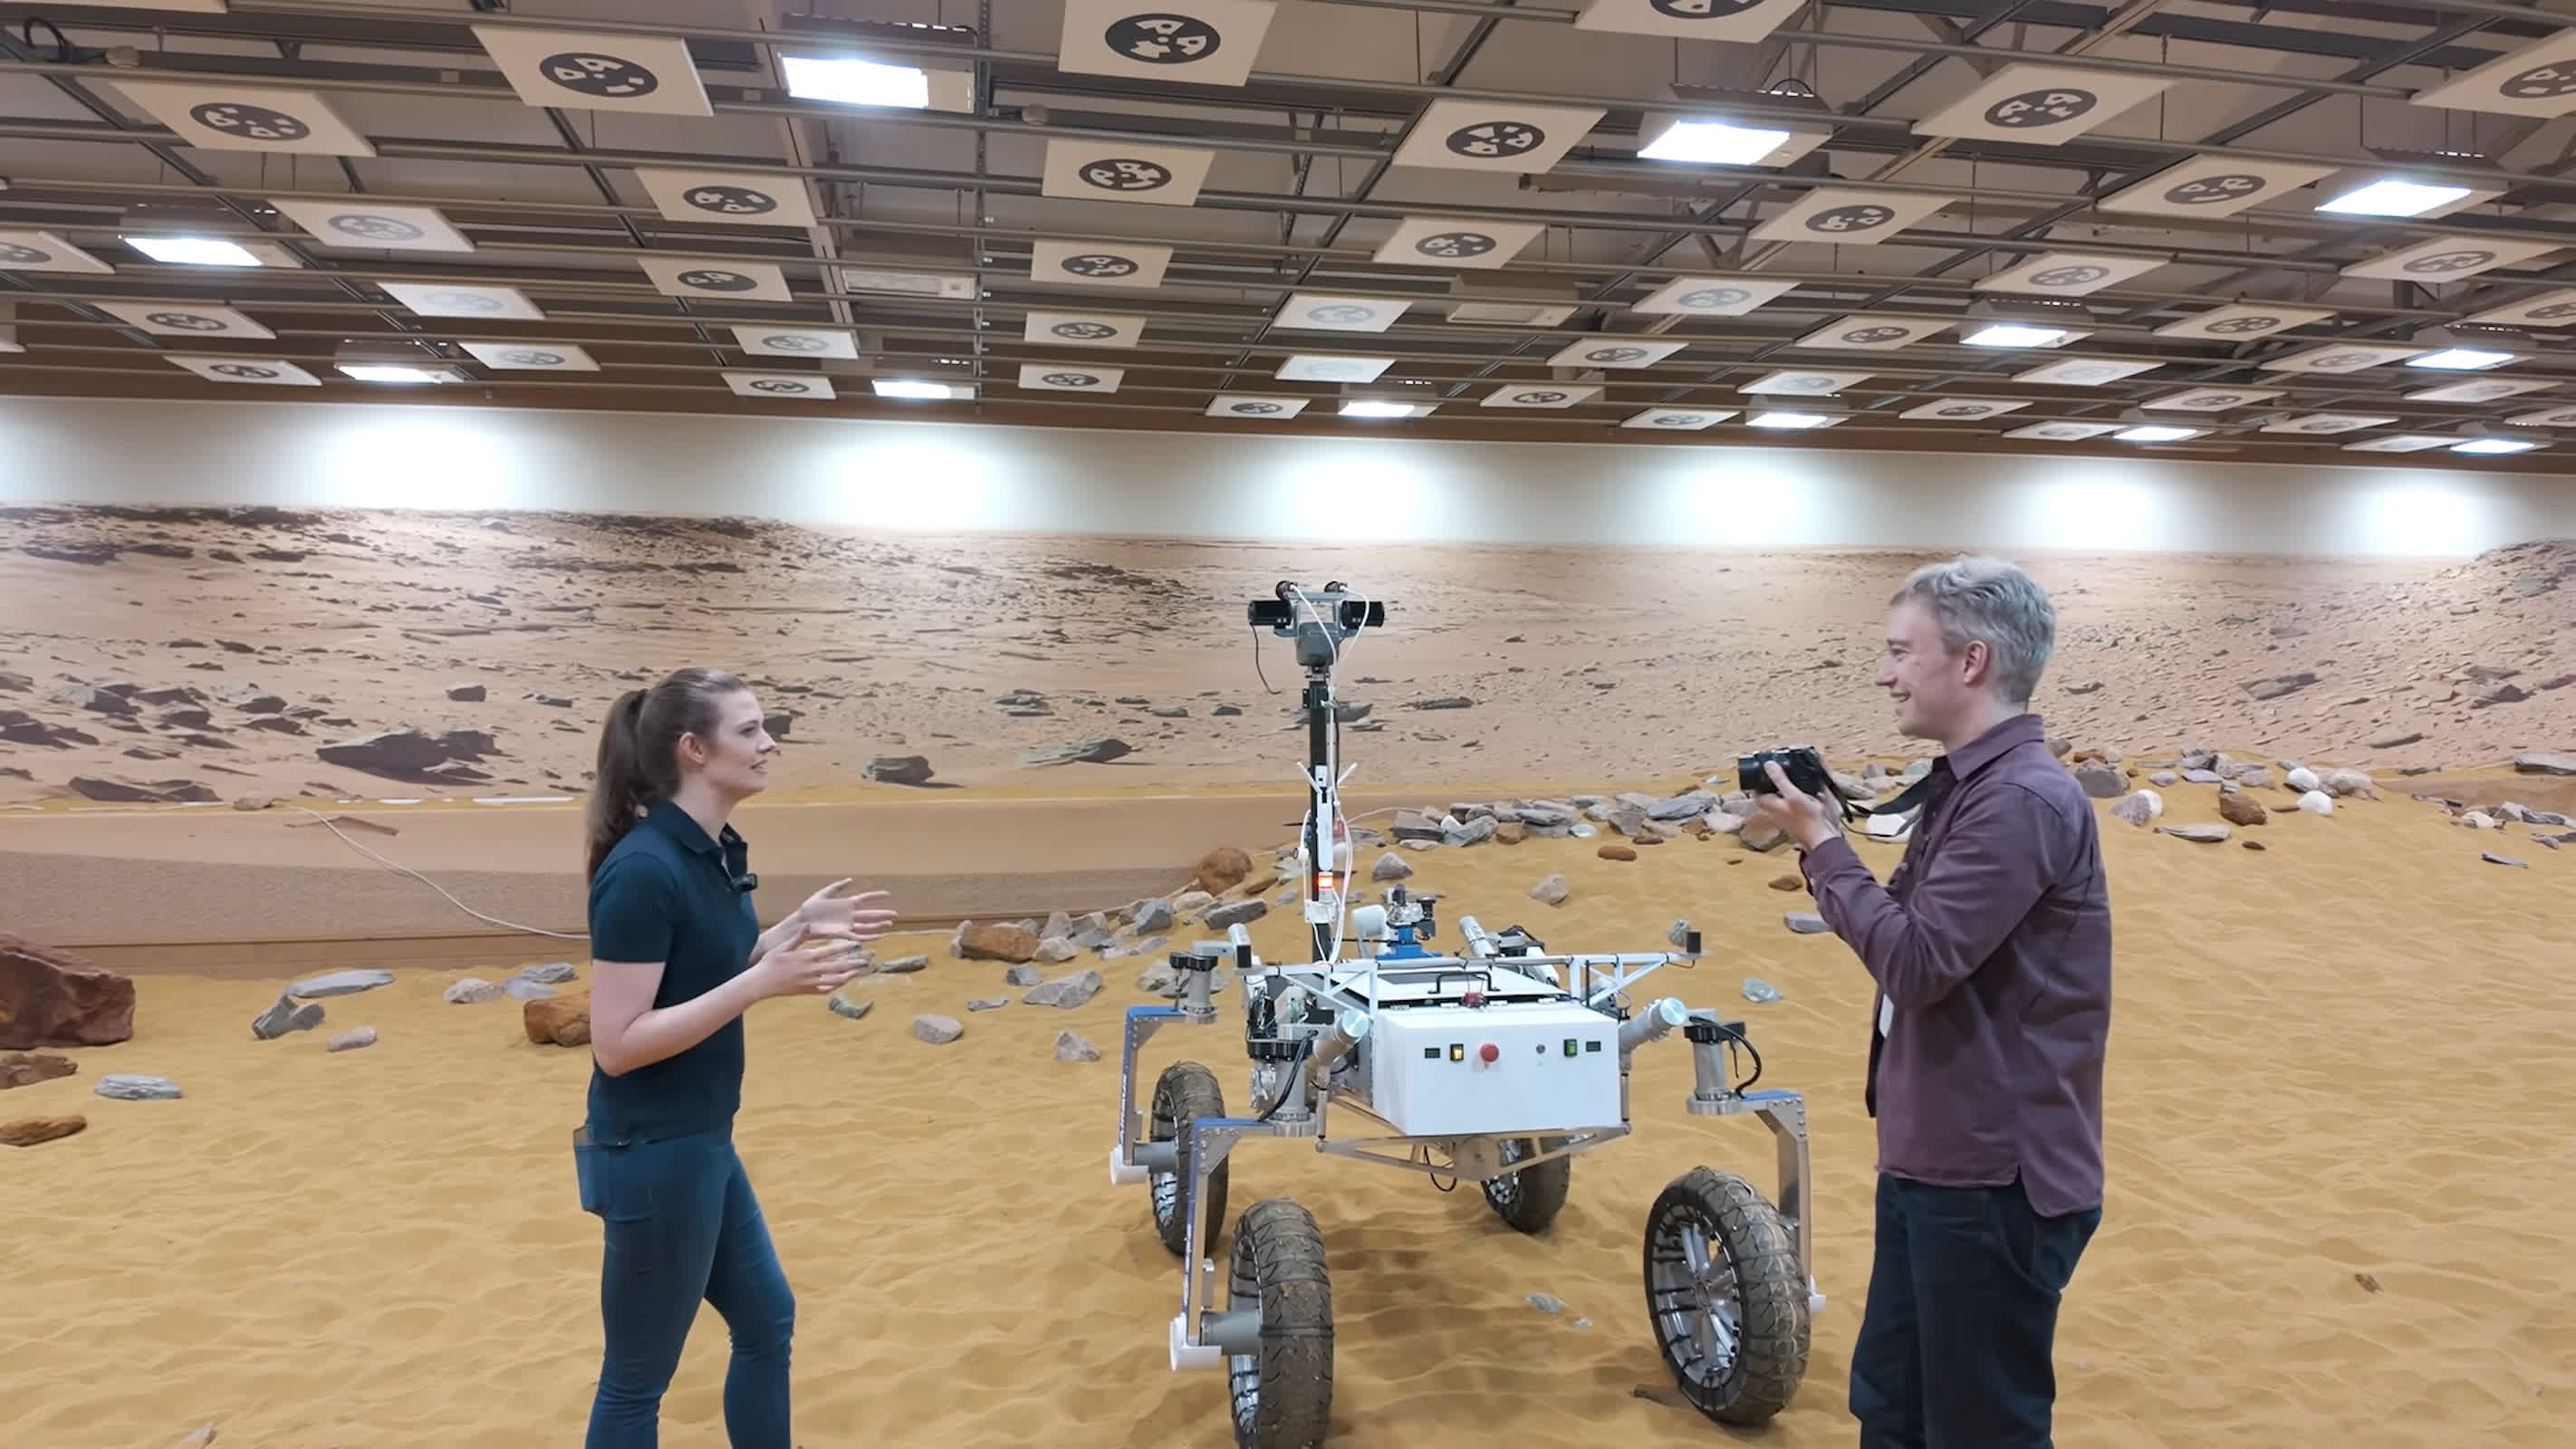
このアプリケーション シナリオは、YouTuber のトム スコットがエアバスの英国の研究開発施設を訪問中に撮影したビデオによって公開されました。このビデオは、エアバスが現在進めている火星探査車のテスト作業を示しており、これにはシミュレートされた火星環境でのプロトタイプの移動性と自律航行機能のテストが含まれます。地球と火星間の通信遅延が大きいため、将来実際に火星ミッションを実行する探査機は、地球上のオペレーターに頼ってリアルタイムで走行することはできず、独自のセンサーとコンピューティングシステムに依存して走行ルートを独自に決定する必要があります。
ただし、地上開発段階では、エンジニアは探査車を直接制御できる必要があります。ビデオでは、エアバスの上級エンジニアがまずラップトップを介してプロトタイプ車両に指示を送り、車両を前進させます。その後、トム スコットはカスタム ソフトウェアを実行する Steam デッキを入手し、コンソール独自のジョイスティック、ボタン、トリガーを使用して別の火星探査機のプロトタイプをリアルタイムで制御しました。
現在公開されているビデオでは、Steam Deck が実行している特定のソフトウェアは明らかにされておらず、ハンドヘルド デバイスが火星探査車に接続される通信方法についても詳しく説明されていません。したがって、スチームデッキを火星探査車のコアコンピュータとして使用するのではなく、ポータブル手動制御端末として使用することに近いです。
Steam Deck がそのような仕事ができる理由は、Steam Deck 自体のハードウェアとソフトウェアの特性に関連しています。ゲーム機のように見えますが、実際には Linux システムを実行する完全な PC です。ディスプレイ、デュアルジョイスティック、トラックパッド、ボタン、トリガー、タッチスクリーンを備えています。また、ユーザーはサードパーティのプログラムをインストールしたり、オペレーティング システムを変更したりすることもできます。
テスト サイト内でロボットを動かし、デバイスのフィードバックをリアルタイムで観察し、制御命令を迅速に調整する必要があるエンジニアにとって、コンピュータ、ディスプレイ スクリーン、物理コントローラが統合されたハンドヘルド デバイスは明らかに非常に便利です。従来のキーボードとマウスまたはラップトップの制御方法と比較して、物理的なジョイスティックとボタンもモバイル ロボットを直接制御するのに適しています。
このアプリケーションも、Steam Deck の比較的オープンなハードウェアとソフトウェアのエコシステムを反映しています。 Valve は、ユーザーが Steam プラットフォームでゲームを実行することを厳密に制限していません。開発者とユーザーは、このデバイスを通常の Linux コンピューターとして使用できます。したがって、ゲームの実行に加えて、ポータブル開発プラットフォーム、ロボット コントローラー、またはその他の専門機器の操作端末としても使用できます。
実際、Steam Deck がゲーム以外のロボット制御に使用されるのはこれが初めてではありません。以前、スタッフはディズニーランドのギャラクシーズ・エッジエリアでBDXシリーズのロボットを制御するためにスチームデッキを使用していました。特定のアプリケーション シナリオは異なりますが、共通しているのは、Steam Deck がロボット自体のメイン コンピューティング プラットフォームではなく、柔軟な制御インターフェイスとして使用されていることです。
エアバスにとって、スチーム デッキは、将来のエクソマーズ探査車が実際に任務を遂行する際の駆動装置にはならないことは明らかです。将来の火星探査車は、地球からのリアルタイム制御なしで自律的に航行する必要があります。地球と火星の距離が遠いと通信に大幅な遅れが生じるため、地上のオペレーターはラジコンカーやドローンのように探査車をリアルタイムで制御することができません。したがって、探査車は独自のカメラとソフトウェア システムを利用して地形を識別し、障害物を判断し、走行ルートを選択する必要があります。
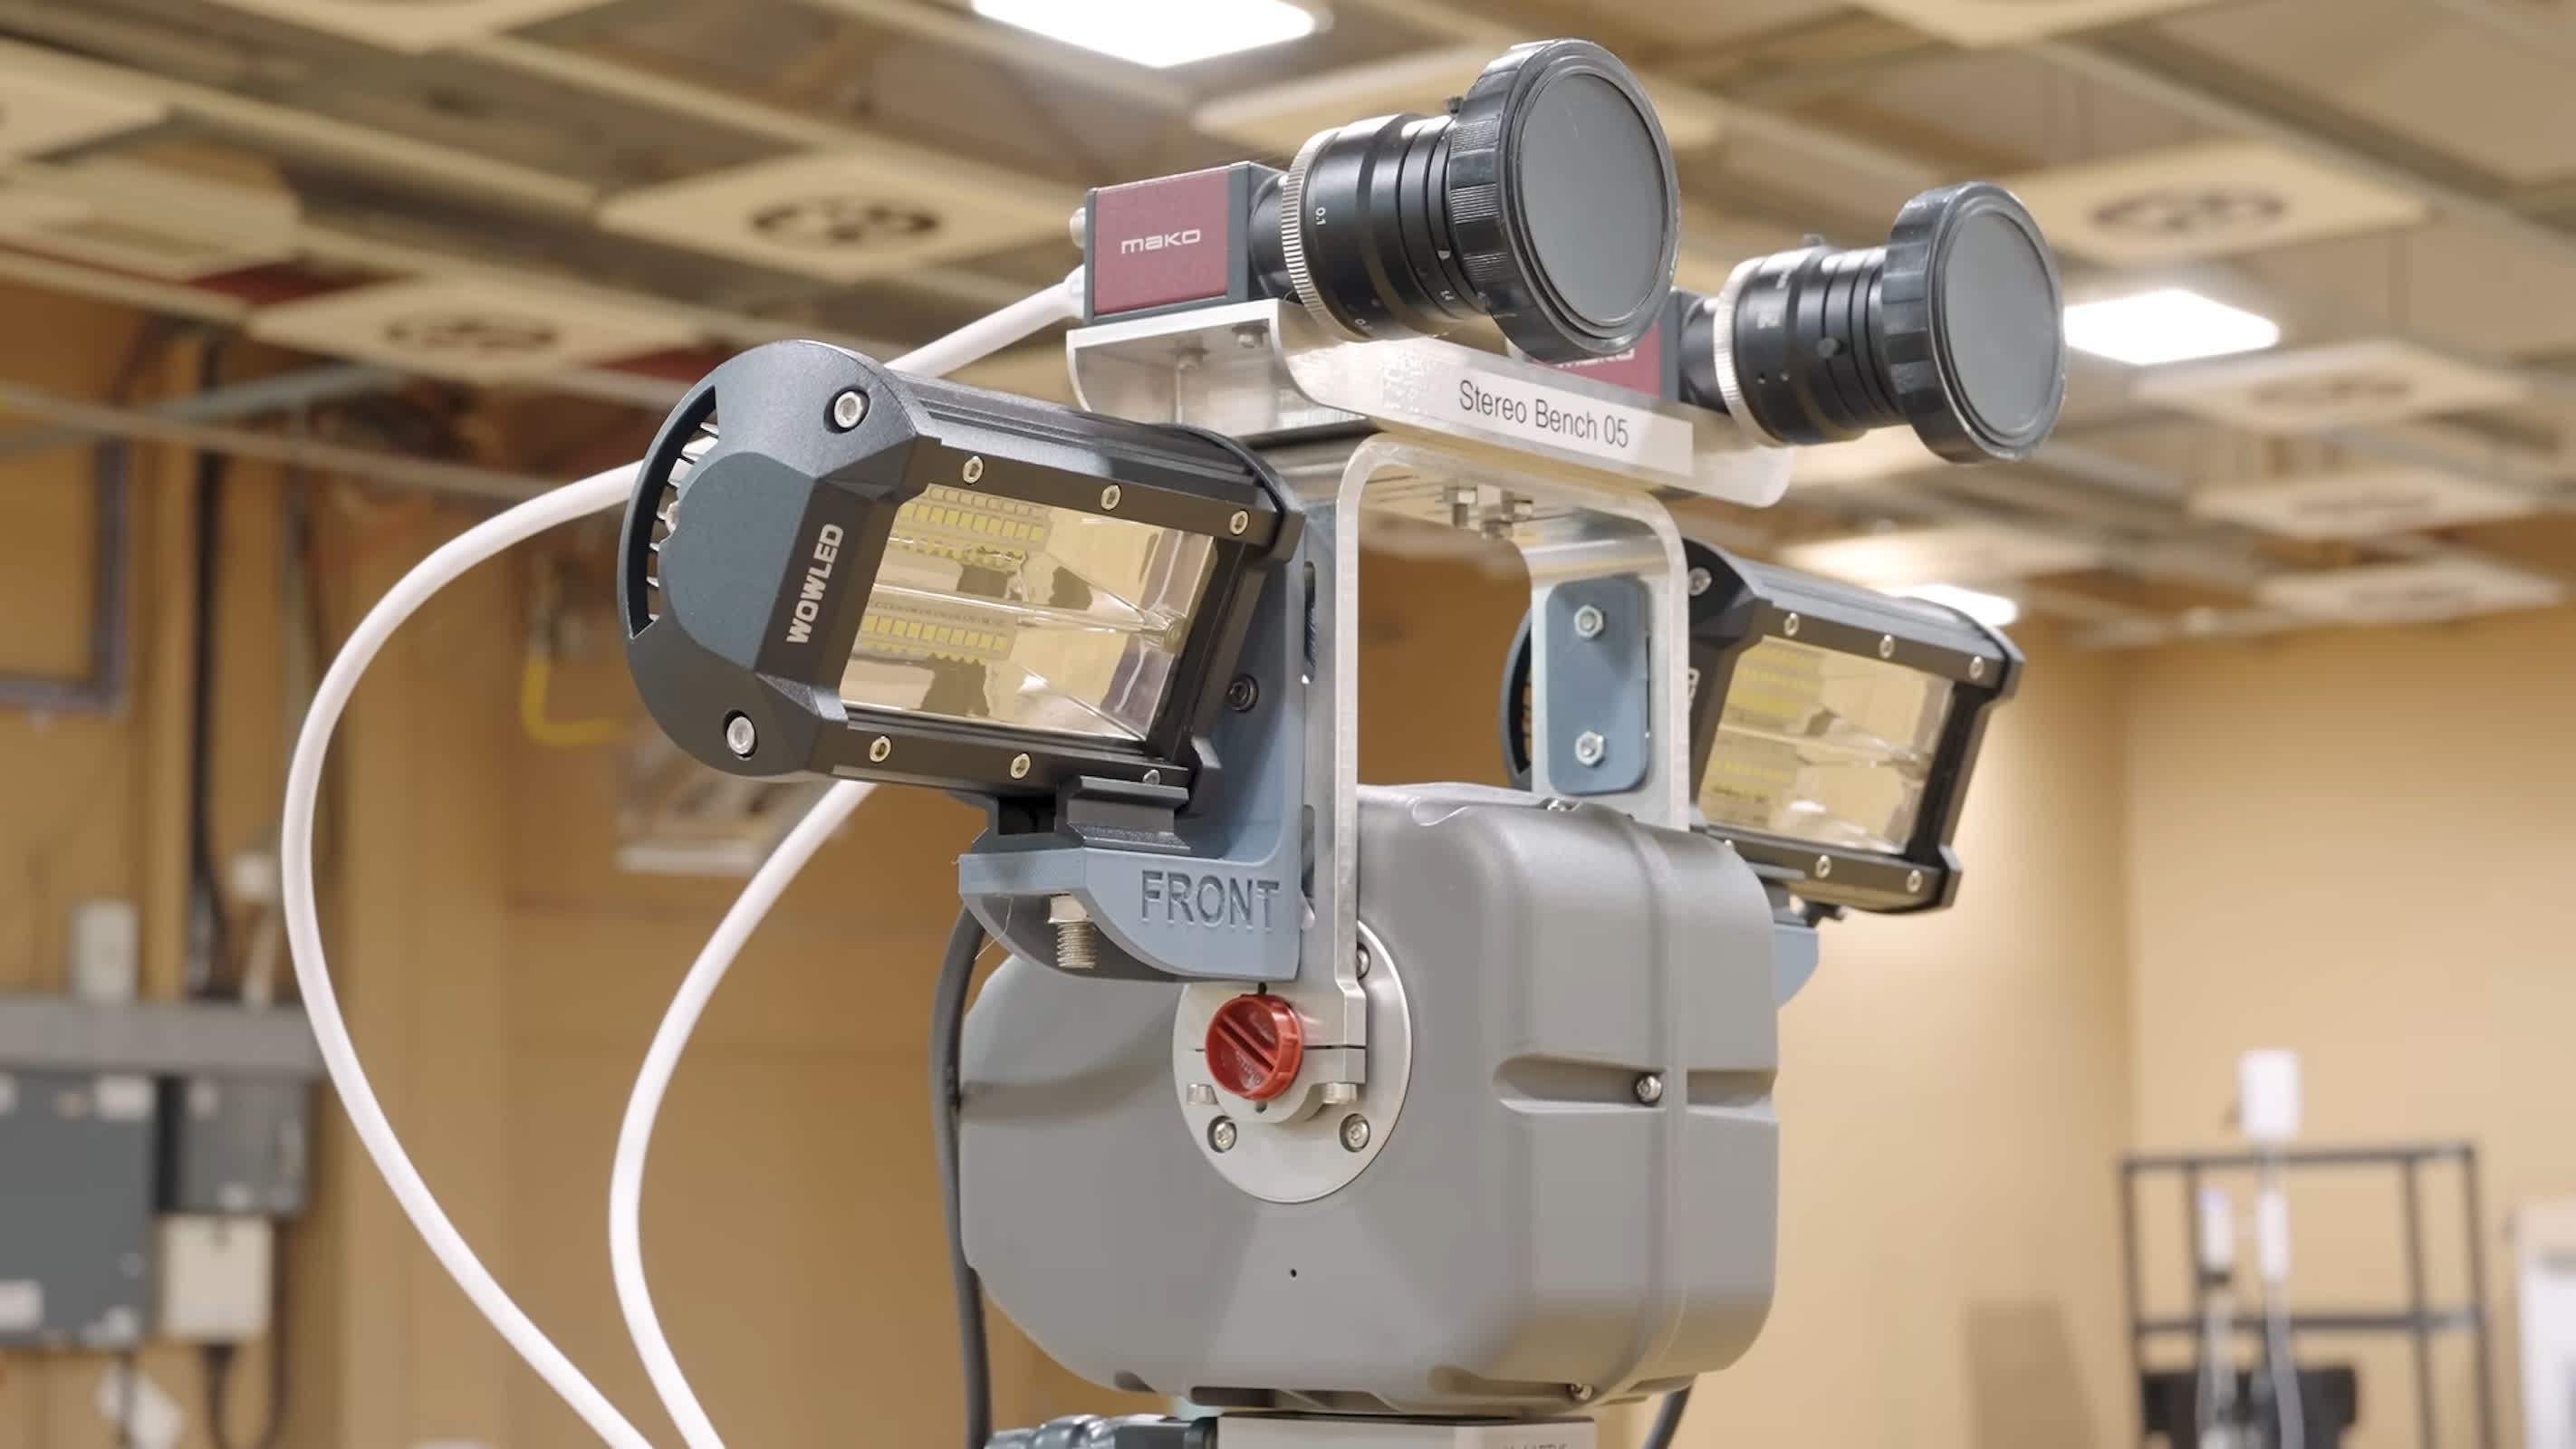
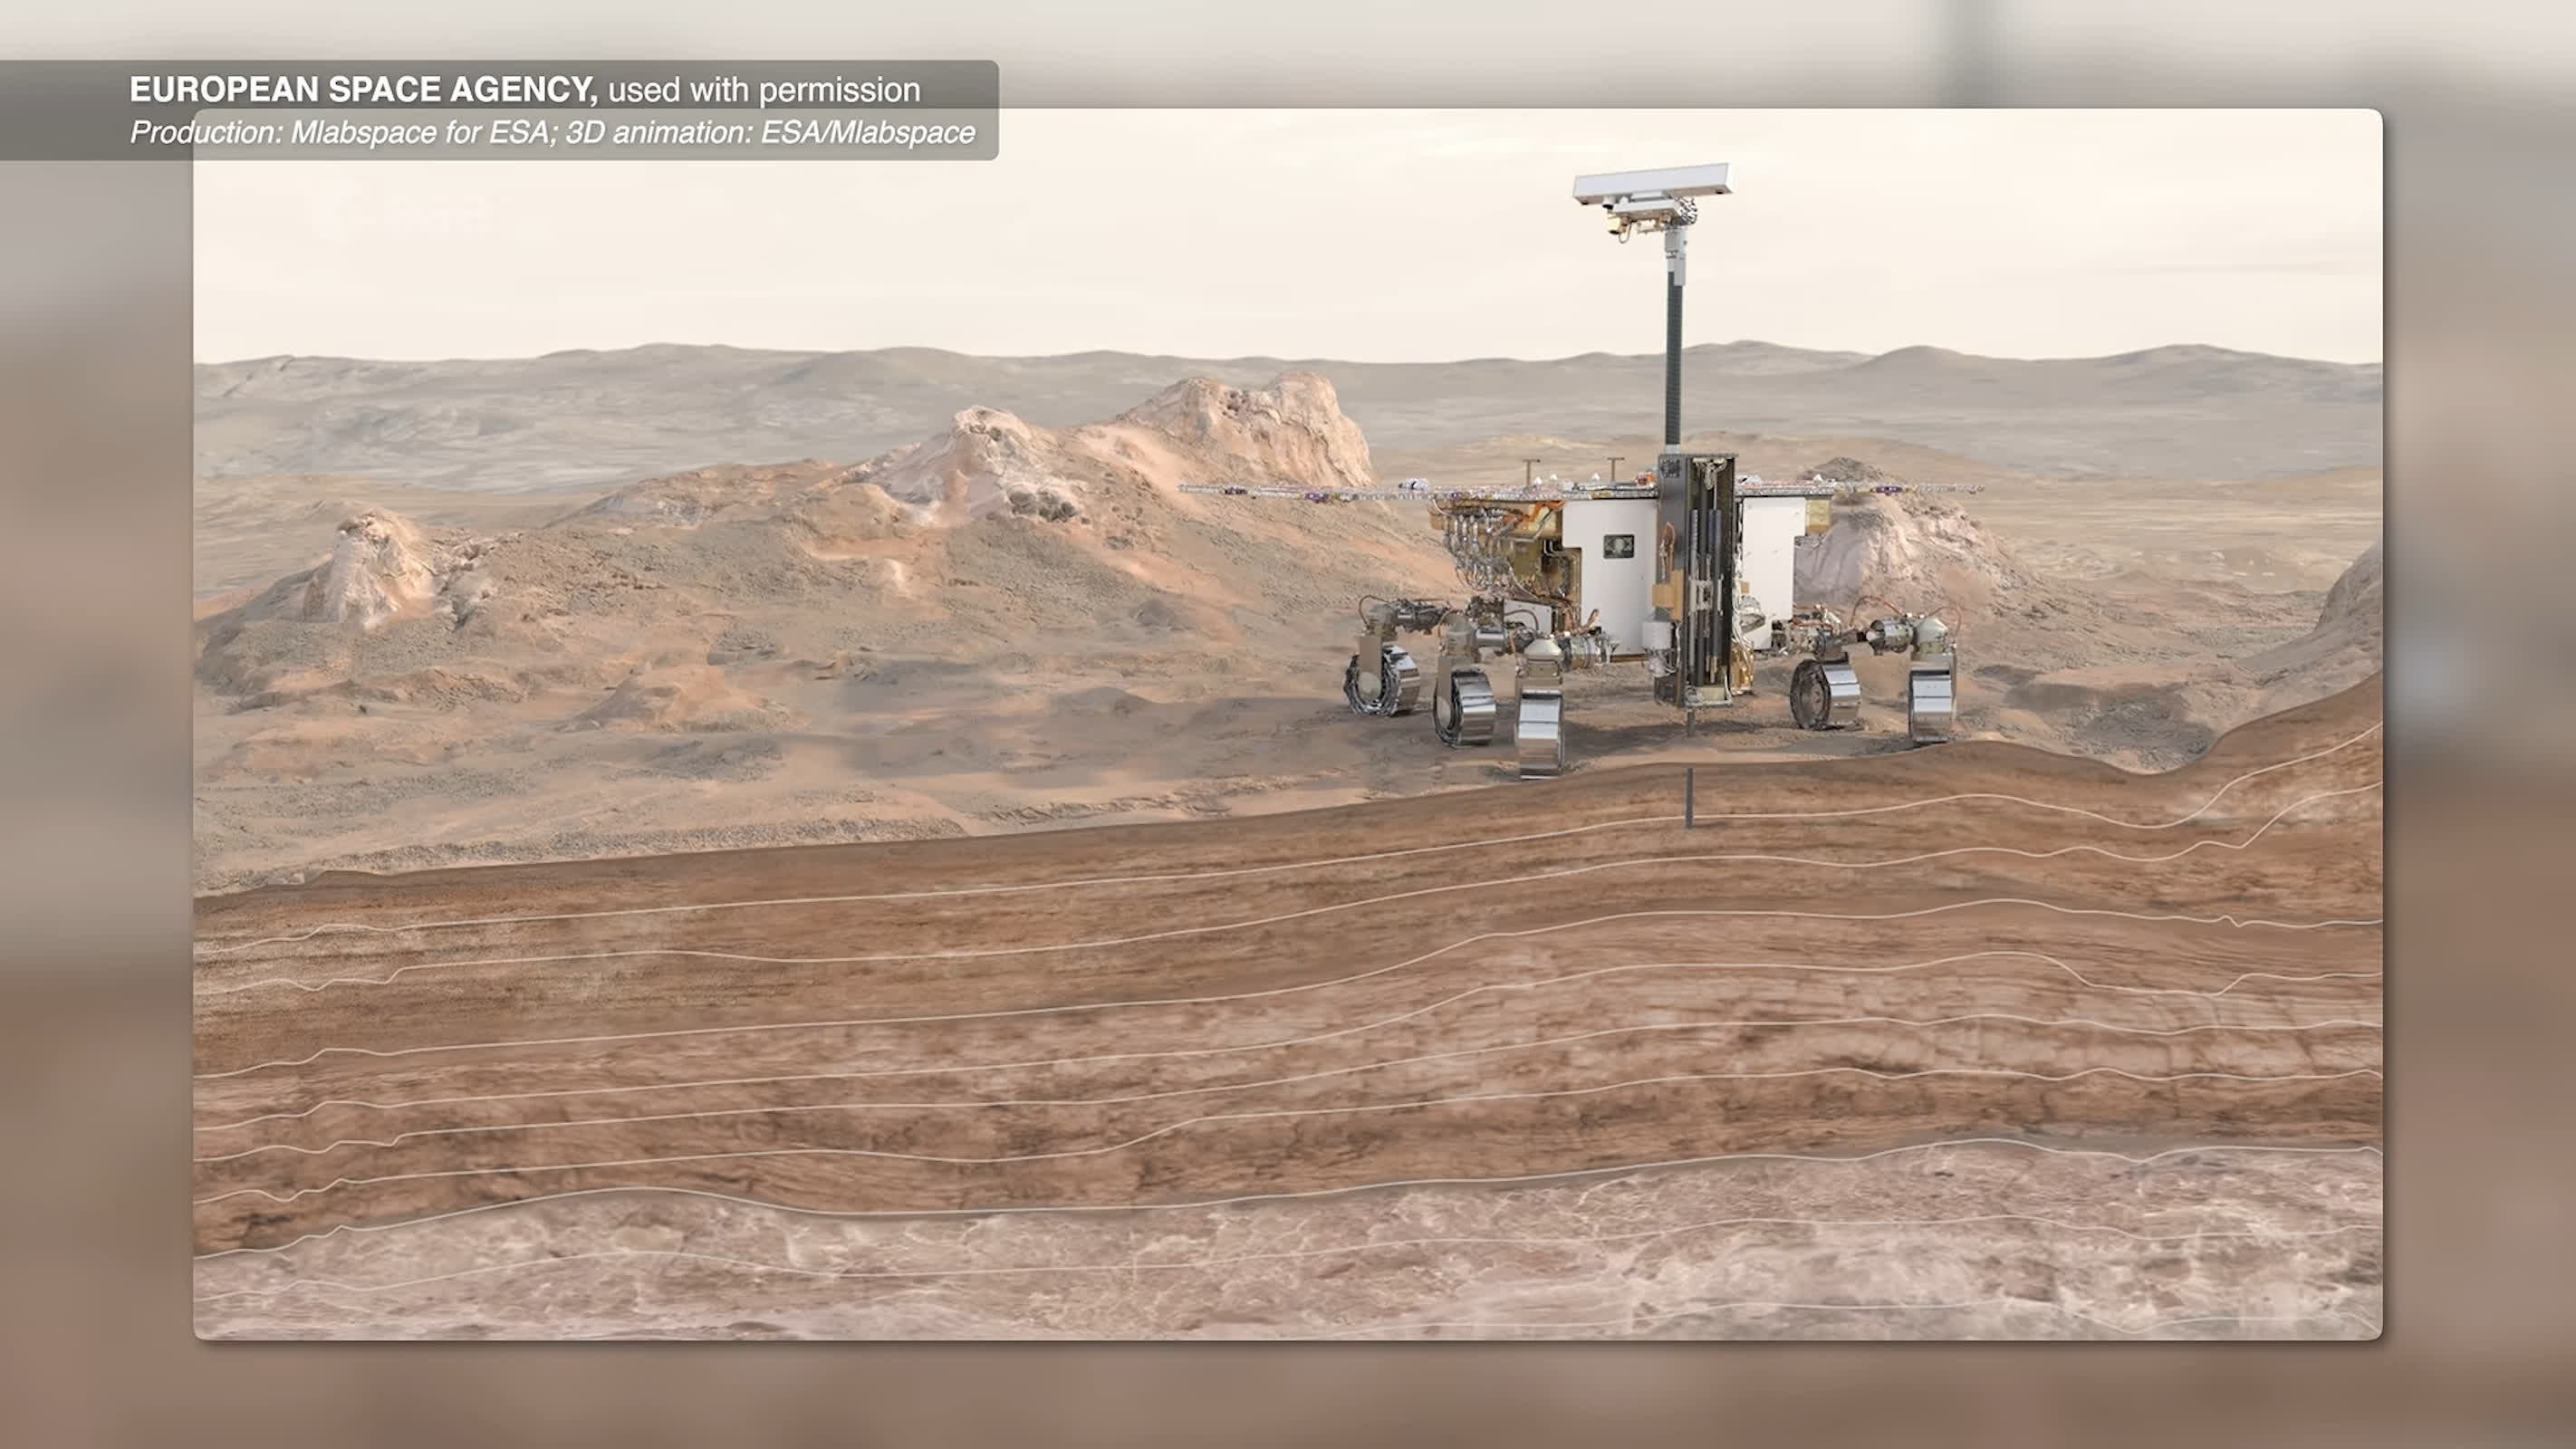
エアバスが現在開発している火星探査機 ExoMars ロザリンド フランクリンは、まさにこの高度に自律的な火星探査能力を実現するためのものです。この探査機には 3D パノラマ カメラ システムが搭載されており、自律航法システムを使用して火星の表面を移動できます。また、火星の過去または現在の生命の証拠を探すために、地下約2メートルでサンプルを収集できる掘削装置も搭載しています。
したがって、Steam Deck は、ここでの研究開発段階ではサポート的な役割を果たします。エンジニアが試験車両を動かし、制御システムをチェックし、さまざまなコマンドに対する探査機の応答を観察する必要がある場合、キーボード操作よりも直接手に持つことができる物理コントローラーの方が便利です。
エアバスは、以前にロザリンド・フランクリン火星探査機の製造を完了しており、関連ミッションの開発とアップグレードに引き続き参加しています。当初2022年に打ち上げ予定だったExoMarsミッションがロシア・ウクライナ紛争などの影響で延期されたため、現在のミッション計画は調整された。火星探査機は将来打ち上げられ、2030年頃に火星に到着すると予想されている。エアバスはまた、着陸プラットフォームの機械、熱制御、推進システムの開発と、着陸後に迅速に自律運用に入ることができるように火星探査機をアップグレードする責任も負っている。
ゲーム機から火星探査機のコントローラーまで、Steam デッキのシーンはコントラストに満ちているように見えますが、実際にはエンジニアリングの観点からは非常に合理的です。完全な PC アーキテクチャ、オープン オペレーティング システム、ディスプレイ スクリーン、成熟した物理コントローラーを備えたデバイスは、ロボット テストに再利用できる条件を備えています。研究開発担当者にとって、適切な制御ソフトウェアを作成できれば、低コストで持ち運びが容易で操作が簡単なヒューマン コンピュータ インタラクション ターミナルになります。
もちろん、これは Steam Deck が実際に火星で将来の ExoMars 探査機を「駆動」することを意味するものではありません。探査機が実際に火星に到着した後、地上技術者ができることは主に高レベルのミッション指示を送ることであり、具体的なルートの選択と障害物の回避は探査機自体によって行われます。 Steam Deck の使命は、火星の環境に正式に導入される前に、エンジニアがこの自律システムをより便利にテストおよび改善できるよう支援することです。
コメント