
要約:
カリフォルニア大学ロサンゼルス校 (UCLA) とミシガン大学の研究者は、コンパクトなバイオニック ロボットを開発しました。カエルのようにジャンプしたり、草や砂などの複雑な表面を移動したり、小さな段差を渡ったり、特殊なフィンを取り付ければ水中を泳ぐこともできます。モーターに依存して脚の動きを継続的に駆動する従来のロボットとは異なり、このデバイスは弾性ロッドをひねることによってエネルギーを蓄え、材料の突然の変形を利用して瞬間的な推力を生成し、素早く跳ね返ることができます。
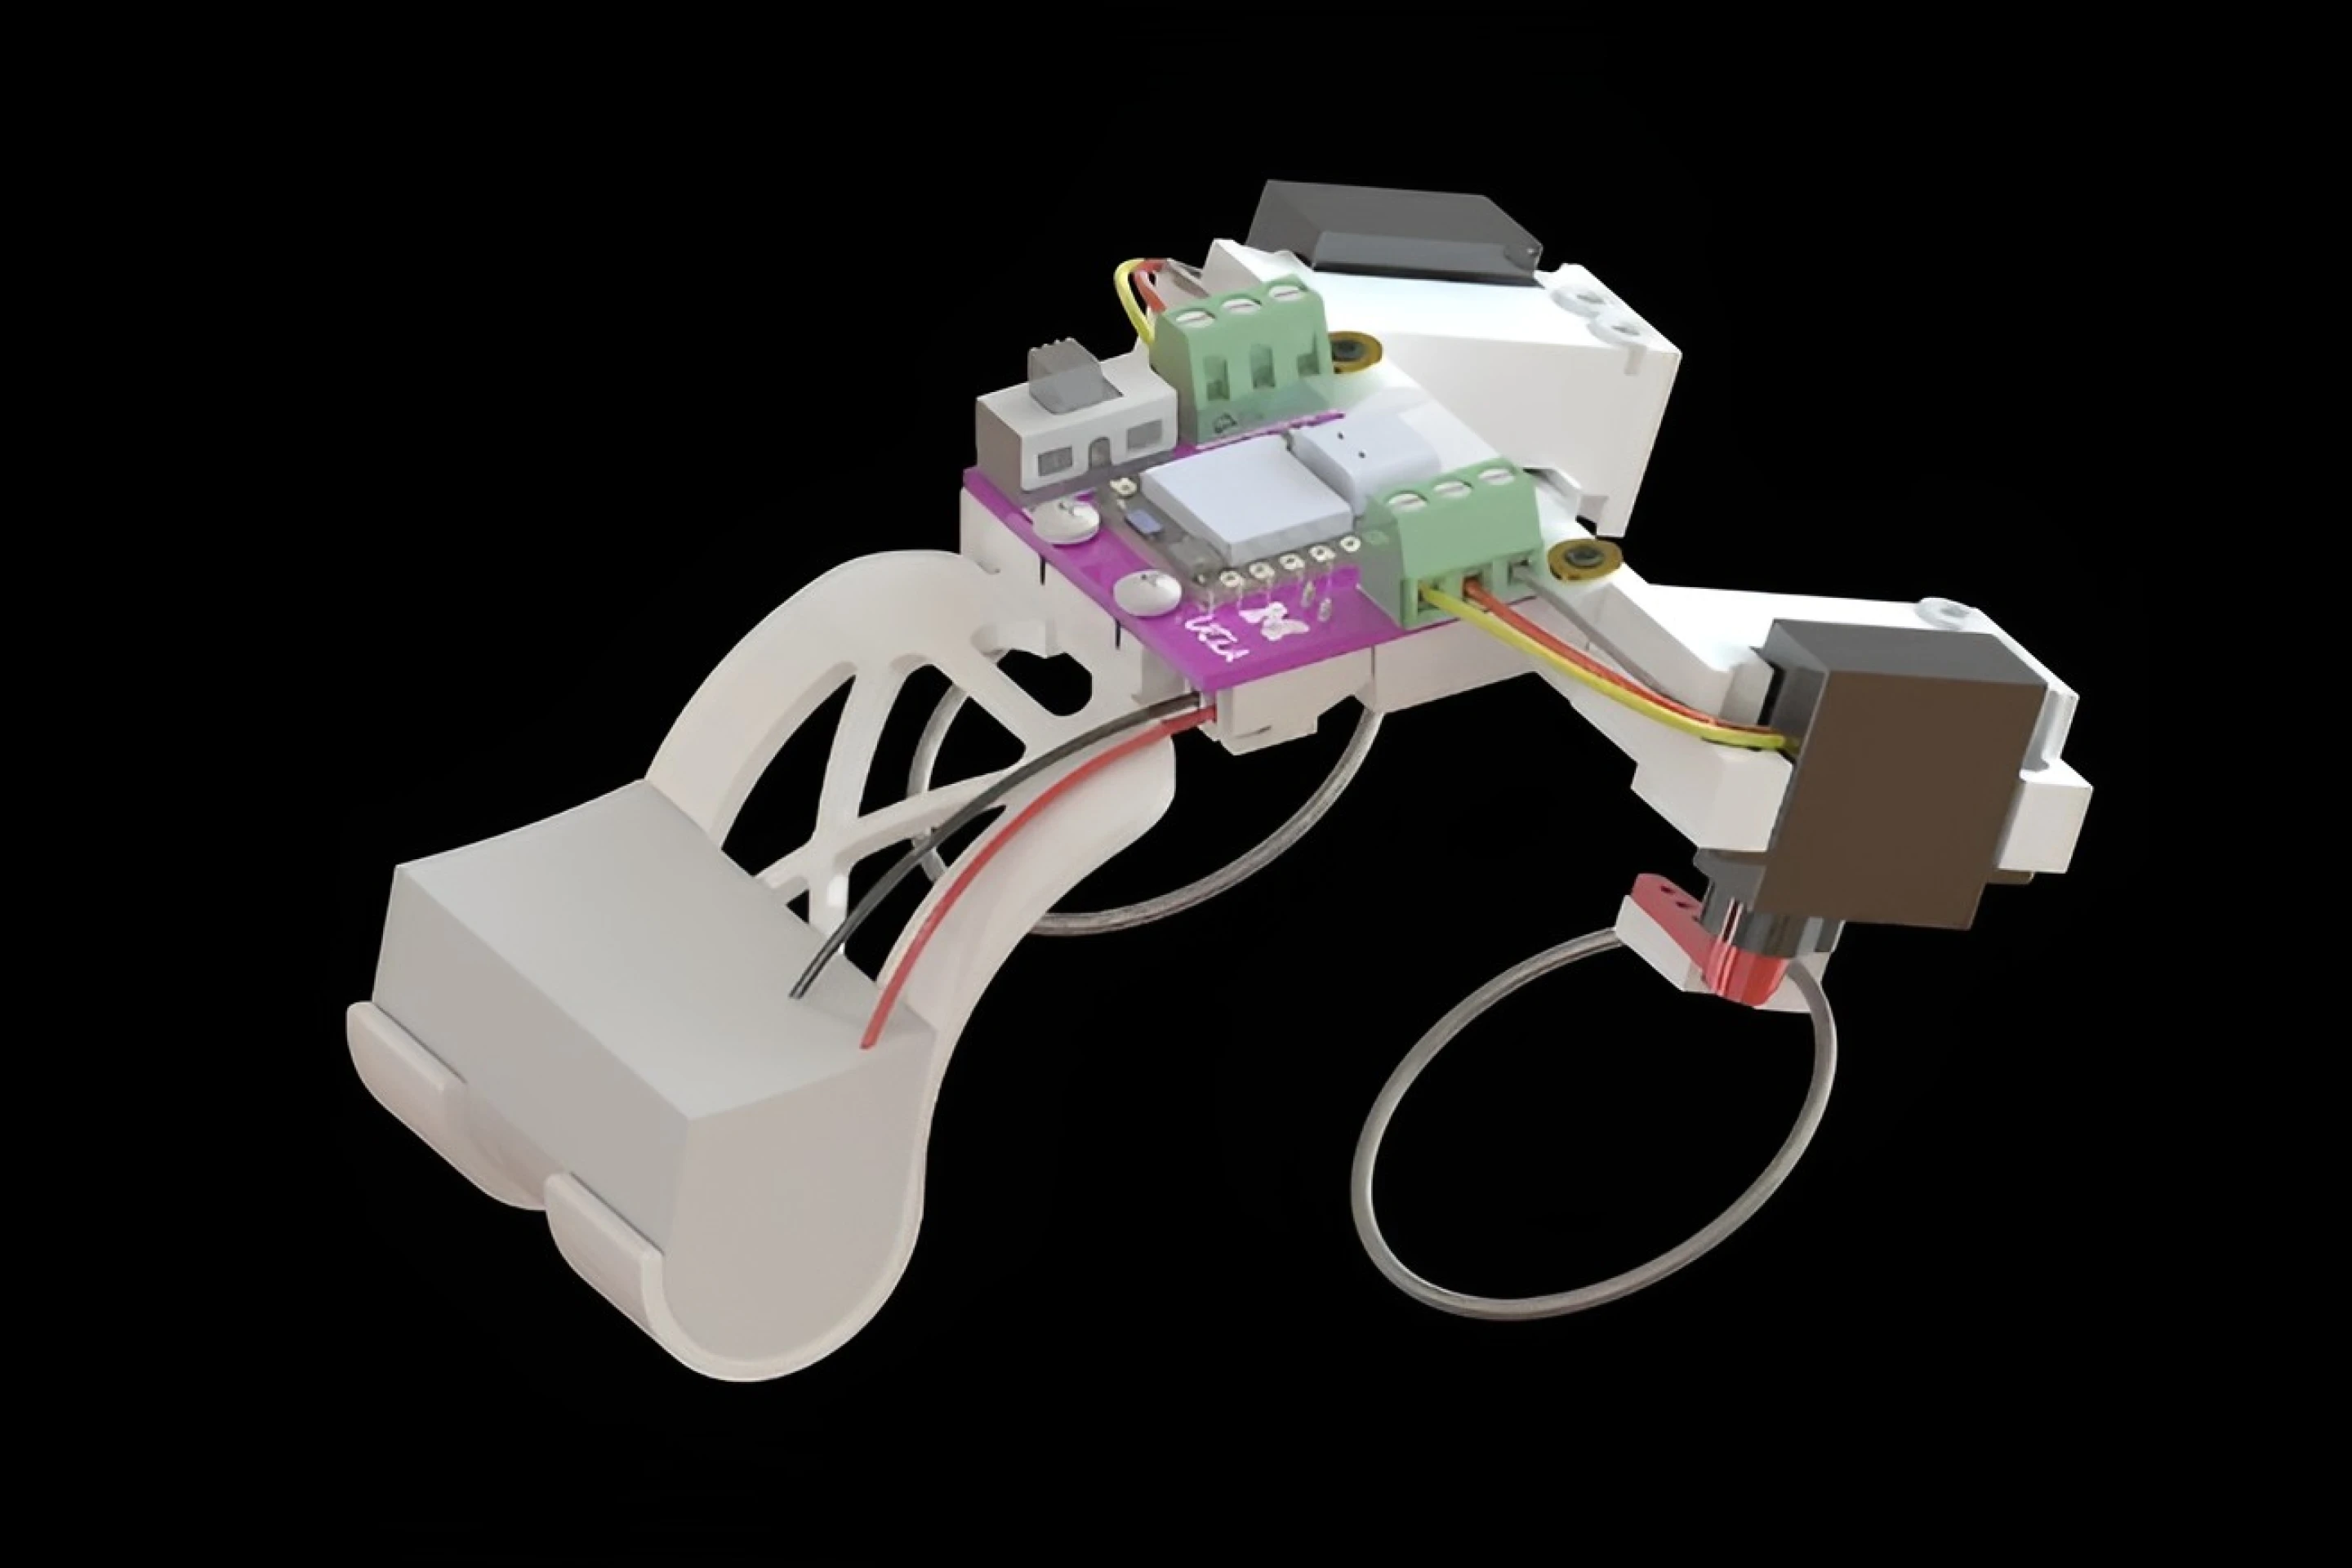
この研究は、マイクロロボットに適した新しい移動メカニズムを実証します。研究者らは、機械構造を改善することで、小型ロボットが大型モーターを使用せずに十分強力な瞬間電力を生成できるようになることを期待している。関連する結果は、Science Advances 誌に掲載されました。
小型ロボットの場合、移動は思ったほど簡単ではありません。草の葉、緩い砂、布の折り目、地面の小さな障害物はすべて、重大な障害となる可能性があります。障害物の高さがロボット本体の大きさに近い場合、車輪や通常の機械脚だけではスムーズに通過することが難しい場合があります。
ジャンプは解決策の 1 つですが、出力に特別な要求が生じます。ロボットは十分なエネルギーを必要とするだけでなく、上向きまたは前方への強い推力を得るために非常に短時間でエネルギーを放出する必要があります。ただし、小型モーターは多くの場合、持続的でスムーズな出力を提供することに優れていますが、そのような強力な瞬間出力を直接生成するのは困難です。
エンジニアは以前、バネを使ってこの問題を解決しようと試みてきました。まずモーターでバネをゆっくりと圧縮または伸ばし、そのエネルギーを弾性位置エネルギーの形で蓄え、次にバネを素早く解放して射出を達成します。しかし、三次元構造内の弾性材料を再現性よく突然かつ安定的に変形させ、各動作後に迅速に回復させる方法は依然として難しい技術的問題です。
今回、研究チームはコイルスプリングに似た弾性ロッド構造を使用しました。研究者らはまずコンピューターモデルを使用して、さまざまな曲げおよびねじり条件下での弾性ロッドの変形規則を分析し、次にロボットアームを使用して実際の材料で曲げおよびねじり実験を実施し、モデルの予測と実際の結果を比較しました。
これらの実験を通じて、研究者らは、どの形状と荷重方法によって弾性ロッドがゆっくりと変形するのではなく、突然の形態変化を起こすかを徐々に特定しました。これらの条件を習得した後、ロボットの動きのニーズに応じて、対応する弾性のある手足を設計できます。
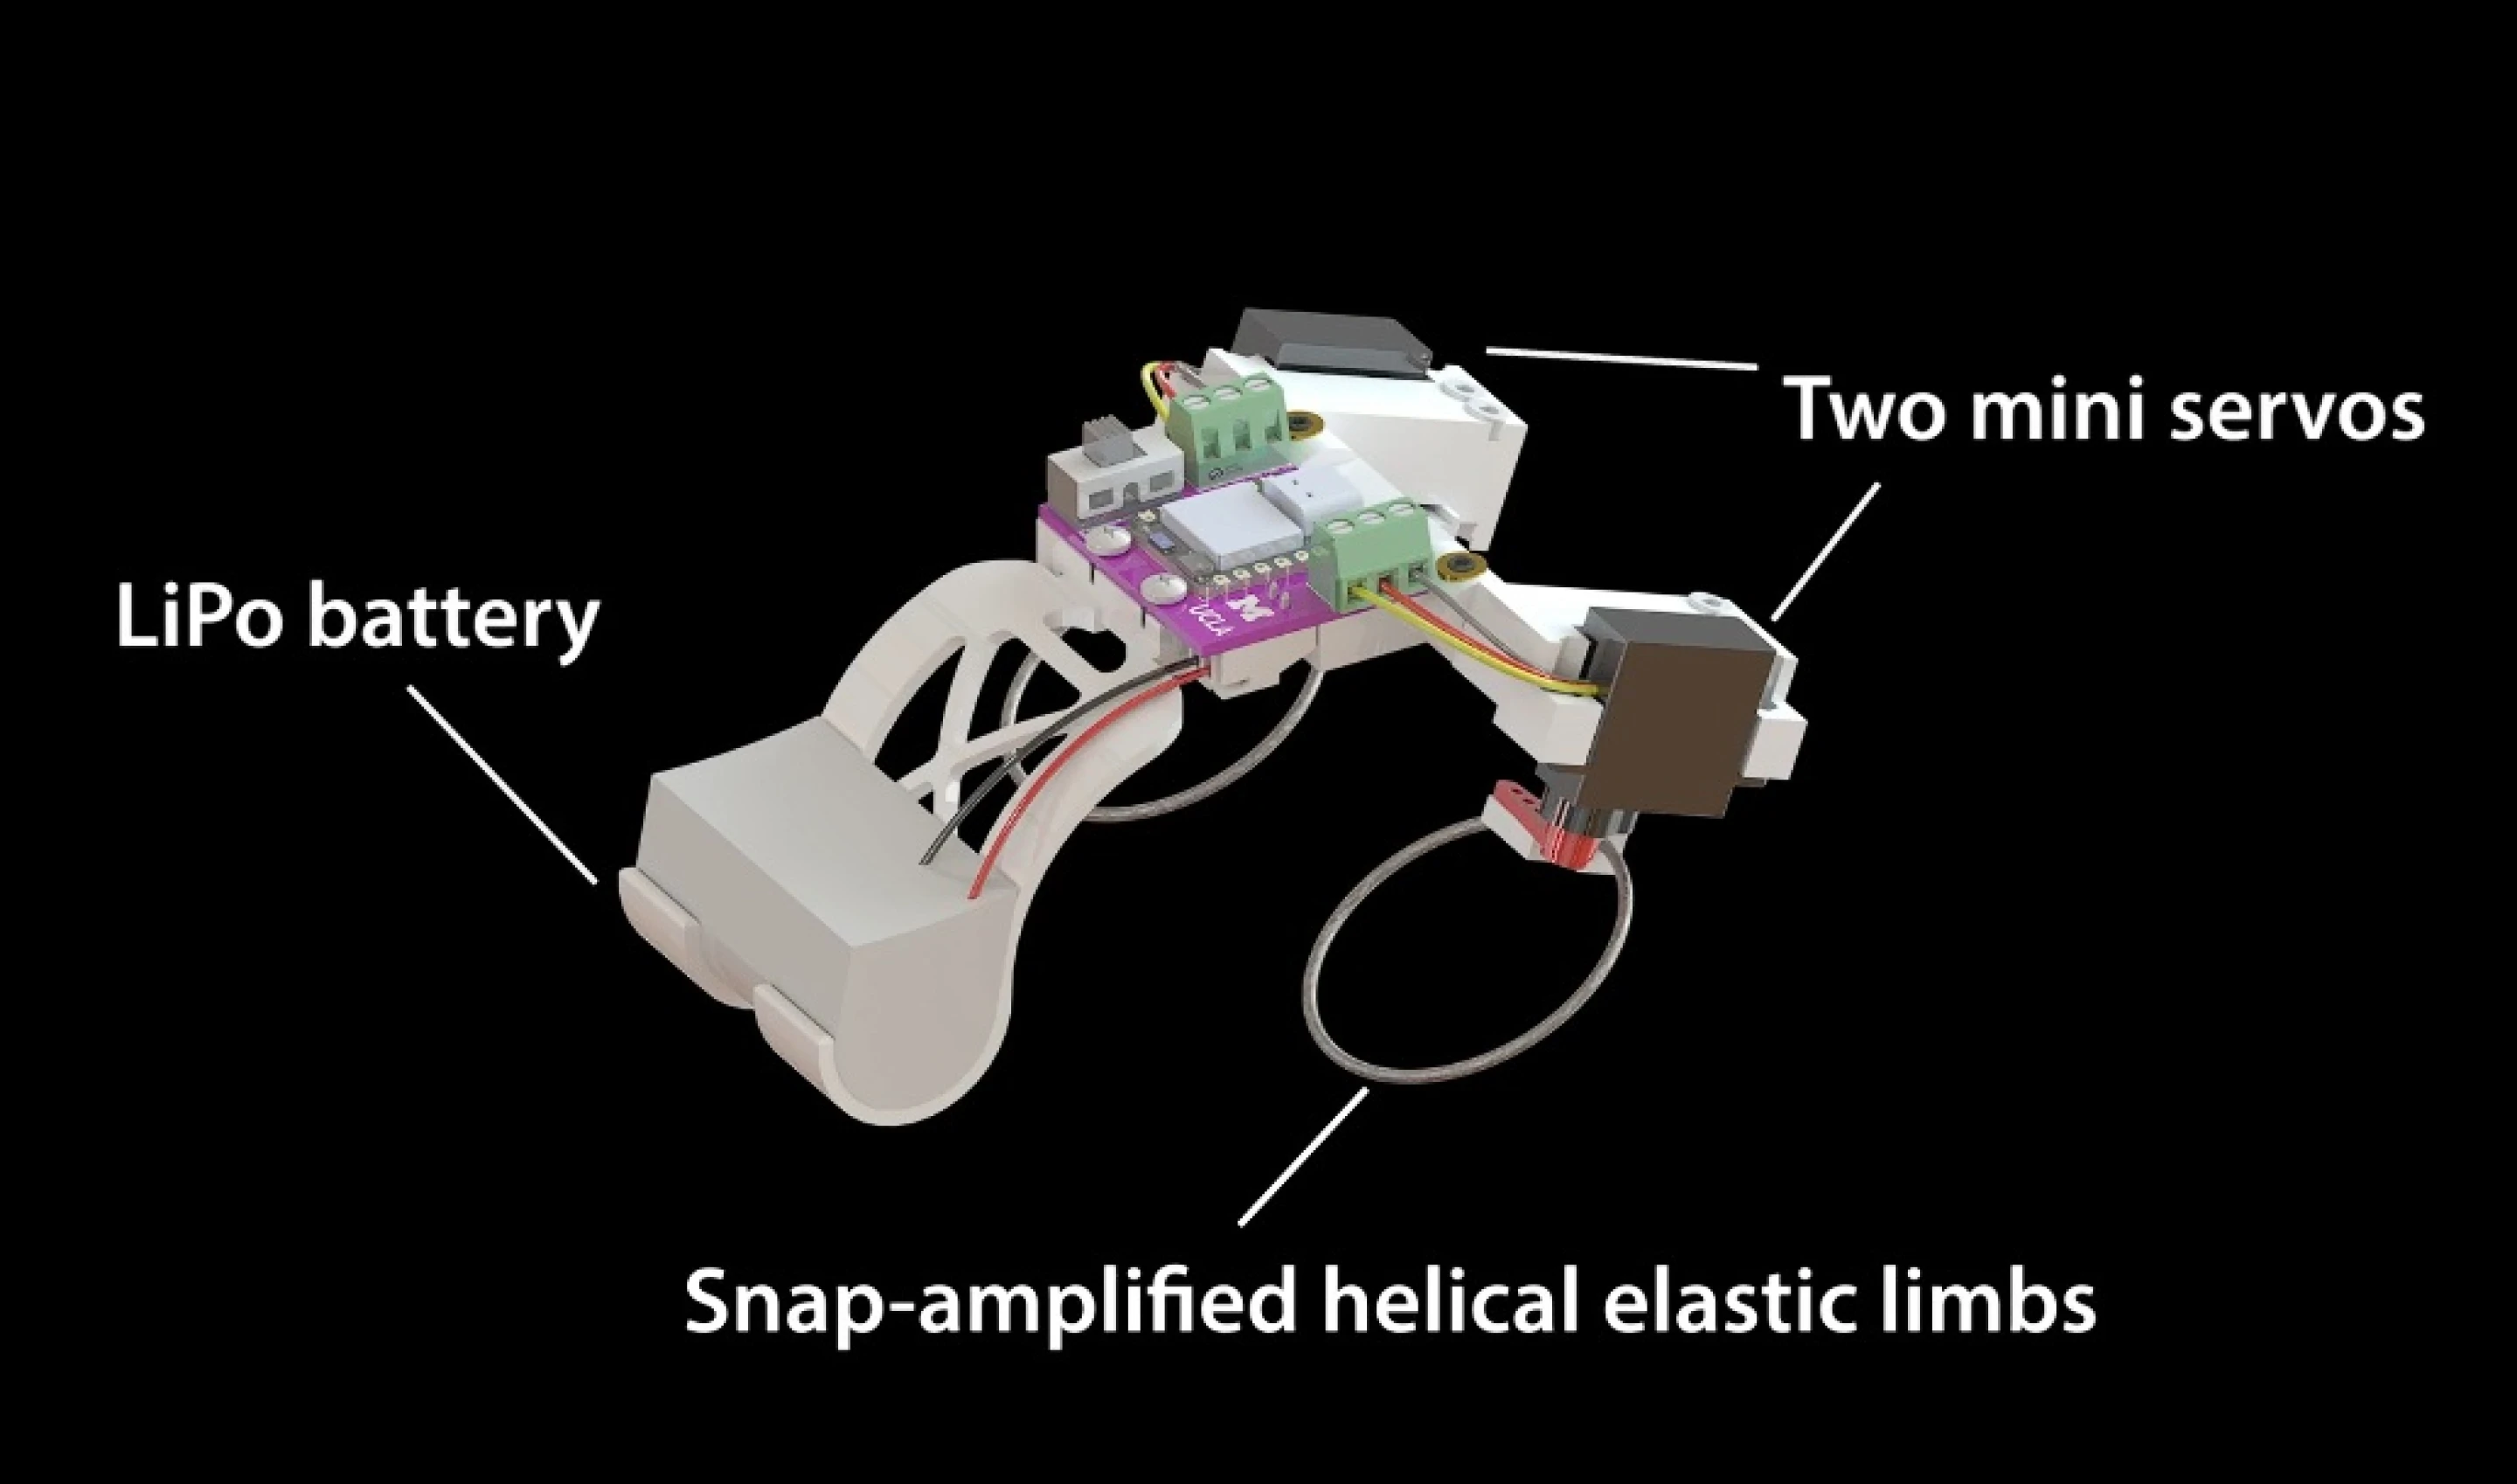
ロボットが使用する弾性ロッドはニッケルチタン合金で作られています。研究者らは、元々真っ直ぐだったロッドをらせん状に曲げ、一端をブラケットに固定し、もう一端を小型サーボモーターに接続した。モーターが回転すると、弾性ロッドは曲がり、同時にねじれ、弾性位置エネルギーを徐々に蓄えます。
変形が増加し続けると、ロッドは最終的に不安定な臨界状態に達し、その後突然別の構成に切り替わります。この形状の急速な変化により、顕著な瞬間的な動きが生じ、ロボットが上方および前方に飛び出す。
プロセス全体は、バネを圧縮してから突然解放することに似ています。モーターは、ジャンプに必要なすべてのパワーを非常に短時間で直接出力する必要はなく、長期間にわたってゆっくりとエネルギーを蓄積し、その後、弾性構造を通じて集中的にエネルギーを放出することができます。
ジャンプが完了すると、モーターが逆方向に回転し、弾性ロッドを次のジャンプに必要な初期状態に戻します。リセットプロセスの一部はロボットが空中にいる間に完了できるため、ロボットは着陸後の次のバウンドに素早く備えることができます。
ただし、弾性ロッドの設計では、ジャンプ力と戻り速度のバランスを取る必要があります。一部の構造はより多くのエネルギーを放出できますが、回復するためにモーターをより大きな角度で回転させる必要があるため、連続するジャンプの間隔が長くなります。研究者らは最終的に、より強力な推力を生成し、より短い時間でリセットを完了できる設計を選択しました。
このメカニズムが完全なロボットに本当に適用できるかどうかを検証するために、研究チームは長さ約 11 センチメートル、重さ 98.2 グラムのプロトタイプを構築しました。背中には突然変形する伸縮性のある2本の手足があり、全体的な動き方はカエルに似ています。
研究者らはまた、剛性の脚構造を備えた制御ロボットも構築しました。 2 つのロボットは同じモーター出力を持っていますが、主な違いはその電力の使用方法です。制御ロボットは剛性の脚に依存して動きを継続的に出力しますが、新しいロボットは最初にエネルギーを蓄え、次に弾性ロッドの突然の変形によってエネルギーを解放します。
テストは、木材、布、アクリル、皮革、草、砂の 6 つの表面を対象としています。結果は、テストしたすべての表面で、新しい跳ねるロボットが剛脚バージョンよりも速く動くことを示しました。
木の板の上で、新しいロボットは 1 秒あたり 3.21 体の長さの速度に達しました。 6 つの表面のテスト結果を組み合わせると、平均速度は 1 秒あたり 2.46 体長であるのに対し、剛脚ロボットの平均速度は 1 秒あたりわずか 0.79 体長です。言い換えれば、この一連の制御実験では、跳ねるロボットは剛脚バージョンよりも平均して約 3.1 倍速く移動しました。
布地と草の上では、2 台のロボット間のパフォーマンスの差が特に顕著です。剛脚ロボットは、障害物や滑りが起こりやすいこれらの表面上でスムーズに動くことがほとんどできませんが、跳ねるロボットは瞬間的な推力を利用して抵抗の一部を克服し、前進を続けることができます。
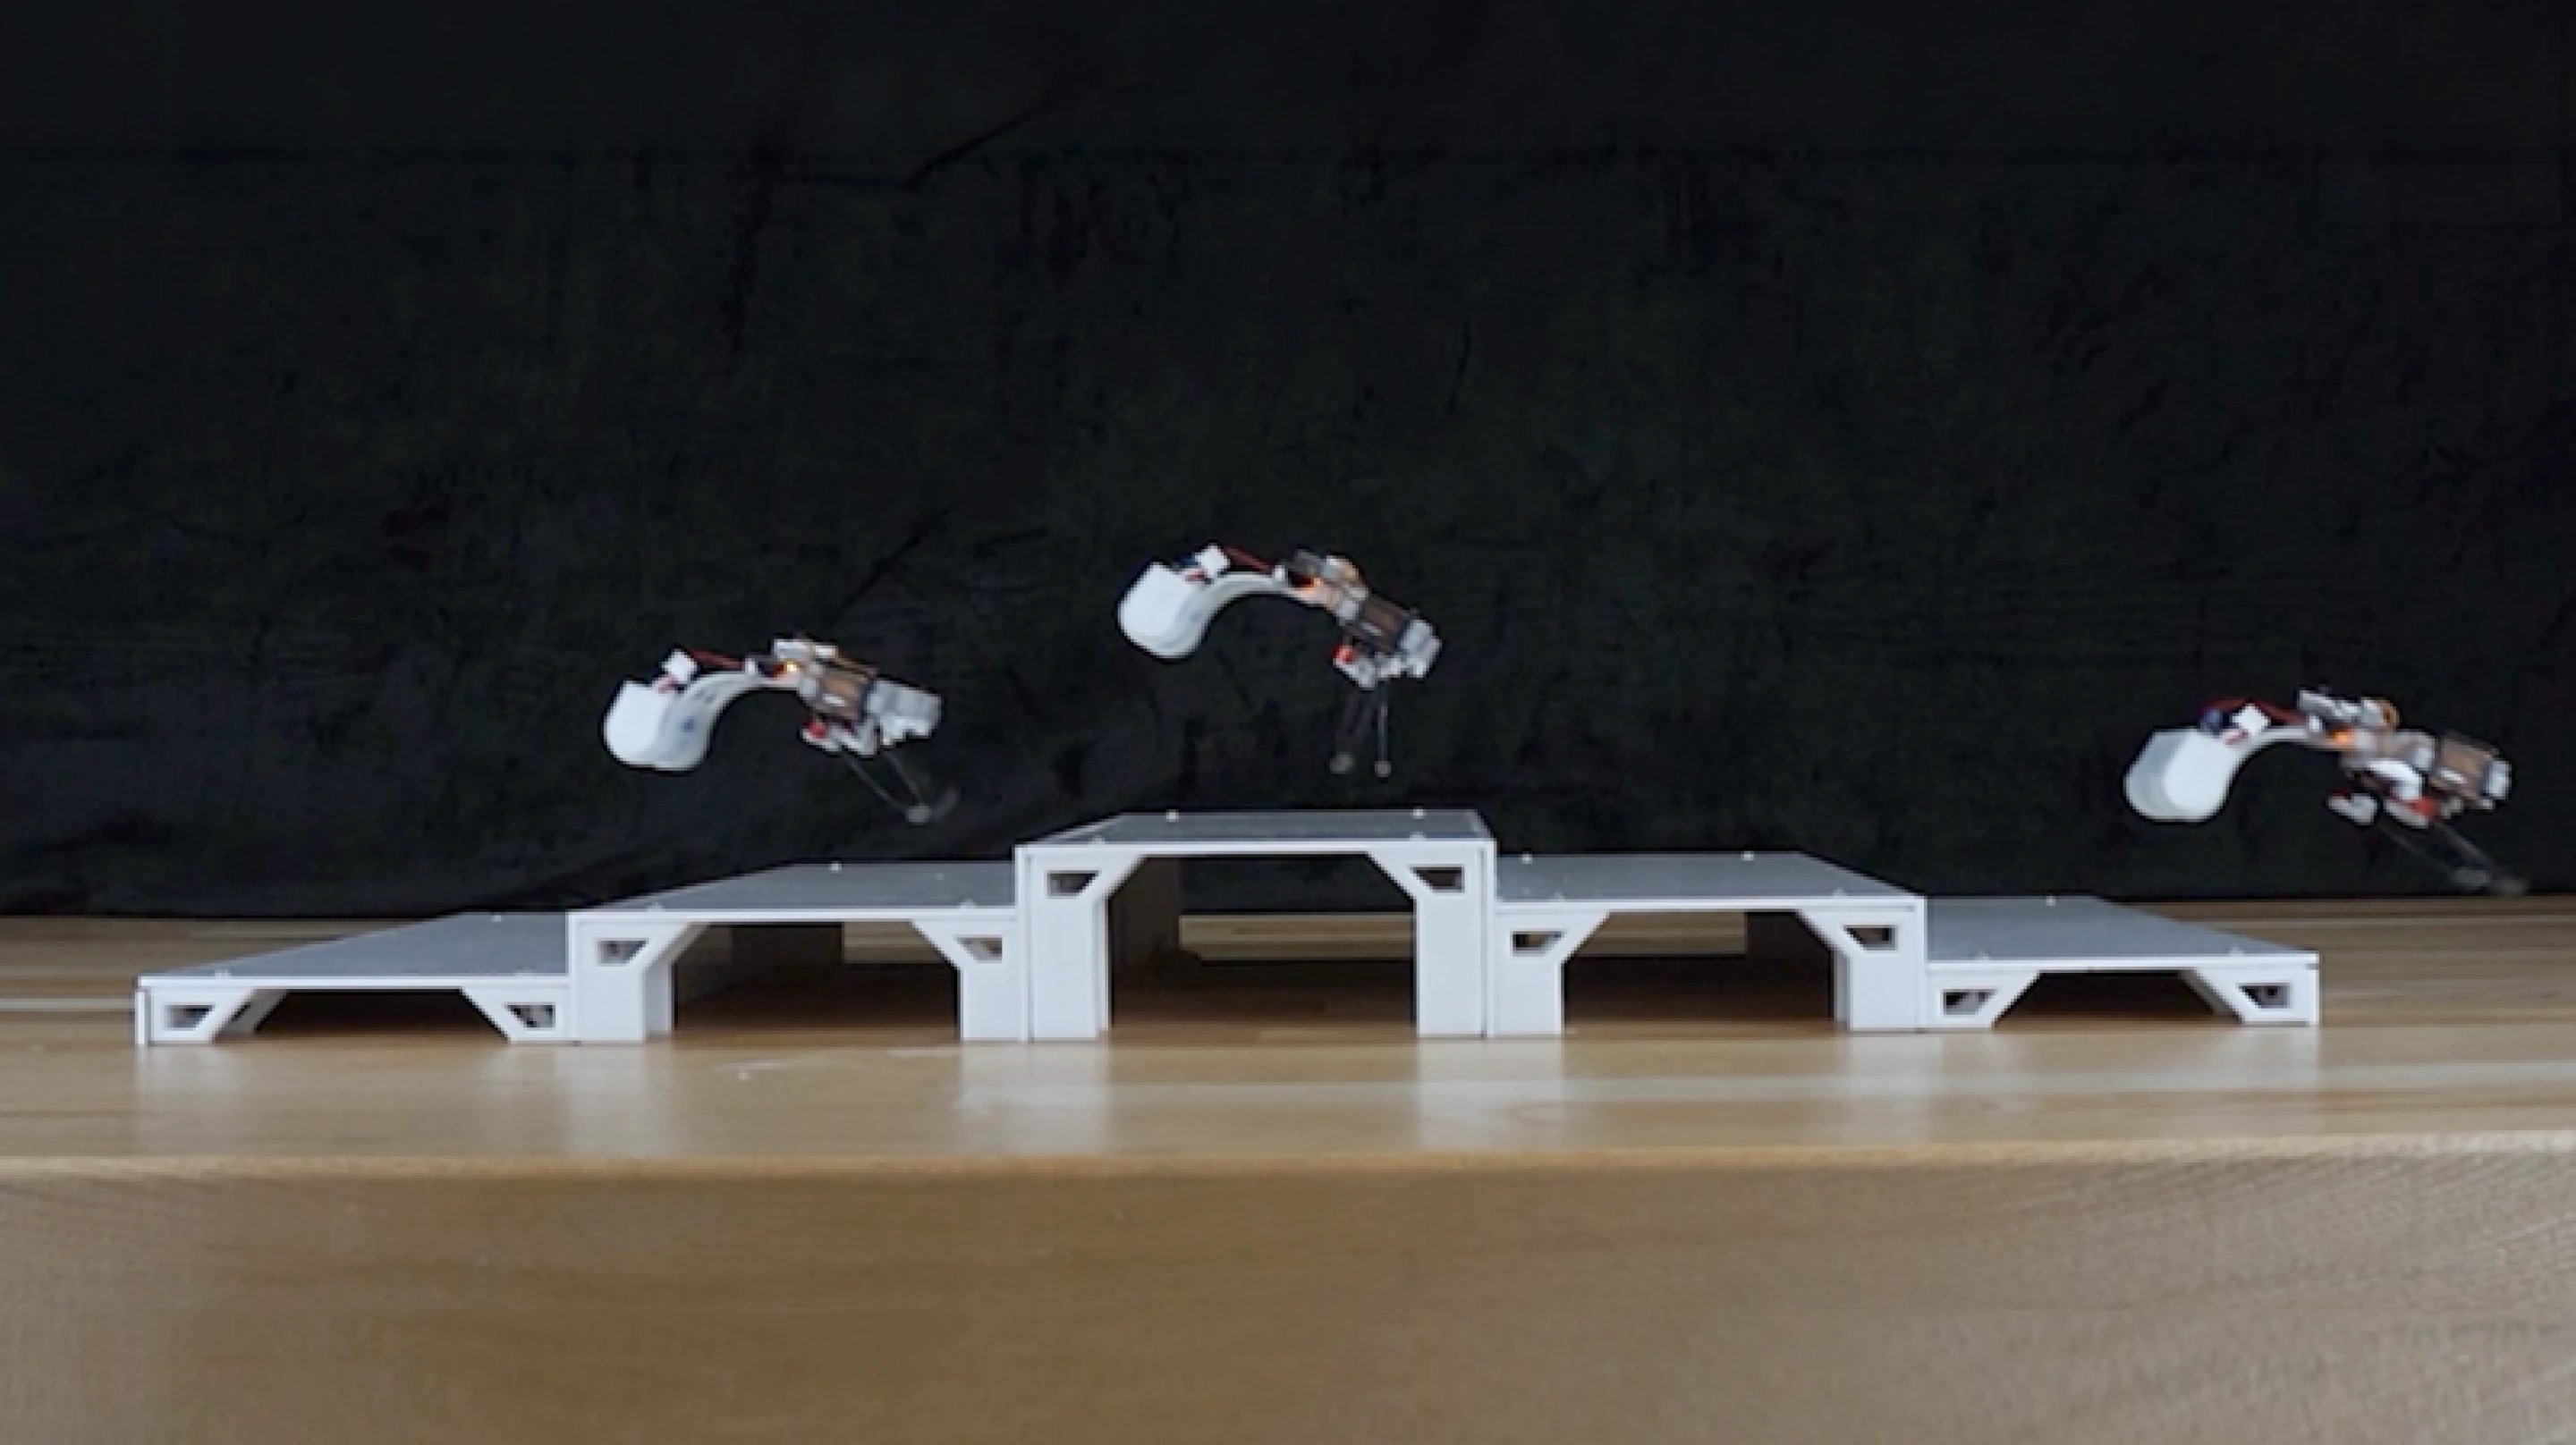
このロボットは、平らな面でジャンプすることに加えて、小さな段差を横切り、連続的にバク転を完了する能力も実証しました。これらの動作は、弾性ロッドがロボットが前方への推進力を生成するのに役立つだけでなく、特定の構造と制御条件下でより複雑な体の動きを実現できることを示しています。
研究者らはまた、水中を泳ぐことができるように、ロボットに薄くて柔軟なフィンを取り付けました。このとき、本来ジャンプに使用する伸縮性のある手足をフィンと併用して水体を押すことができ、1秒間に約0.5体長の速度で移動することができる。
このロボットは、水中で前に進むだけでなく、風が乱れるテスト条件で進行方向を変えたり、障害物を回避したりすることもできます。陸上では、研究者らは2本の弾性手足を異なる周波数で動かすように制御し、ロボットの方向を変えた。
陸上ナビゲーションのデモンストレーションでは、研究者らは岩が散乱する砂場を通ってロボットを遠隔操作し、複雑な環境で移動する能力を実証しました。さらに、チームは光センサーも使用して、ロボットが光源の方向に自律的に回転する能力を実証できるようにしました。
これは、デバイスがすでにいくつかの基本的な環境対応機能を備えていることを意味します。しかし、現在実証されている自律ナビゲーションはまだ比較的単純であり、複雑な環境を独立して識別し、ルートを計画し、タスクを完了できる成熟したロボットシステムにはまだ程遠い。
研究者らは、この移動メカニズムは、災害現場の捜索救助、機器の検査、および複雑な地形を横断する必要があるその他の作業に適している可能性があると考えています。たとえば、地震や建物の倒壊現場では、マイクロロボットが瓦礫、緩んだ資材、狭い空間を移動する必要があるかもしれません。従来の車輪付きロボットは障害物に遭遇した場合、多くの場合、迂回したり、通行可能なルートを見つけたりする必要がありますが、ジャンプできるロボットにはいくつかの障害物を直接乗り越える機会があります。
同じ機械構造が陸上で跳ね返り、水中でフィンを押すことができる場合、ロボットは、異なる環境を切り替えるときに、完全に独立した 2 つの推進システムを設置する必要がない可能性があります。この設計は、一部のデバイスの複雑さを軽減し、湿気の多い環境、水浸しの地域、または複雑な地形で動作する必要があるマイクロロボットに新しいオプションを提供すると期待されています。
このテクノロジーは、ロボットのジャンプ以外にも影響を及ぼします。研究者らは、機械構造自体をエネルギーの貯蔵と放出に使用することで、大型モーターや複雑な制御システムへの依存を軽減できる可能性があると指摘している。このアイデアは、高速な動作が必要なロボット グリッパーなどのデバイスにも使用できる可能性があります。たとえば、一部の機械式グリッパーは非常に短時間で閉じる必要があります。エネルギーを最初に蓄えてからすぐに放出できれば、モーターのサイズを大幅に大きくすることなく、より速い動作速度を達成できる可能性があります。
研究チームはまた、この一連の設計原則が将来、わずか数ミリメートルのサイズのロボットの作成に使用される可能性があると考えています。重要なのは、特定のサイズのモーターや大型ドライブに依存するのではなく、弾性ロッドの形状と突然の変形動作との関係にあります。ただし、本当にミリメートルレベルまで削減できるかどうかについては、さらなる研究と実験による検証が必要です。
現時点では、このロボットはまだ科学研究のプロトタイプです。既存のテストでは、このロボットが剛脚を備えた制御バージョンよりも速く動くことが証明されていますが、研究チームはバネや弾性構造を使用する他のジャンプロボットよりも優れたパフォーマンスを発揮できることをまだ実証していません。設計が異なれば、ジャンプの高さ、移動速度、エネルギー効率、制御精度、リセット時間などに違いがあり、やはり同一条件下で比較する必要があります。
さらに、プロトタイプは現在、基本的なナビゲーション、障害物通過、および水泳機能のみを実証しています。捜索救助や産業検査任務で真に使用されるためには、耐久性、環境認識、運動安定性、複雑な地形適応性をさらに向上させ、長期間繰り返し変形した後でも弾性構造が信頼性を維持できるかどうかを検証する必要があります。
この研究は、注目に値する工学的アイデアを示しています。ロボットは、より強力な瞬間的な動作能力を得るために、必ずしもより強力なモーターに依存する必要はありません。また、機械構造を通じてエネルギーを蓄積し、適切な方法ですぐに放出することもできます。このアプローチは、サイズとエネルギーの両方に厳しい制限があるマイクロロボットにとって特に魅力的です。
研究者が弾性構造の突然の変形の法則をさらに理解するにつれて、材料自体を使用して素早い動きを実現するこの設計は、将来、より小型でより柔軟なロボット システムに適用されることが期待されます。ただし、実験室でのプロトタイプから実際のミッションを長期間実行できる製品に移行するには、耐久性、制御、エネルギー管理などの問題に依然として取り組む必要があります。
コメント