
要約:
MIT の研究者は、SANDO と呼ばれるドローン軌道計画システムを開発しました。目標は、事前マップがなく周囲の障害物が移動する環境において、航空機の衝突回避ルートを継続的に計画することです。 SANDO は、各障害物が次にどこにあるのかを正確に推測しようとするのではなく、障害物が到達する可能性のある最高速度に基づいて、指定された時間内に障害物が移動できる範囲を計算し、それに応じて時間の経過とともに変化するドローンの 3 次元の安全な通路を予約します。
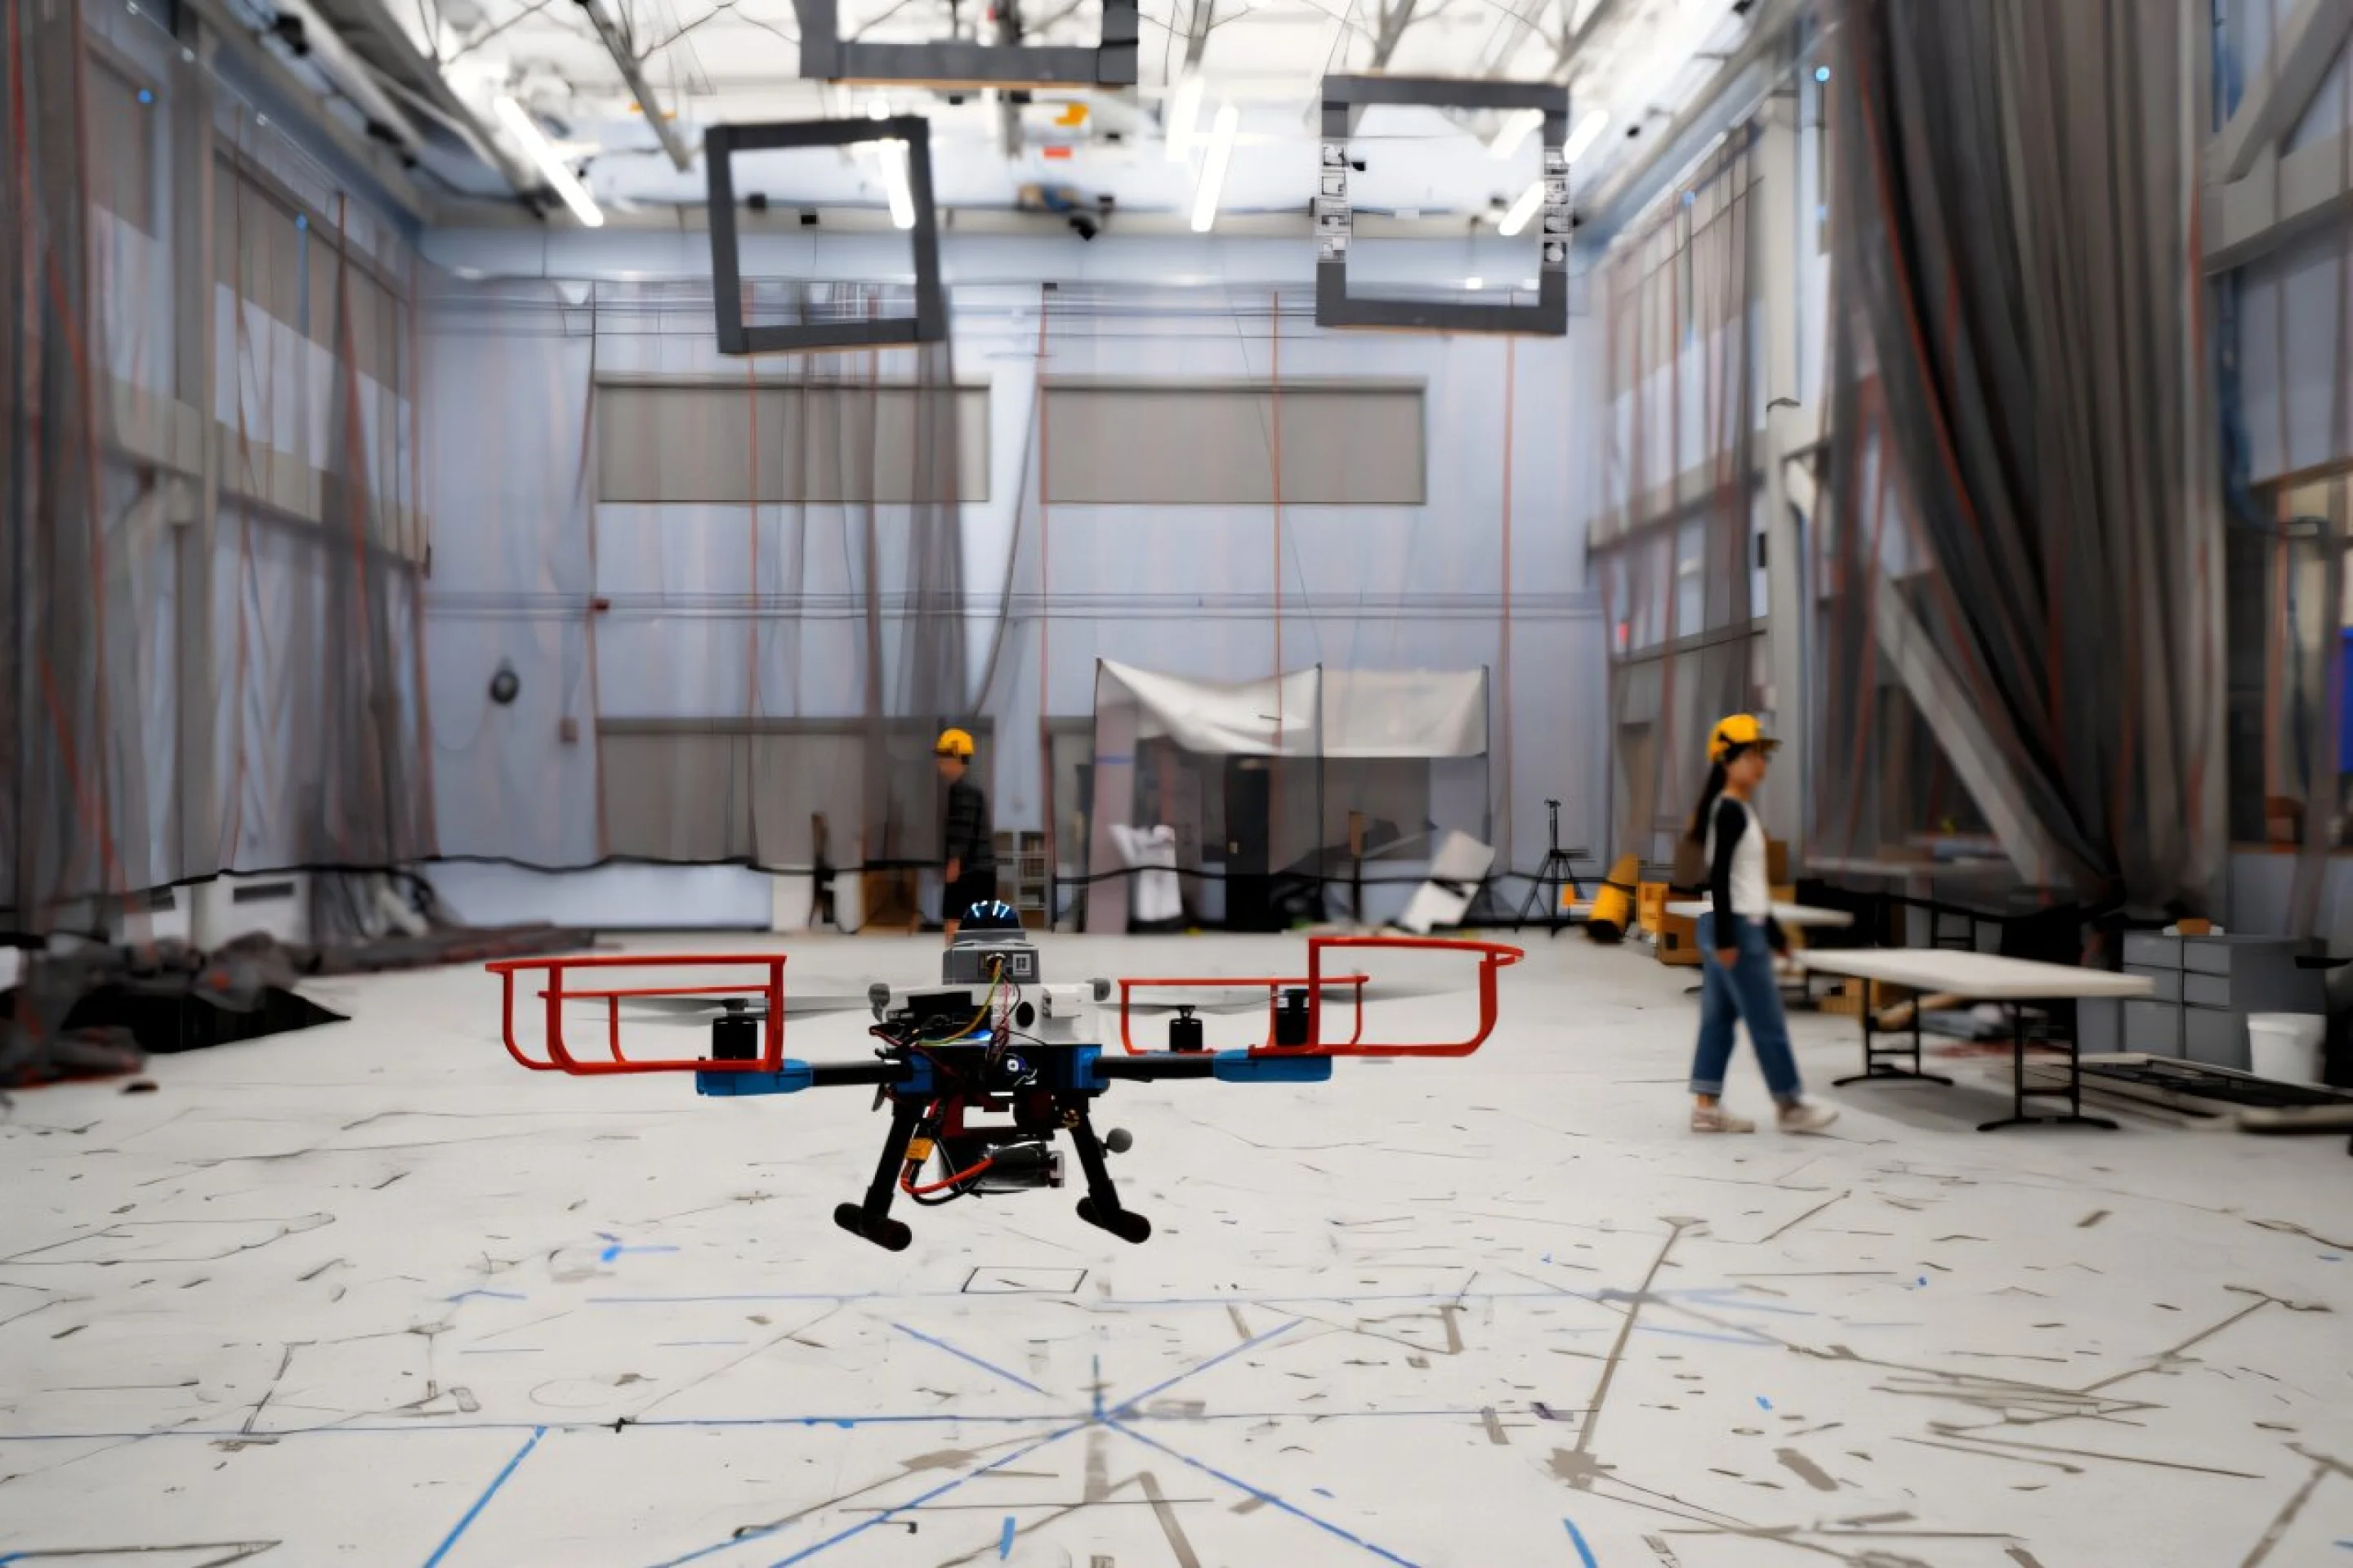
SANDO の正式名称は、「動的未知環境における安全な自律軌道計画」です。このシステムは、搭載されたカメラとセンサーを使用して動的障害物を検出、グループ化、追跡し、境界球を使用してこれらの物体が将来到達する可能性のある領域を記述します。プランナーはこれらのエリアをルート計算に組み込んで、時間の経過とともに調整される一連のバリアフリー スペース セグメントを形成します。また、ヒート マップを使用して障害物が密集したエリアをマークし、混雑したエリアの周りでドローンを誘導します。安全な通路では、システムはより速い目標ルートを計算し、ドローンの前進に伴う環境の変化に応じて再計画します。
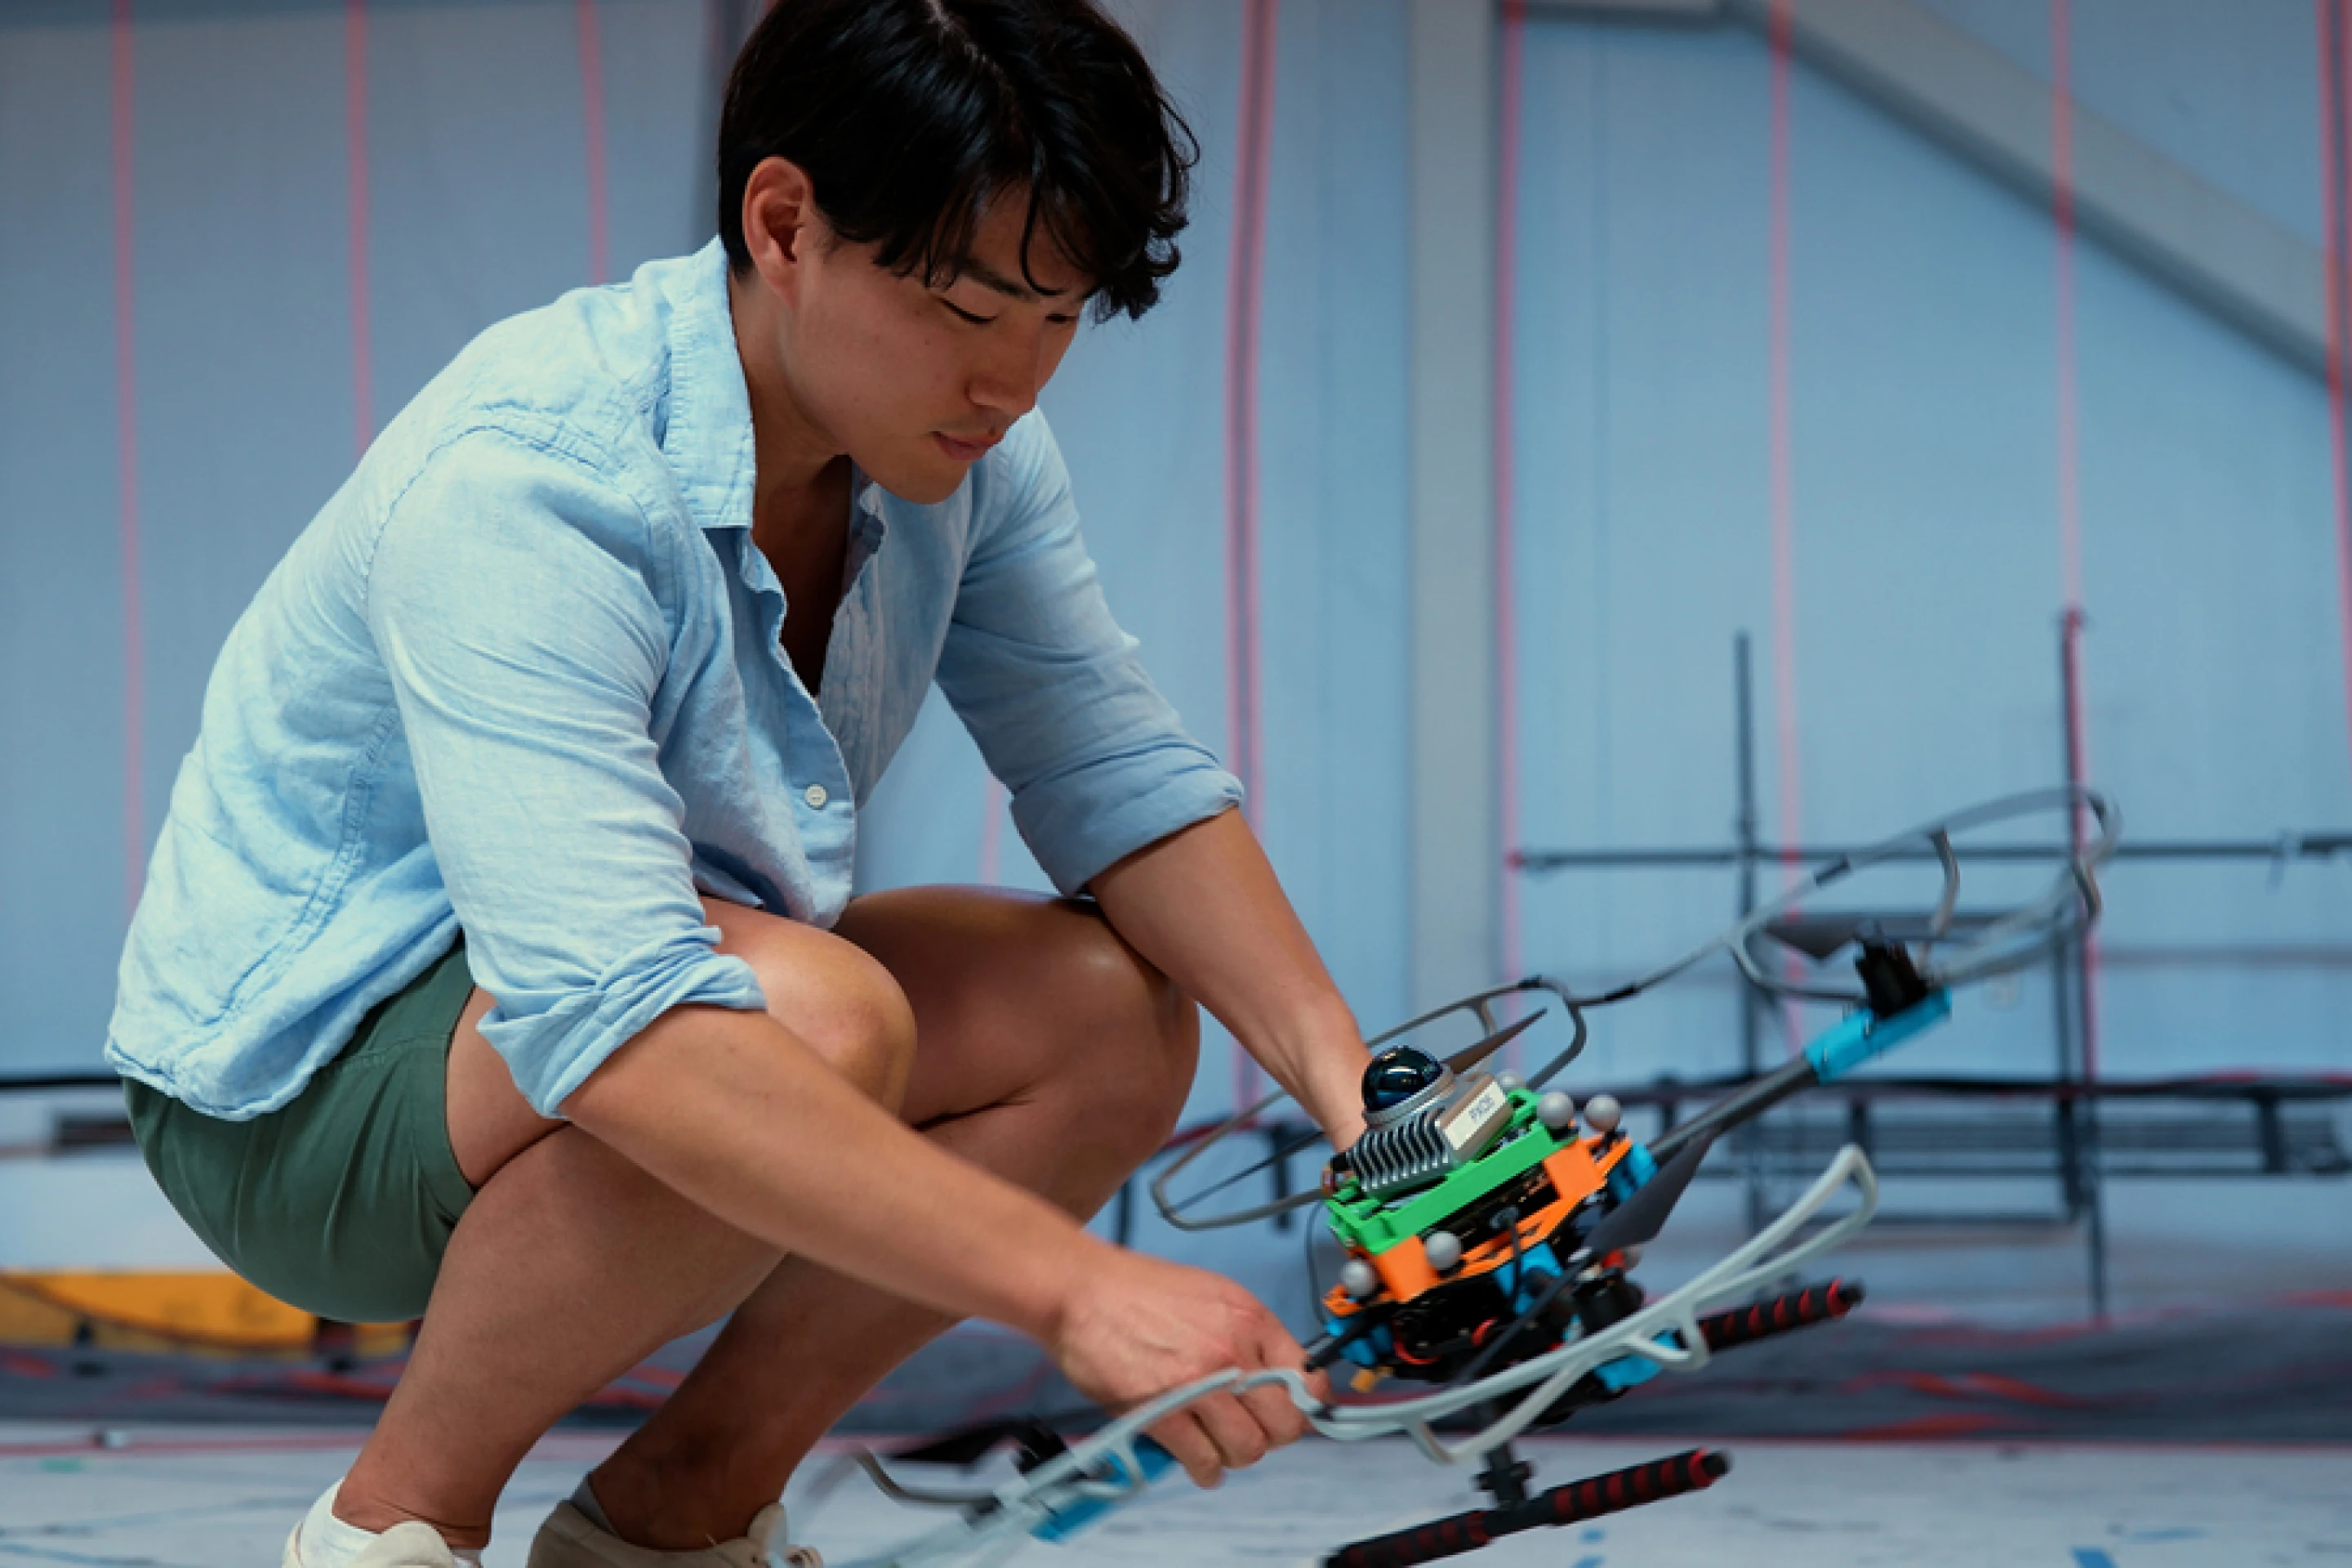
研究チームは、SANDO の中核的な機能は、単にアルゴリズムに障害物を「回避させようとする」のではなく、厳密な制約として衝突回避を使用することであると述べました。研究者らは、システムの前提条件が満たされていれば、計画された軌道が未知の動的障害物を回避できることを数学的に証明しました。重要な前提は、システムが障害物の移動速度について信頼できる上限を設定できることです。障害物の正確な意図や移動方向を知る必要はありませんが、オブジェクトが設定された制限よりも速く移動した場合、安全性の保証は適用されなくなります。
シミュレーション テストでは、SANDO はすべてのテスト環境で衝突を回避し、いくつかの比較計画システムよりも早く目標点に到達しました。研究チームはまた、搭載コンピューターとセンサーを搭載したドローンを使用して12回の実飛行テストを実施し、その間、すべての動く障害物を回避することに成功した。この研究は「IEEE Transactions on Robotics」に掲載された。研究チームは、このシステムは将来、倒壊した建物の捜索救助、鉱山探査、火災現場の偵察、または混雑した都市部での飛行に使用できると述べた。ただし、これはまだ研究結果であり、実際の災害ミッションでの配備は証明されていません。
この研究にはまだ実際的な限界があります。障害物の速度の上限に依存する理論的な保証は、認識と推定の精度に依存します。特に障害物が多いシナリオでは、最悪の場合に備えて確保されている安全範囲が保守的すぎる可能性があり、その結果、ルートが迂回したり、計画効率が低下したりする可能性があります。チームのフォローアップ計画は、コンピューティングの負担を軽減し、ユーザーが自然言語でロボットにタスクを発行できるようにする機械学習の組み合わせを検討することです。
コメント