
要約:
シンガポール工科デザイン大学 (SUTD) の研究チームは、ALBATROSS と呼ばれる新しいバイオニック ロボット プラットフォームを開発しました。そのデザインコンセプトは、一言で言えば「カエデの種のように落ち、帆船のように航海する」です。このシステムは、海岸から遠く離れた遠隔海域での長期監視の問題を解決するように設計されています。今後も数週間にわたって洋上で活動を継続し、環境監視のための低コストで高効率なソリューションを提供すると予想されている。
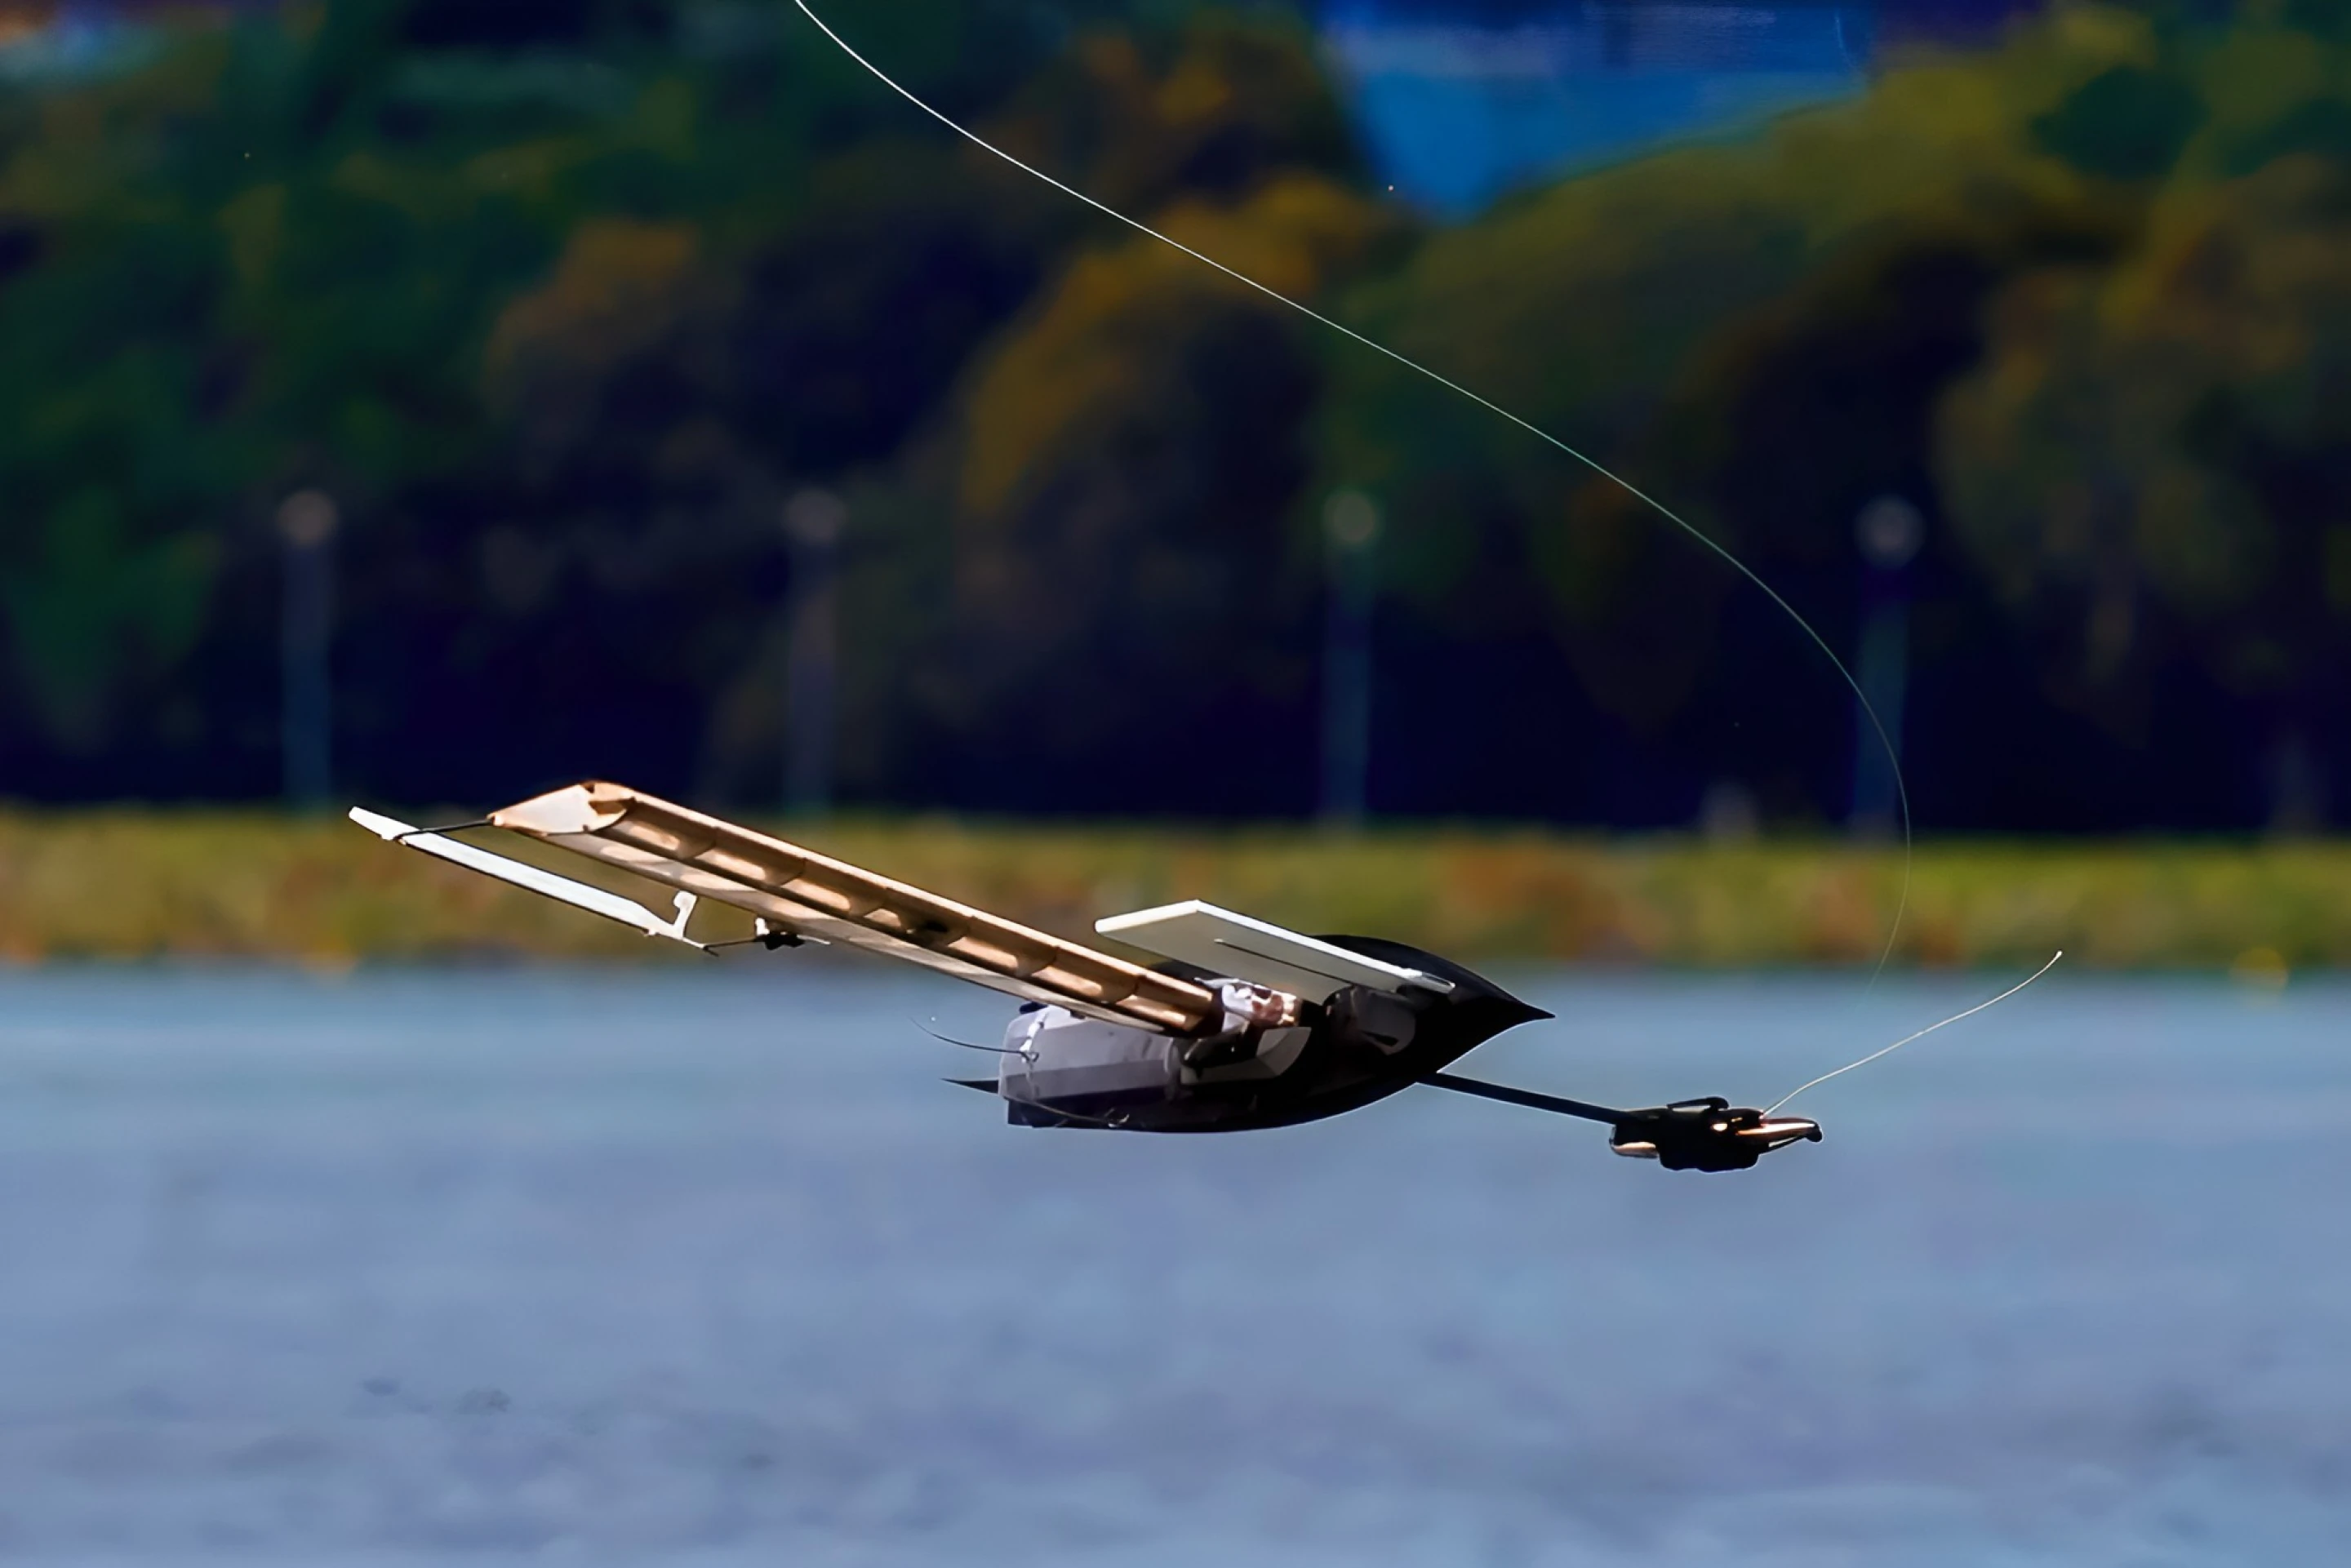
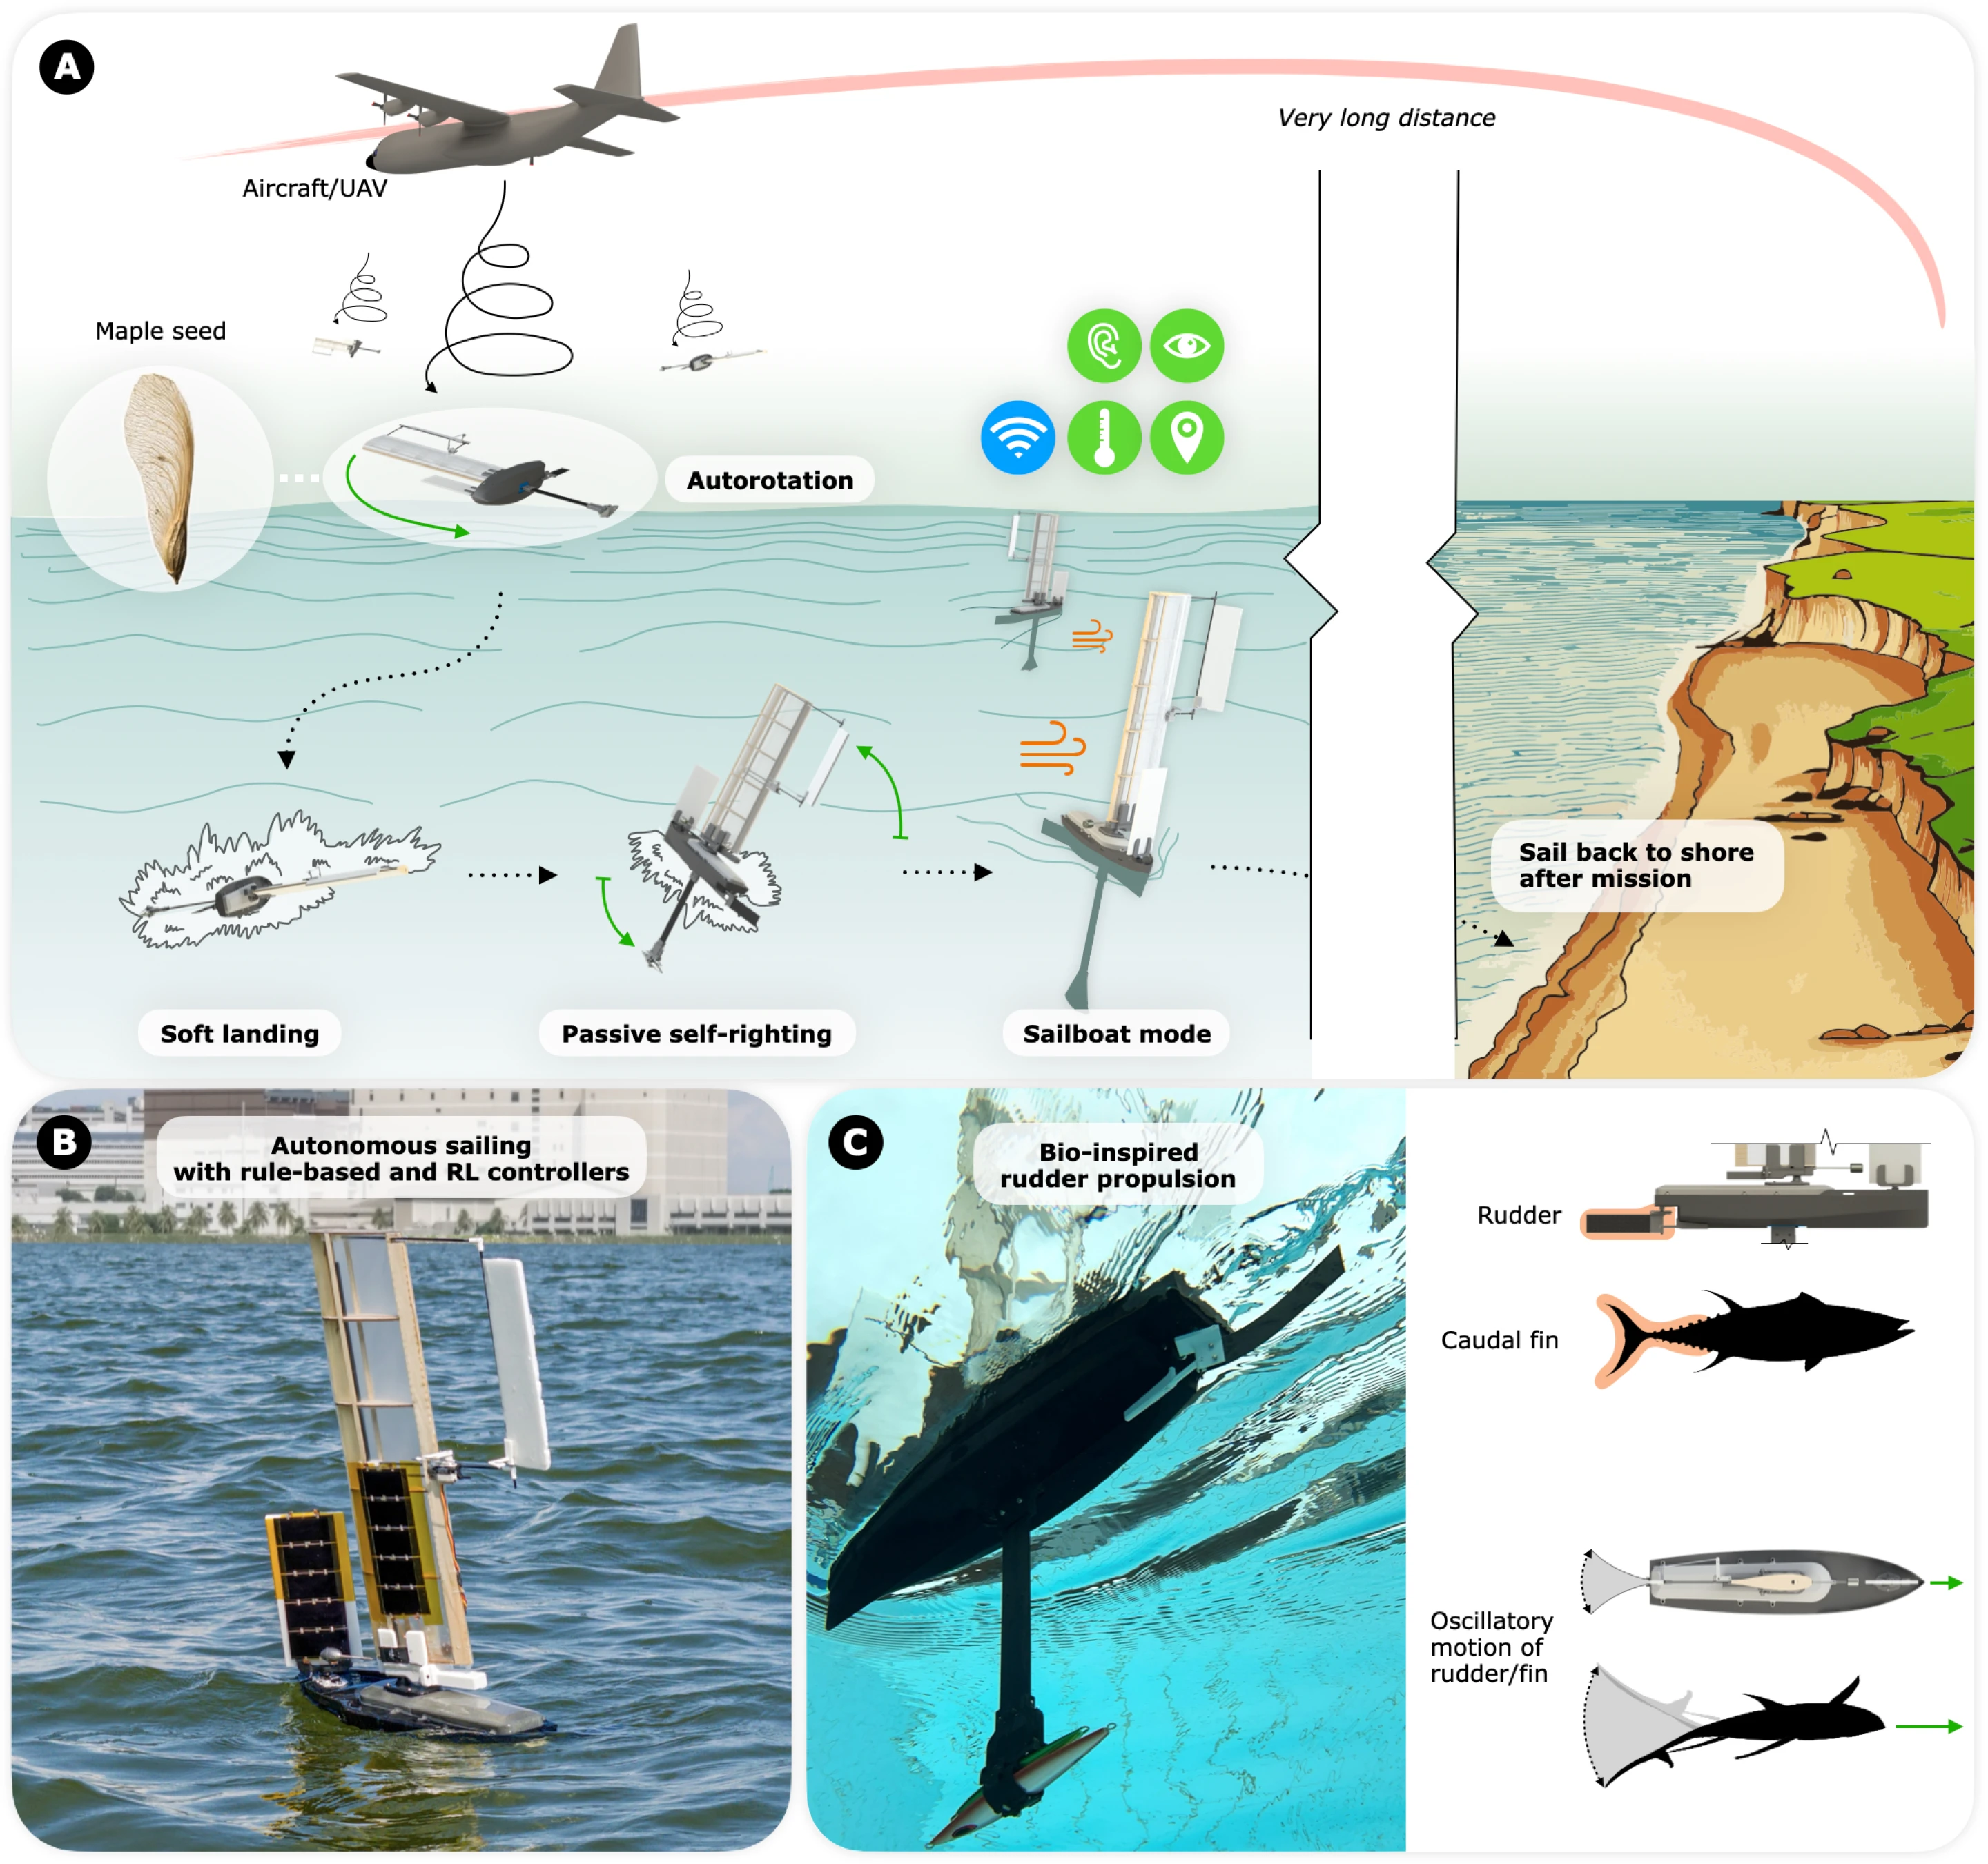
ALBATROSS は、「浮力自動回転セーリングセンサーを備えた空挺着陸船」の略です。研究者らは、航空プラットフォームの迅速な展開の利点と海洋ナビゲーション機器の長期耐久性の利点を組み合わせて、ロボットを航空機から目標海域に直接投下し、落水後に姿勢を自動的に調整し、風力を利用して自律航行できるようにしたいと考えている。
長い間、海洋環境モニタリングはジレンマに直面してきました。従来の船舶はミッションエリアに長時間滞在してデータを収集できますが、多くの場合、目標の場所に到着するまでに長い時間がかかります。一方、航空機は指定されたエリアにすぐに到着できますが、監視作業を行うために継続的に滞在することはできません。研究チームは、ALBATROSS は両方の利点を兼ね備えており、迅速に導入でき、長期間現場に留まることができると考えています。
実際の使用シナリオでは、航空機が ALBATROSS を対象海域まで輸送し、空中投下を実施します。ロボットには 2 つの堅固な翼帆が装備されています。これらの翼帆は降下速度を遅くするだけでなく、落水後にヨットの動力源としても機能するため、追加のパラシュートや特別な着陸装置は必要ありません。
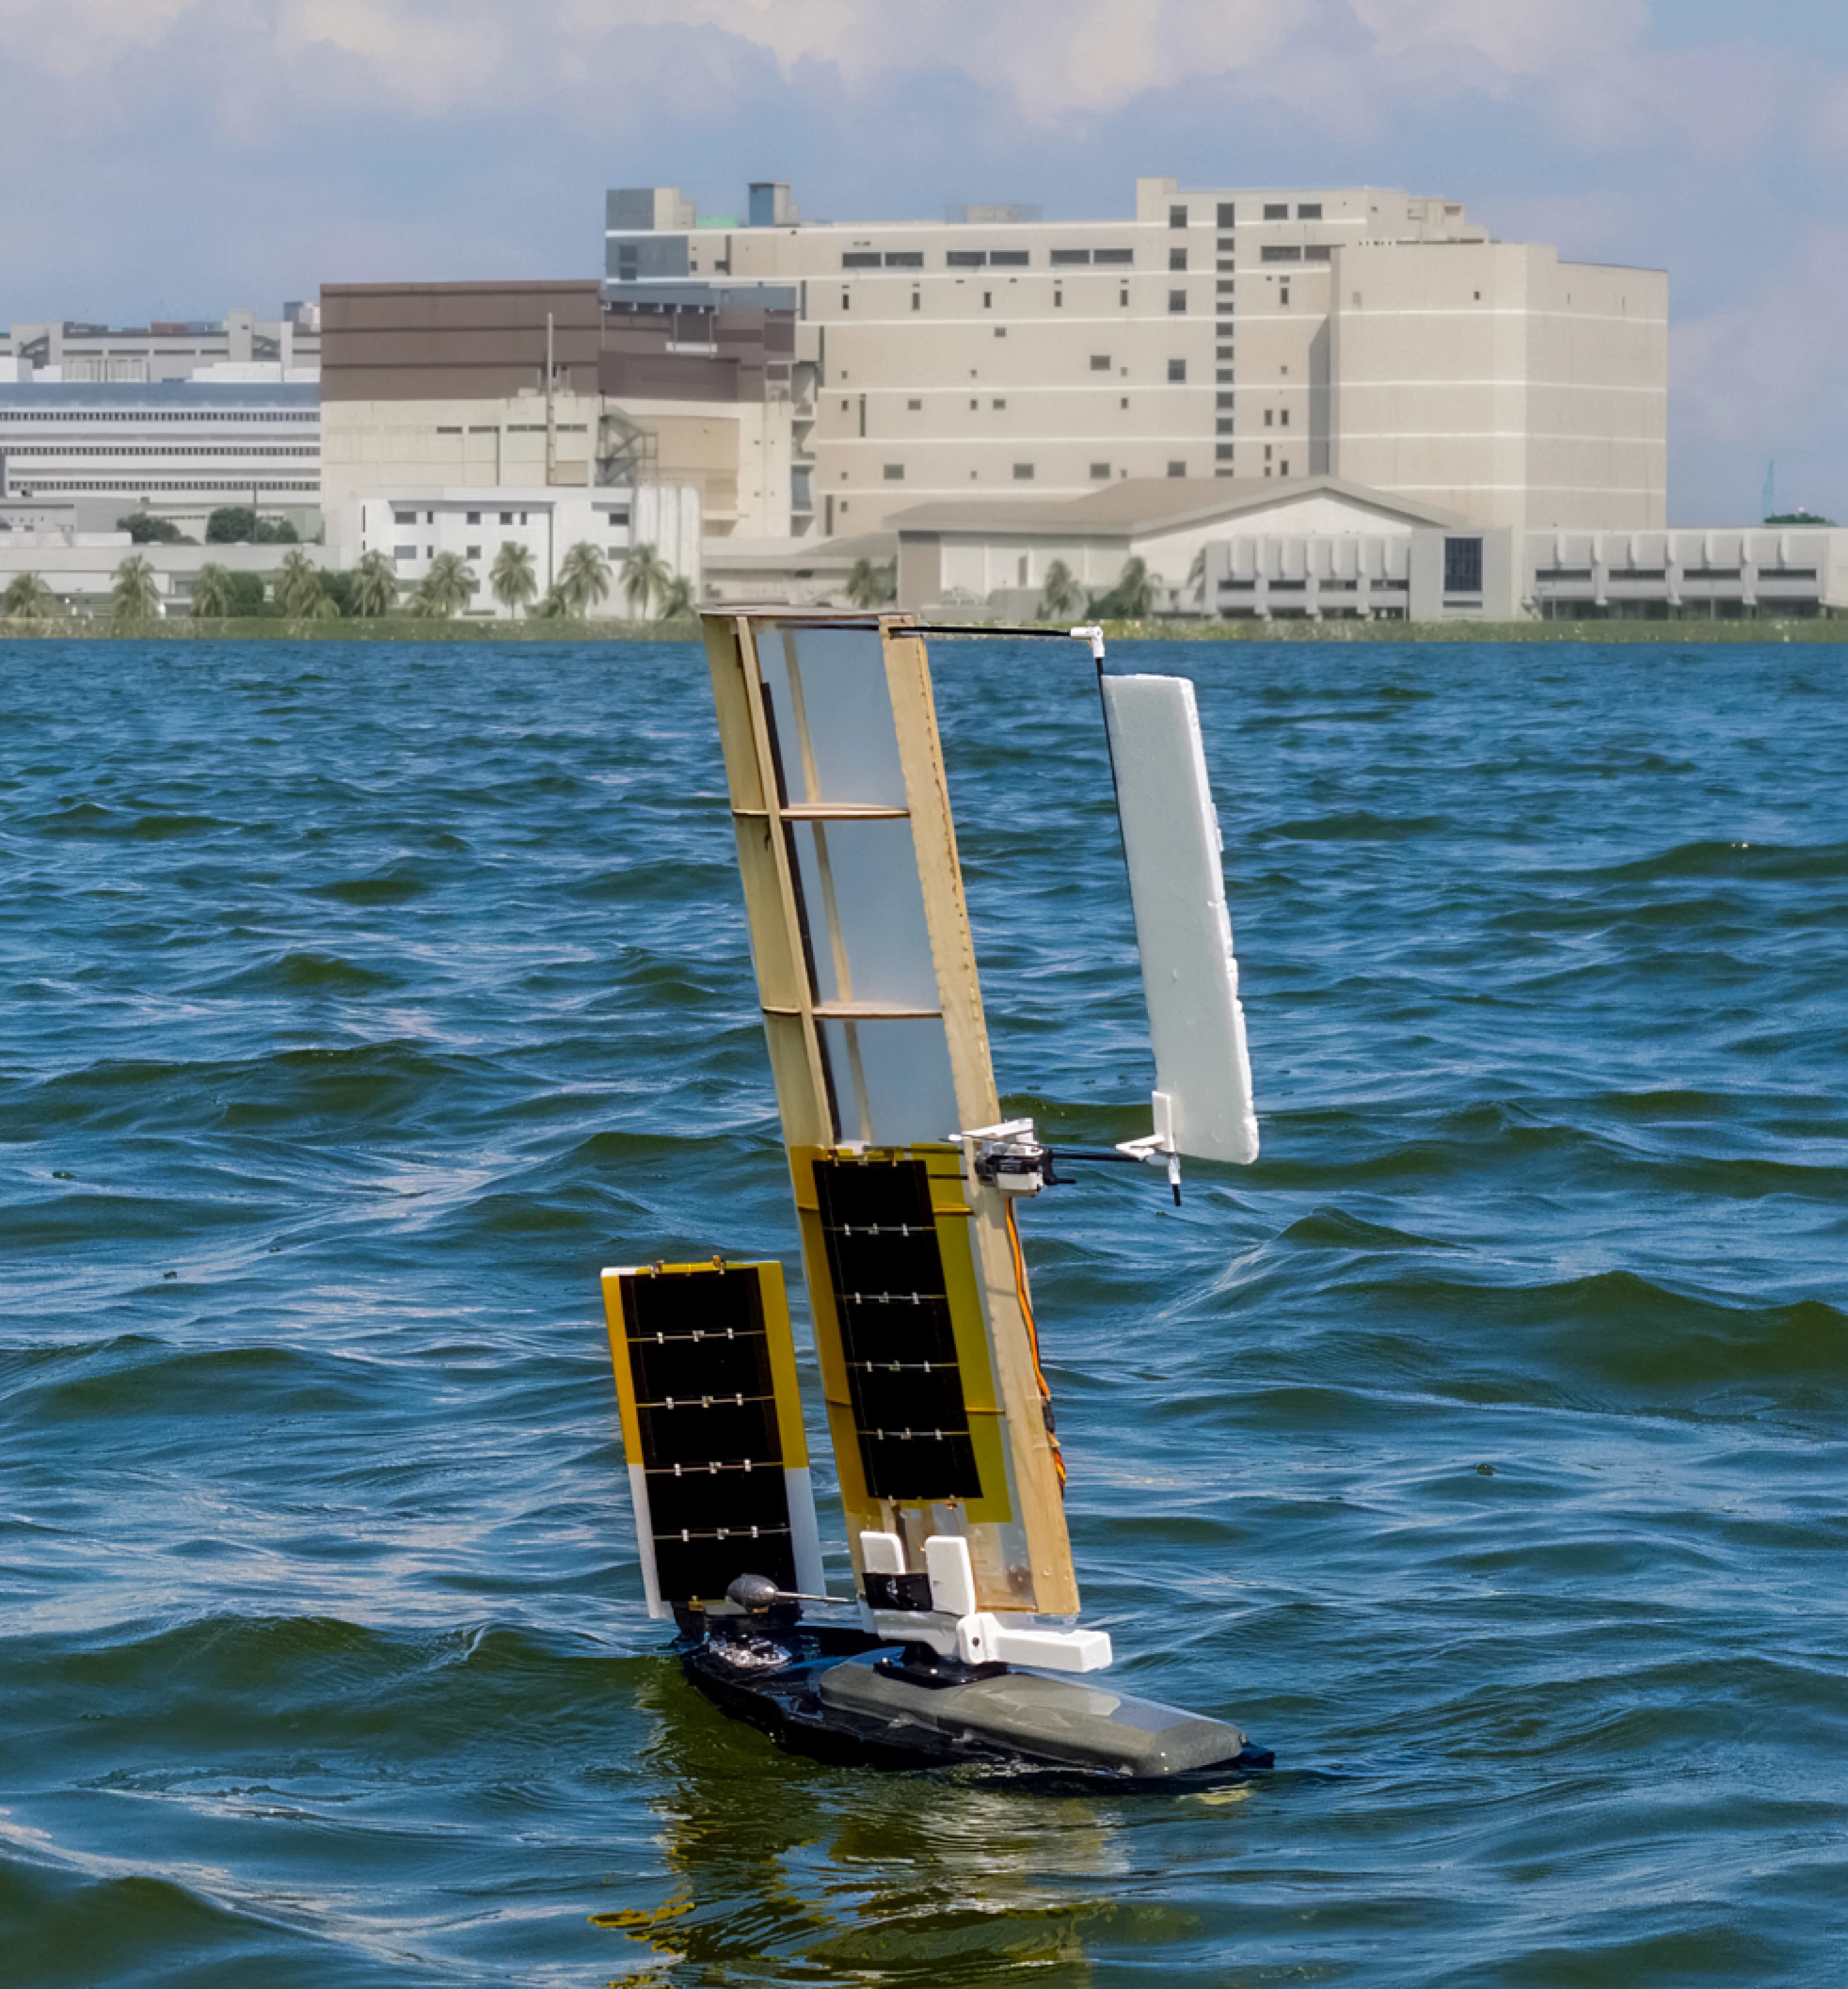
降下プロセス中、翼の帆はカエデの種のように受動的に回転し、回転による安定化効果を生み出し、落下速度を遅くし、安定した姿勢を維持します。プラットフォームが水に触れると、その特別な重量分散設計により、ロボットは自動的に正しい姿勢に戻ります。その後、2 枚の翼帆が風エネルギーを利用してプラットフォームを前方に押し出すようになり、フィッシュテール構造に基づいて設計された舵面がコースを制御する役割を果たしました。
研究チームは、ALBATROSS の設計コンセプトは、自然環境と戦うことではなく、自然の力を最大限に活用して課題を達成することであると述べています。ロボットは受動的回転に依存して安全に着陸し、重心設計により自動立ち直りを実現し、風力を利用して連続動作を実現します。研究者らは、この比較的単純な機械構造によりコストが大幅に削減され、従来の方法では到達が困難な分野での大規模導入が促進されると考えています。
巡航状態に入ると、ALBATROSS は 3 つのアクチュエーターと 3 つのナビゲーション センサーのみを頼りに、あらかじめ設定された複数のウェイポイント間を自律的に移動できます。設計効果を検証するため、研究チームは一度、高度150メートルからプロトタイプを放出した。テストの結果、ロボットは降下中に安定した状態を保ち、低い衝撃力で水中に進入し、自律的な立ち直りおよび航行タスクを正常に完了したことがわかりました。研究者らは、回転減速システムがなければ、同様のプラットフォームが水に落ちたときに受ける衝撃エネルギーは約 18.5 倍に増加すると推定しています。
シンガポール貯水池でのフィールドテストでは、大型の ALBATROSS プロトタイプは時速約 1 km の最高速度を達成し、約 3 時間連続運転しました。期間中、空中センサーは湿度、温度、風向きなどの環境データの収集に成功しました。
研究チームは、このプラットフォームは将来、環境モニタリング、気候変動研究、捜索救助活動、海上安全保障などの分野で広く使用できると考えています。推進力として主に風力エネルギーに依存しているため、エネルギー消費を削減しながらミッション実行時間が大幅に延長されることが期待されています。
しかし、現時点では、ALBATROSS はまだ主に制御された環境でテストされており、実際の外海での厳しいテストはまだ経験していません。研究者らは、次の作業段階では、過酷な海洋条件における構造強度、耐久性、信頼性の向上など、プラットフォームの実際の海洋環境用途への移行を促進することに重点を置くと述べた。
ALBATROSS の将来のバージョンには、より複雑で長期の海洋観測タスクを実行できるように、水中センサー、ソナー システム、大容量のエネルギー貯蔵装置など、より豊富なセンシング機器が装備される予定です。
コメント