
要約:
産業検査、農業監視、科学研究や探査などの分野へのドローンの参入が進むにつれ、一見シンプルだがより省エネなロボットの移動方法が新たな注目を集めています。ワシントン大学の研究チームはこのほど、「DirectHop」と呼ばれる小型ジャンプロボットを発表した。そのデザインはノミなどの自然に飛び跳ねる生き物からインスピレーションを得ていますが、既存の同様のロボットとはまったく異なる技術的ルートを採用しています。
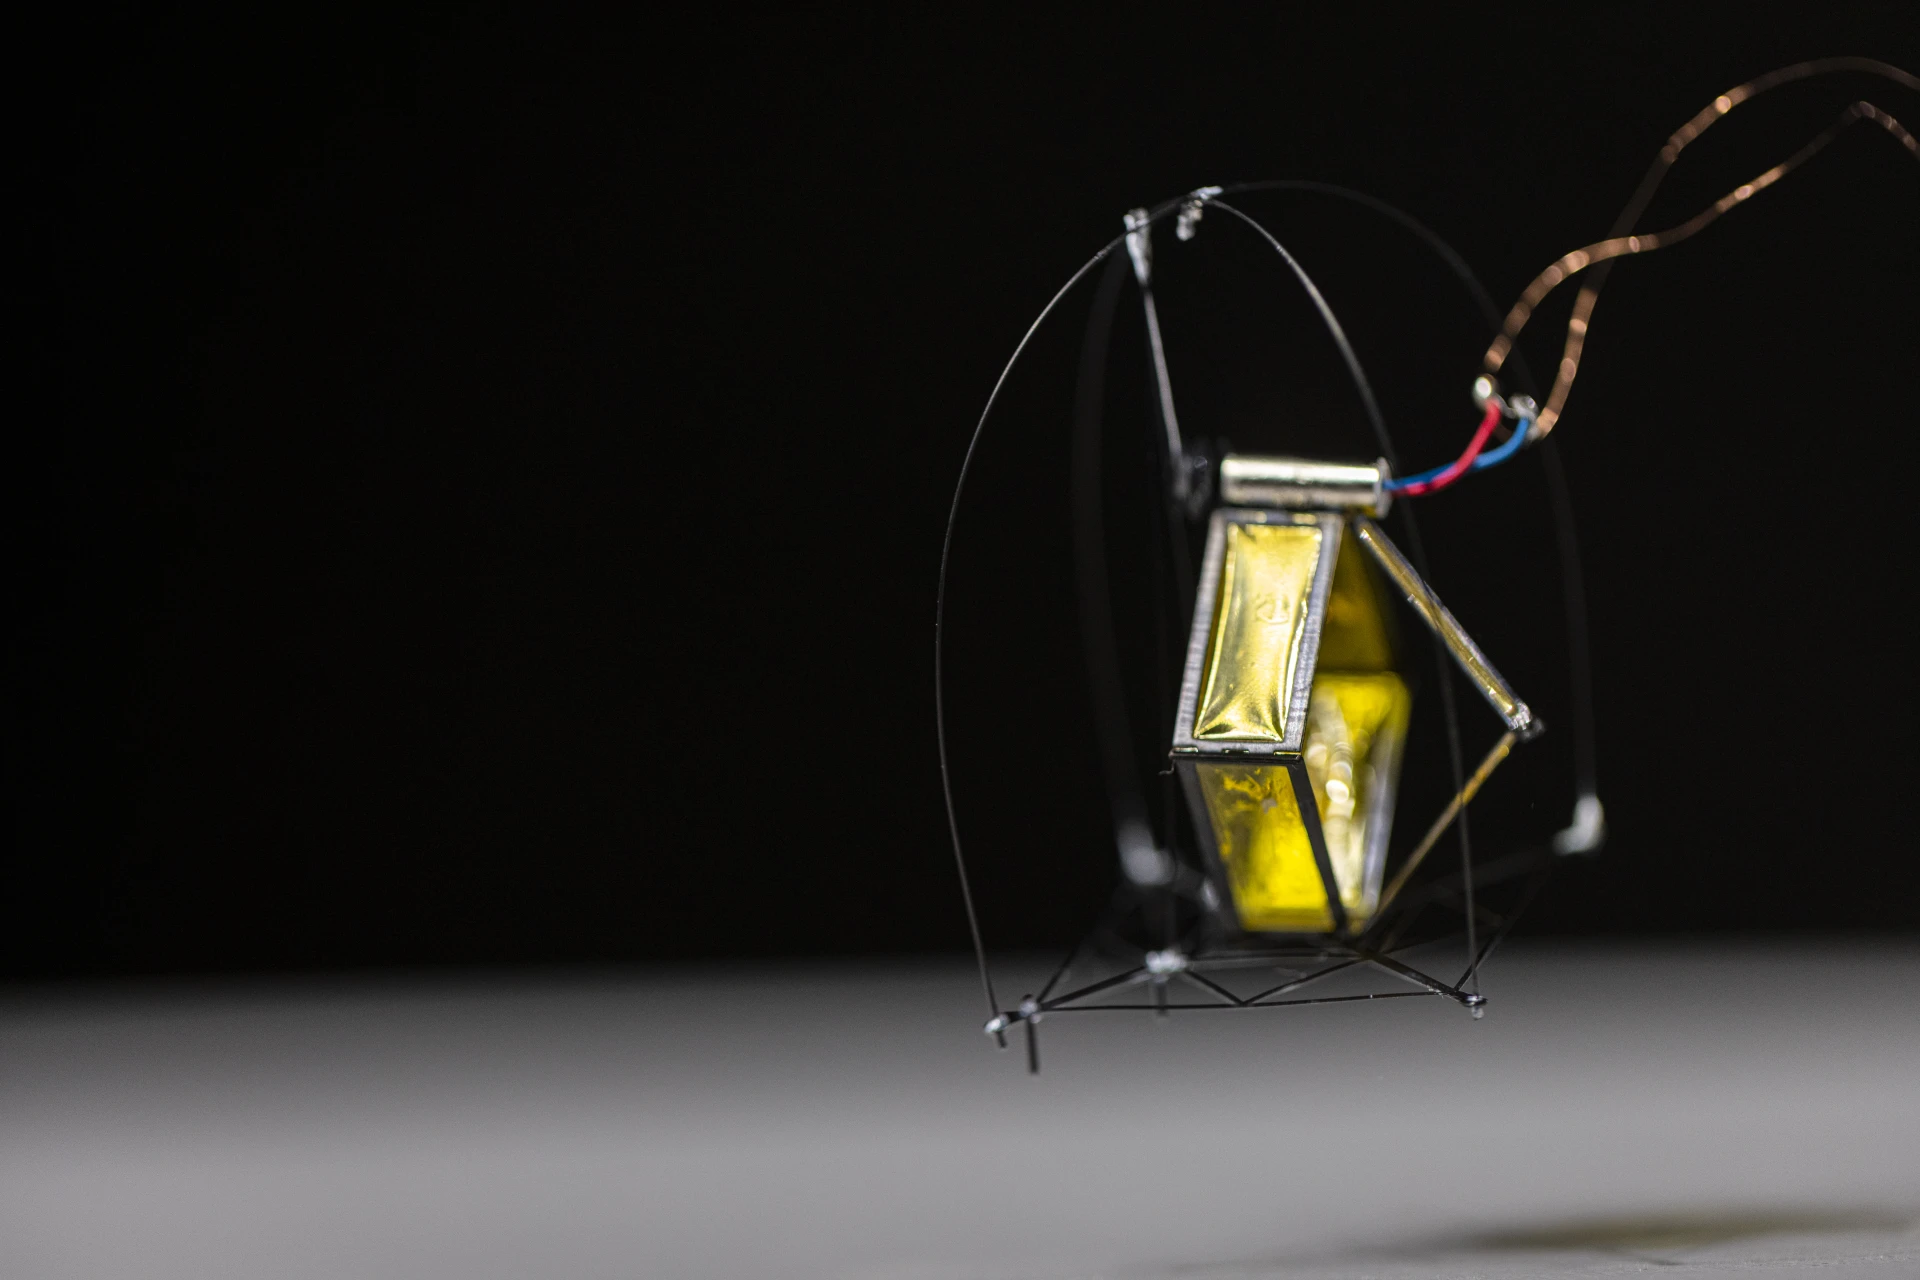
研究者らは、多くのシナリオにおいて、ジャンプ動作のエネルギー消費は飛行のエネルギー消費よりもはるかに少ないと指摘しました。昆虫を例に挙げてみましょう。蚊は飛行を維持するために継続的にエネルギーを消費する必要がありますが、ノミは飛び立つ瞬間にエネルギーを放出するだけで動きを完了します。理論的には、ジャンプのエネルギー効率は飛行よりも 2 桁近く高くなる可能性があります。これは、将来的には、多数の安価な小型ジャンプロボットが、製油所のガス漏れの探索、農地の灌漑と施肥の監視、さらには惑星探査ミッションの遂行など、複雑なタスクをドローンよりもはるかに低コストで実行できる可能性があることを意味する。
この概念をテストするために、ワシントン大学のエンジニアは DirectHop を開発しました。ロボットの重さは約1グラムで、手のひらほどの大きさです。連続して複数のジャンプを完了することができ、そのジャンプの高さは標準的な階段の段差を越えるのに十分な高さです。このロボットはマイクロモーターと 3 本の折りたたみ式脚を使用して連携し、高さ制御誤差はわずか数センチメートルで正確な離陸を実現します。
ノミの構造を模倣したほとんどのジャンプ ロボットとは異なり、DirectHop はバネのエネルギー貯蔵メカニズムを使用しません。従来のデザインは通常、バネを使用してエネルギーを蓄え、ロックを通じて瞬時にエネルギーを解放することで、驚くべきジャンプ能力を実現します。この解決策は長距離ジャンプを達成できますが、スプリングのリリースは多くの場合「全か無か」のアクションであるため、各ジャンプの高さと距離を正確に制御することは困難です。さらに、複雑なスプリングおよびラッチ構造を極めて小さいサイズで製造することは本質的に困難です。
研究チームはそのため、スプリング システムを完全に放棄し、代わりにマイクロ DC モーターを使用してジャンプを直接駆動することを選択しました。開発者らは、超小型モーターが実際に離陸に必要な動力を直接生成するのに十分な速さの加速を実現できることを発見したと述べている。この方法は、エネルギーの蓄積と放出に依存するノミのモデルではなく、筋肉による直接的な力の発揮に依存するカエルなどの大型の跳躍動物のメカニズムに近いです。
この設計の最大の利点は制御性です。モーターの動作モードを調整することで、ロボットは固定された射出動作のみを行うのではなく、ジャンプの高さを自由に調整することができます。研究者らが発表した実験結果によると、DirectHopは地面から数ミリ軽く浮くことができ、また全力で離陸して普通の階段の段差を飛び越えることもできるという。
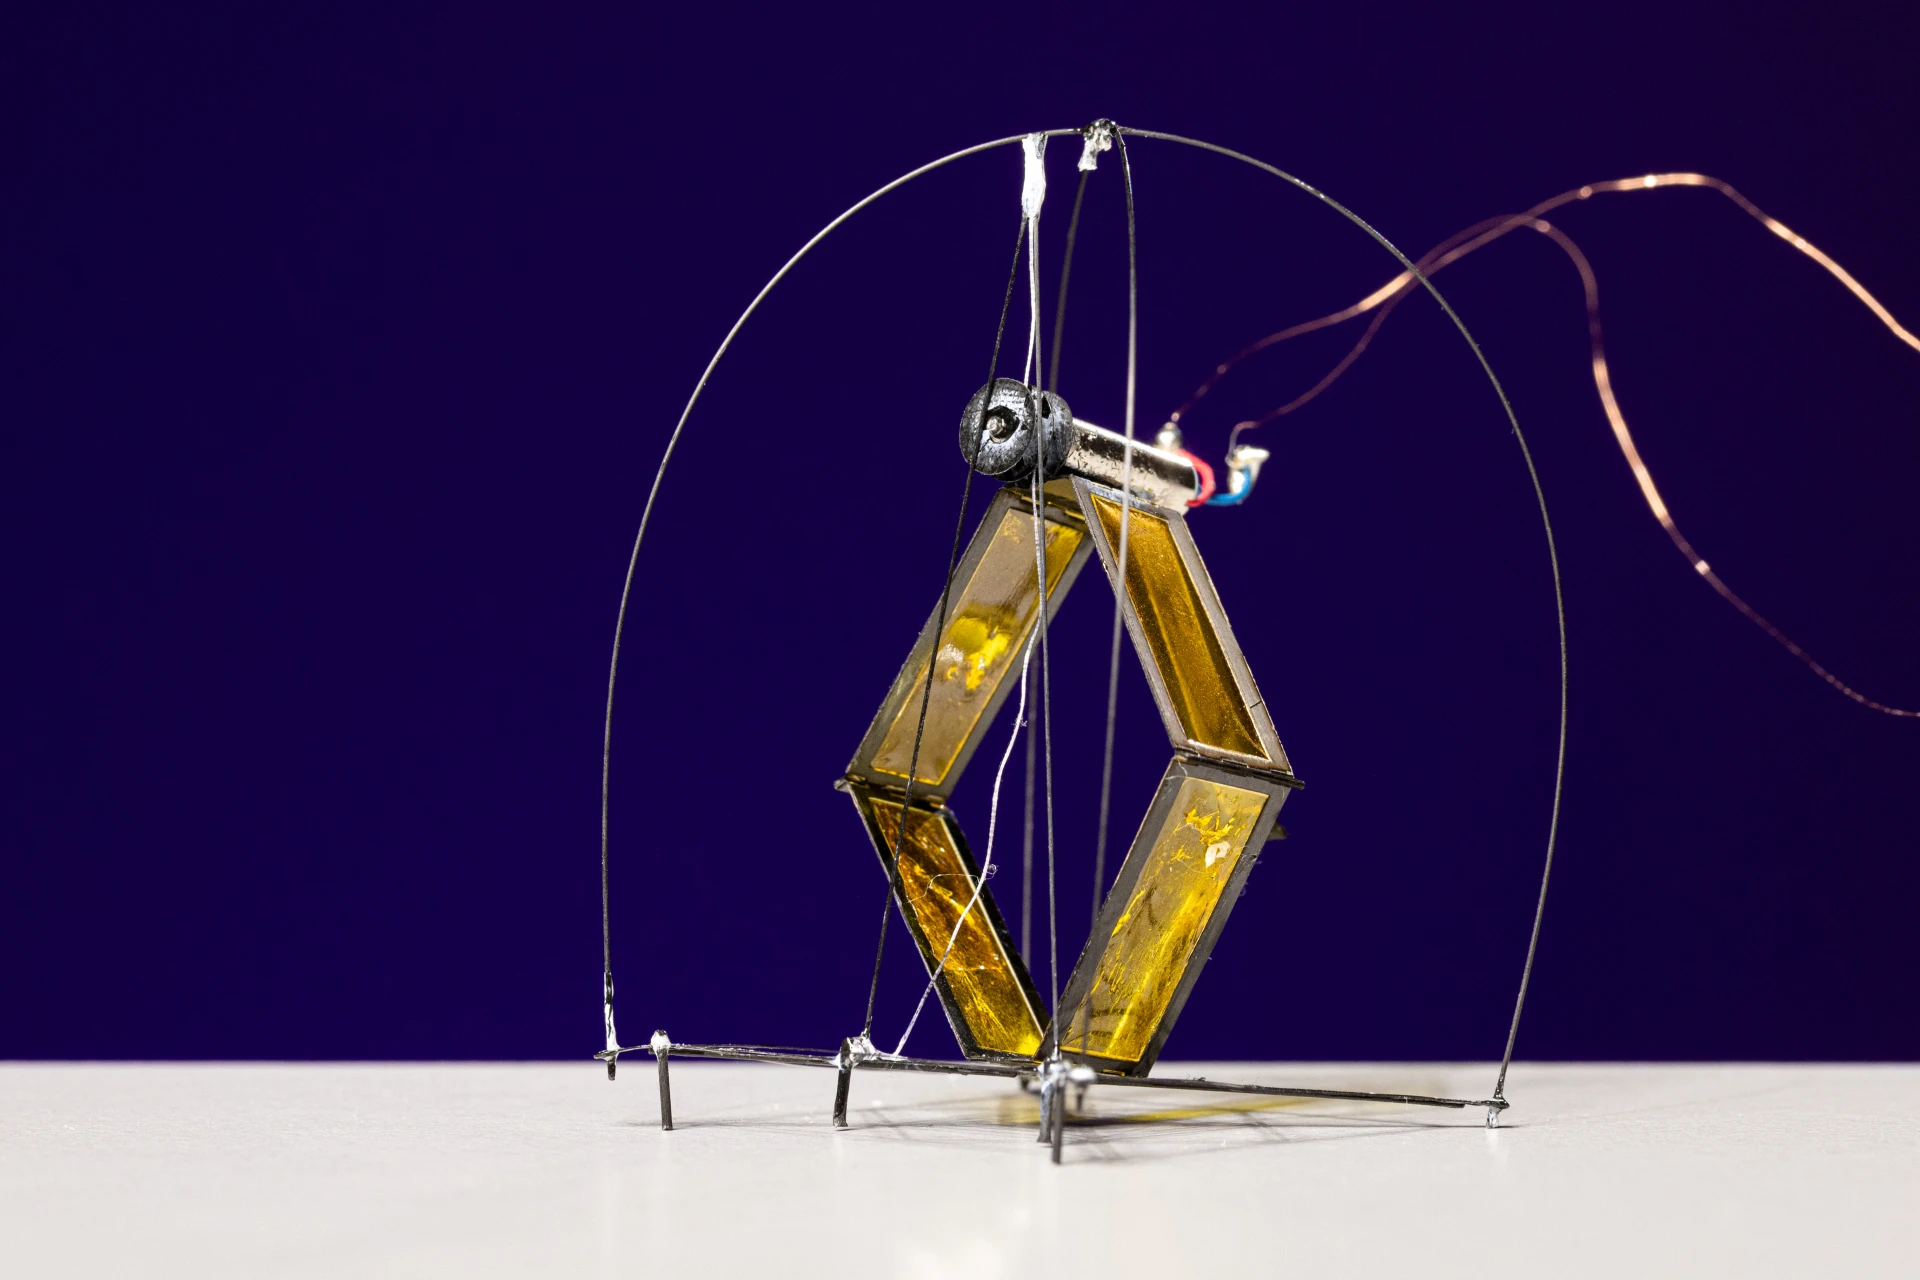
研究チームは、自律型ジャンプロボットは、ジャンプの正確な制御に加えて、寝返りする能力と継続的に移動する能力という 2 つの重要な問題にも直面していると考えています。多くのマイクロロボットは着陸後に横転する傾向があり、バランスを崩すと任務を続行できなくなります。
この問題を解決するために、DirectHop には特別なロールオーバー メカニズムが装備されています。ロボットが着地した際、姿勢が異常な場合には、モーターを駆動して機体をスイングさせ、自律的に正常な状態に戻すことができます。テストデータによると、ロボットの最初の寝返りの成功率は約 90% です。
同時に、DirectHop には、継続的にリロードおよびジャンプする機能もあります。離陸と着陸の完了後、システムはすぐに準備完了状態に戻り、次の動作を続行できます。現在のプロトタイプは、すでに複数ラウンドのジャンプタスクを連続して完了することができますが、これはこのサイズのロボットの中では異例です。
研究チームは、推定によれば、このジャンプロボットの輸送コストは、同規模の飛行ロボットの輸送コストよりもはるかに低いと述べた。エネルギーを消費するために継続的にホバリングする必要がないため、ジャンプロボットは、長期的な自律動作が必要な将来のアプリケーションシナリオで明らかな利点を示す可能性があります。
ただし、DirectHop はまだプロトタイプの段階にあります。研究者らは、このロボットは制御可能なジャンプ、自律旋回、連続ジャンプという3つの中核問題を解決したが、将来的には電源統合、ステアリング制御、自律ナビゲーションなどの課題をさらに克服する必要があると述べた。
研究リーダーのソーヤー・フラー氏は、ジャンプロボットにとって最も難しい3つの技術的障害は、ジャンプ距離の制御、自律的な寝返り、継続的な再ジャンプであると考えていると述べた。 DirectHop は、新しい設計によりこれらのしきい値を超えることに成功しました。システムが将来的に改良され続けるにつれて、このタイプのマイクロロボットは、ドローンに加えて別の重要な自律移動プラットフォームとなり、産業、農業、災害救援、さらには宇宙探査でも役割を果たすことが期待されています。
コメント