
要約:
復旦大学の研究チームは、ロボットの足に取り付けられた極薄ポリマーフィルムを開発しました。このフィルムは、ロボットが特定の地面に触れると直接電気を発生させ、電気信号から足の下の材質と表面の粗さを判断することができます。この研究はNational Science Reviewに掲載された。これは、マイクロロボットが長年直面してきた電源の問題を対象としている。研究者らは、重さ約1.7グラムのマイクロロボットは市販のバッテリーを使っても約2分間しか這うことができないと指摘した。バッテリー寿命が 2 時間に延長される場合、バッテリー重量はロボットの総重量の約 94% を占め、既存のリチウムバッテリーのエネルギー密度能力をはるかに超えます。
この「スキン」層は架橋ポリアクリル酸カリウムでできており、ロボットの足に直接フィルムを形成します。厚さは約135ミクロンで、面積は約1平方ミリメートルまで縮小できます。電気を生成するために歩行時の摩擦や圧力を使用するのではなく、オープンな電気化学的電源を使用します。足の裏がアルミニウムや亜鉛などの活性表面に接触すると、地面の材料が電子を放出します。膜上の白金/炭素反応層は空気中の酸素と水を利用して電子を受け取り、電流を形成し、足を持ち上げるとすぐに反応が停止します。つまり、ロボットは永久に維持できる「自由な電気」を得る代わりに、接触材料の化学エネルギーを消費し、金属表面は徐々に酸化していきます。
研究チームは、このフィルムが亜鉛表面で平方センチメートル当たり 133 ミリワット、アルミニウム表面で 103 ミリワットの電力密度を達成できると報告しています。これは、一般的なマイクロ電池よりも約 1 桁高い値です。シリコン、錫、鉛などの材料も利用できます。実験ロボットのサイズは約6.7×5.7センチメートル。研究報告書によると、約150日間にわたる継続的なテストで累計1万歩以上、約2グラムのアルミニウムを消費した後、100万歩以上を歩いたという。チームはまた、ロボットが傾いた金属板を登り、LED を点灯し、Bluetooth 送信機を駆動するデモンストレーションを行いました。この膜は、最低摂氏マイナス 20 度から最高摂氏 80 度の環境でも機能し、相対湿度 20% で 48 時間放置した後でも放電できます。
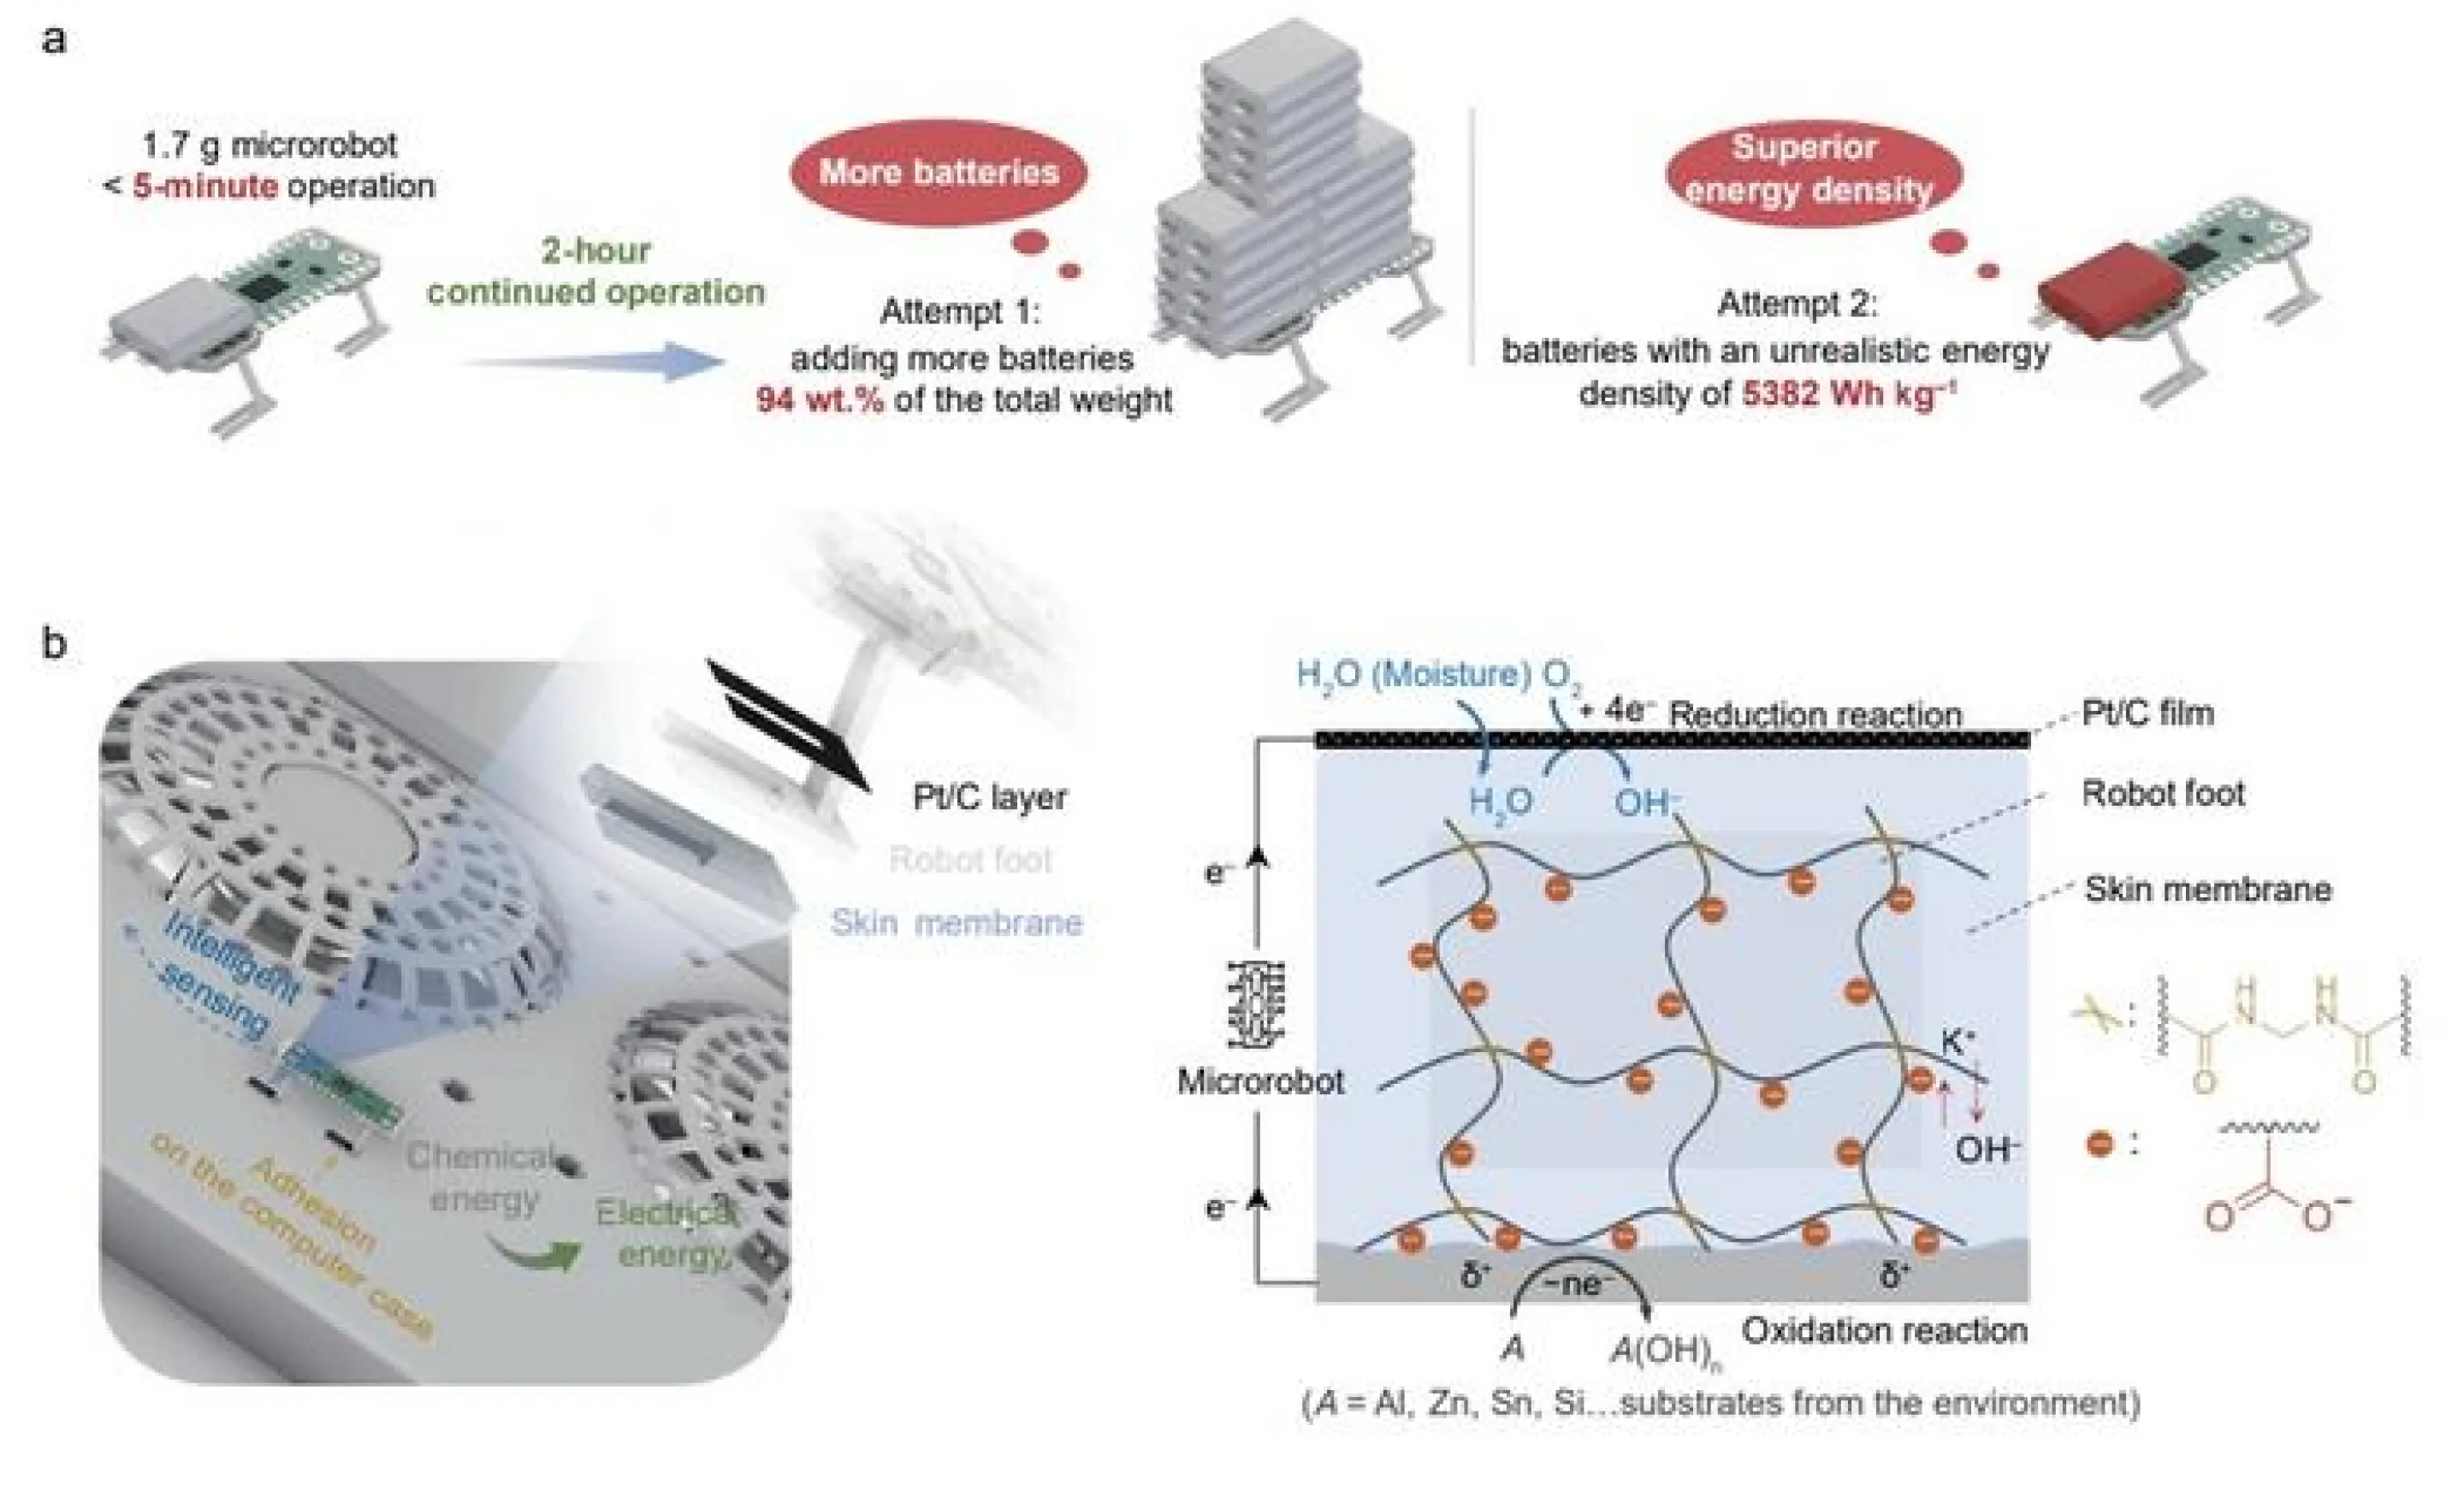
このフィルムにはセンシング機能も付いています。地表面が異なると、電気化学反応速度とイオン移動が異なり、識別可能な電気信号が生成されます。表面粗さが変化すると信号も変化するため、ロボットは環境を識別し、エネルギー抽出のためのより適切な経路を積極的に見つけることが期待されます。しかし、プラスチック、ガラス、土壌、有機組織などの化学的に不活性な表面には直接電力を供給できないため、研究者らはそのような領域全体にバッファとして小型のスーパーキャパシタを追加しました。長期間の動作は電解質の変化にも影響を受けるため、性能を維持するには実験中に水酸化カリウムを補充する必要があります。
現時点では、これはまだ研究室段階の電源とセンシングのプロトタイプです。この研究は特定の素材の表面を這う試験を示したもので、すでに被災地での捜索救助や原子力施設の点検、商業配備などに使用できる製品ではない。その潜在的な価値は、マイクロロボットがかさばるバッテリーや外部電源に依存しないようにすることにありますが、実際のミッションが動作し続けることができるかどうかは、利用可能な表面材料、電解質のメンテナンス、環境内のエネルギーバッファーの設計にも依存します。
コメント