
要約:
米国のノースカロライナ州立大学の研究者らは、海洋生物のクレステッドウミユリにヒントを得た形状と動作を備えた新しいタイプの柔らかい水中ロボットを開発しました。 3 次元の動作を実現するために複数のモーターと複雑な制御システムを必要とする多くの水中ロボットとは異なり、このデバイスは 2 つの空気圧駆動入力のみを使用して、上昇、落下、前後進、ホバリング、自身の軸の周りの回転などの動作を実行します。
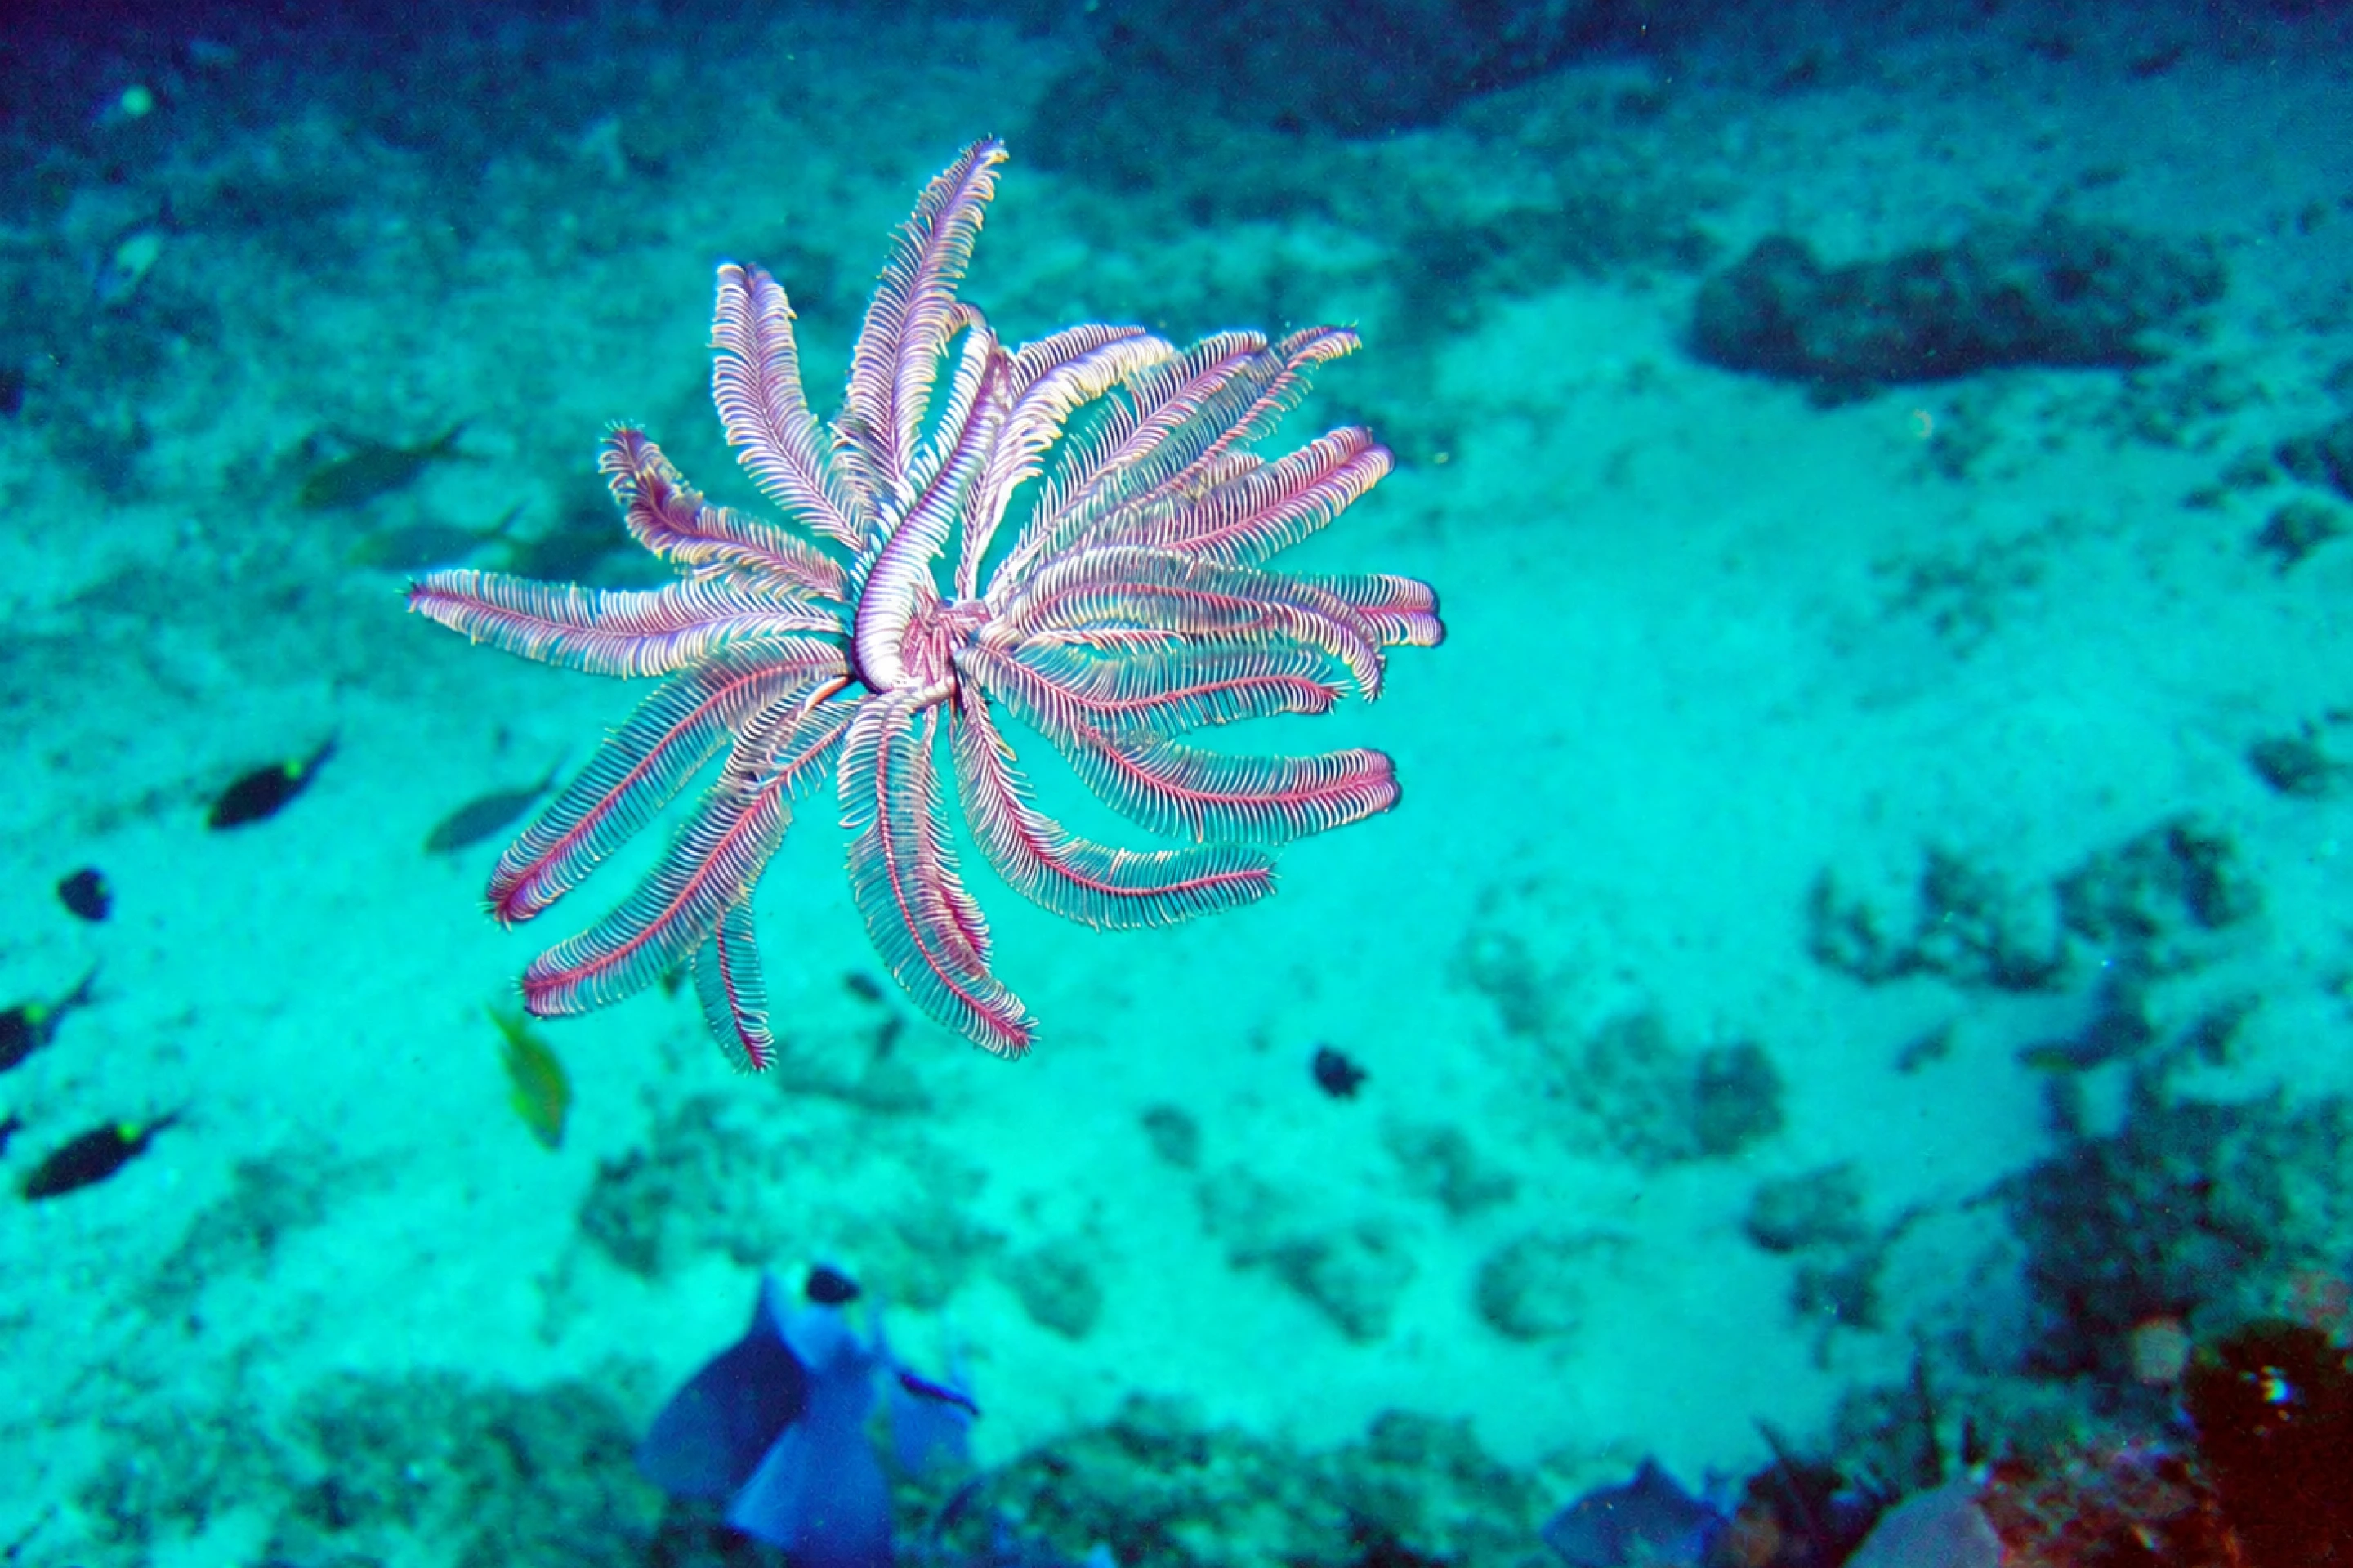
この研究の核心は、海洋生物の外観を模倣するだけではなく、生物学的な動きに含まれる力学的原理をロボットの設計に適用しようとすることです。クレストウミユリは、複数の柔らかい羽のような腕を持つウミユリの棘皮動物で、さまざまな腕の動きを調整することで方向を変えたり、水中での位置を維持したりできます。研究チームは、同様の構造設計を使用して、三次元操縦性における従来の水中ロボットの限界を解決したいと考えている。
数年前、同じ研究チームがマンタにヒントを得た水中ロボットを開発しました。この装置は素早く泳ぐことができますが、複雑な空間での上下移動、その場での回転、姿勢調整には欠点があります。そこで研究者らは、機械の複雑さを大幅に増すことなく、ロボットにより柔軟な移動能力を与えたいと考え、ウミユリの研究に目を向けた。
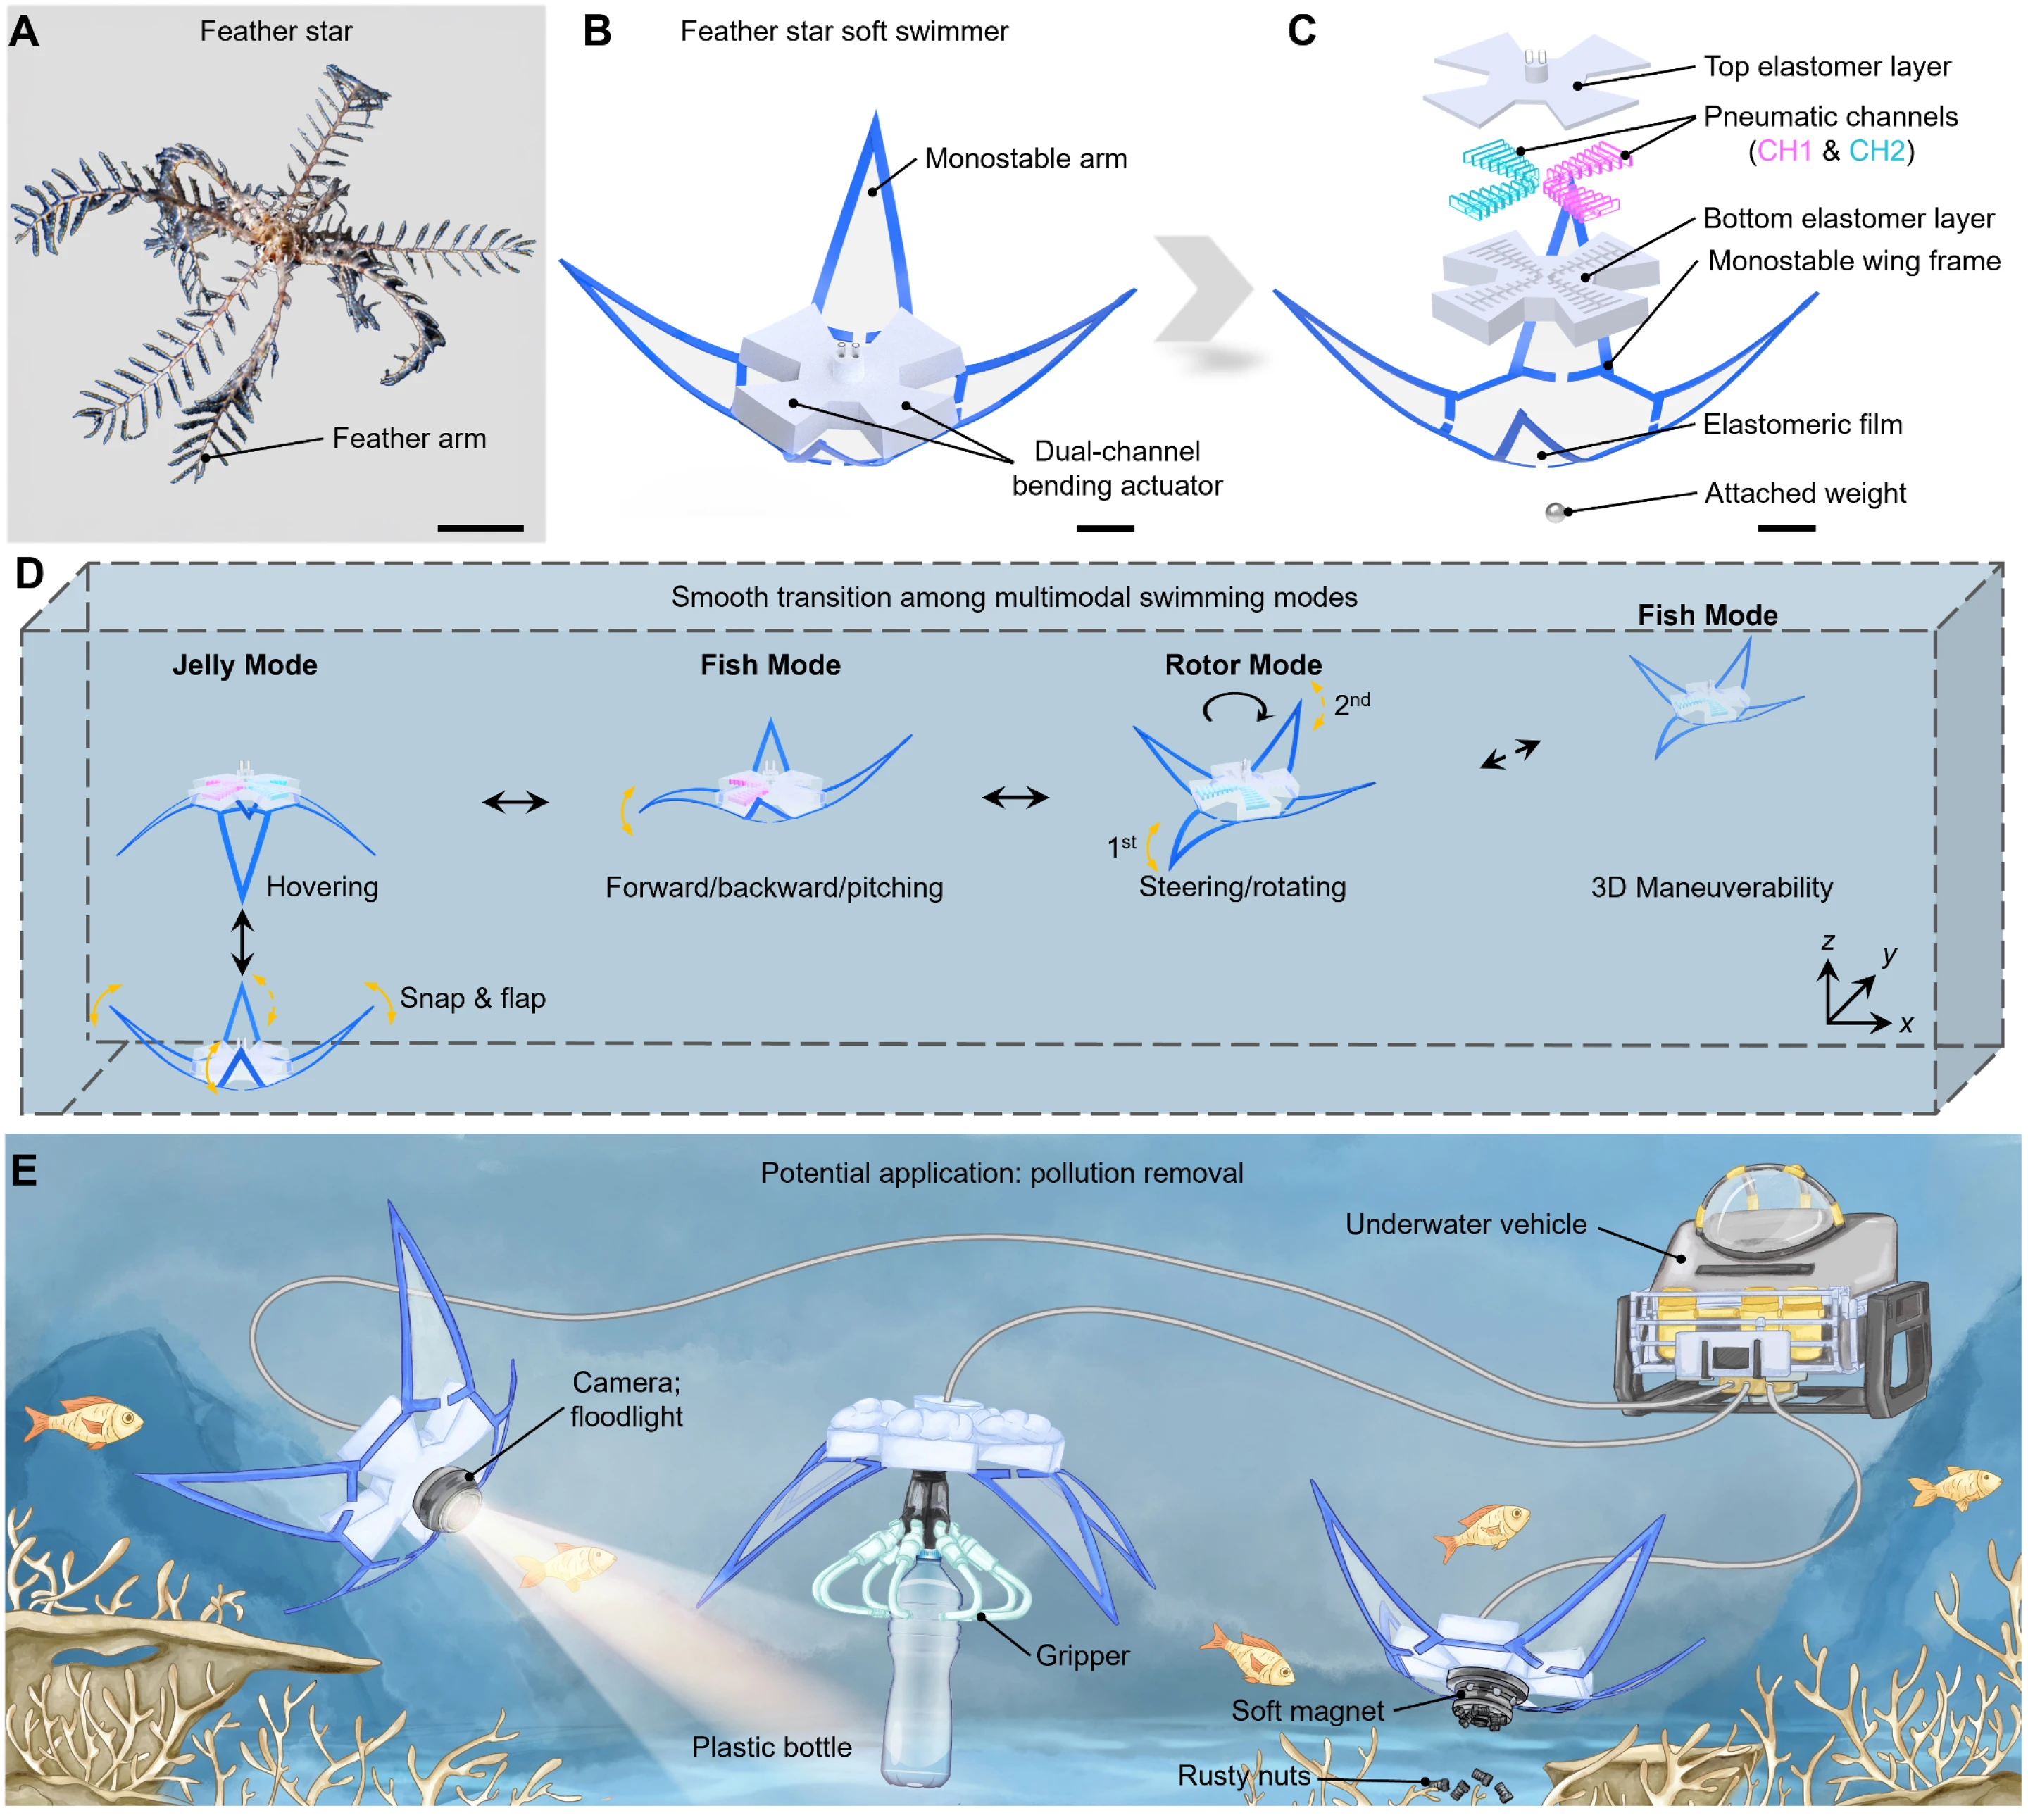
新しいロボットは、中央の本体と 4 つの柔軟な翼のような構造で構成されています。中央部分には 2 つの独立した空力駆動チャネルが統合されており、4 つの弾性翼脚が水と相互作用して推進力と回転トルクを生成します。 2 つの駆動チャネルの動作方法を変更することで、ロボットは 3 つの異なる動作モードを切り替えることができます。
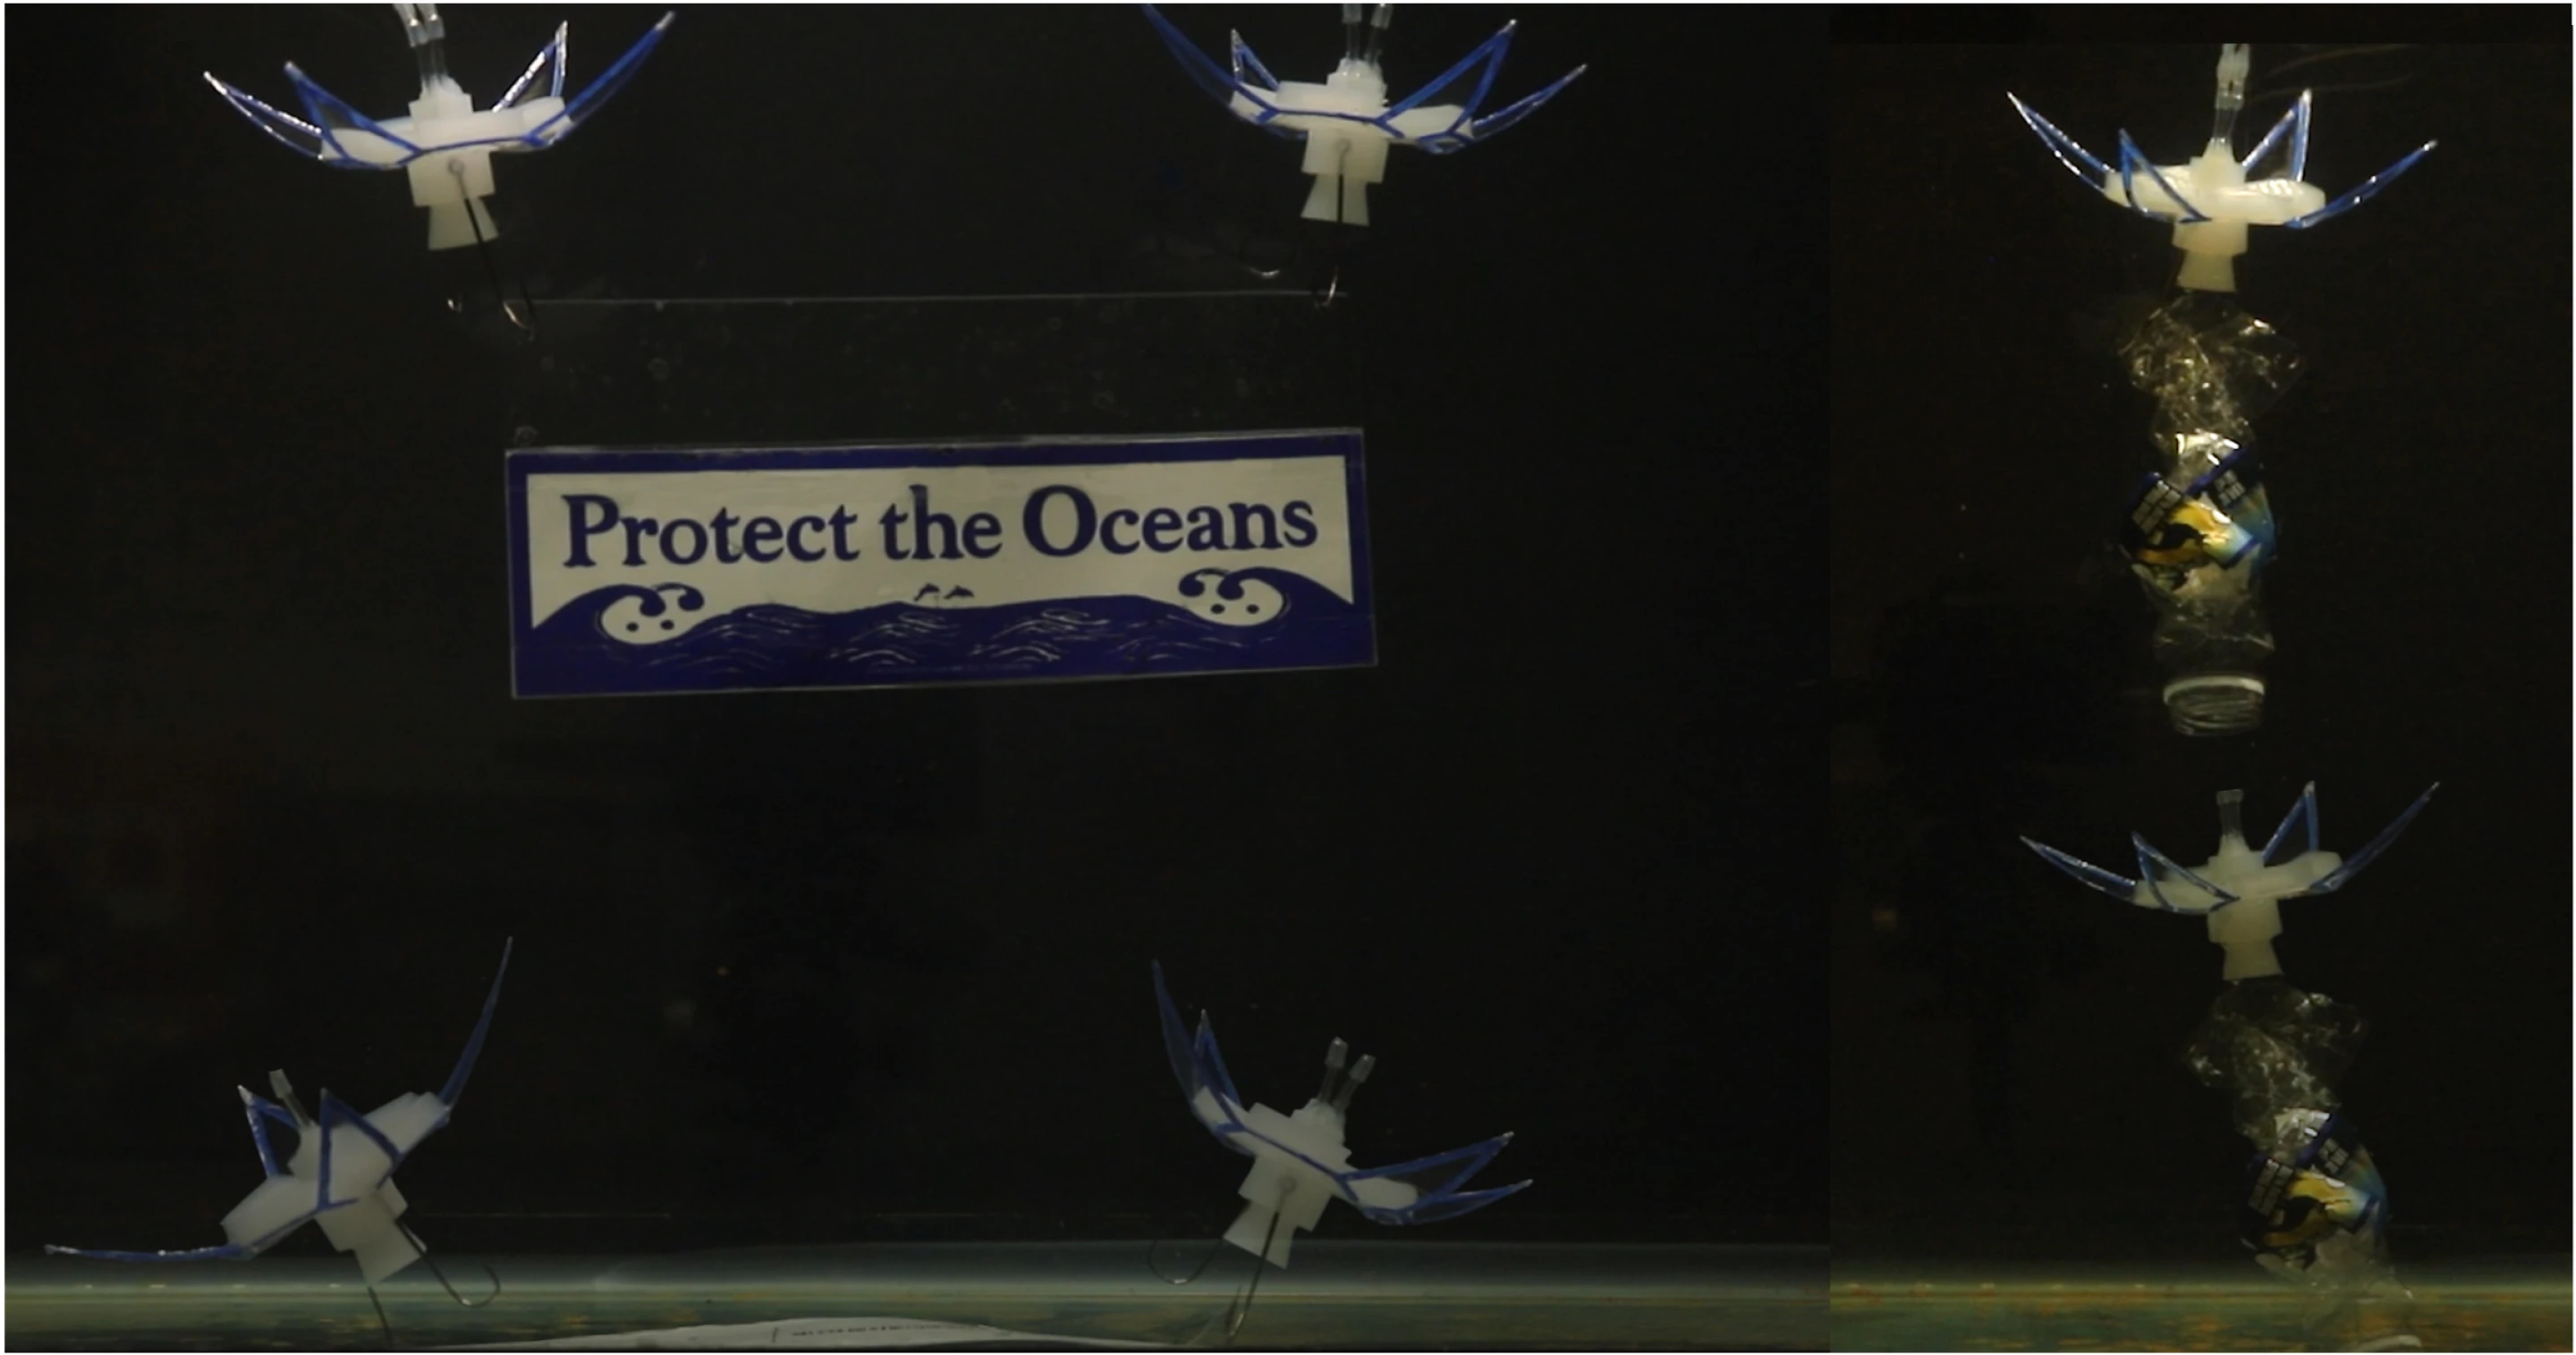
最初のモードは研究者によって「クラゲ モード」と呼ばれています。 2 つのアクチュエーターが同時に動作すると、ロボットの 4 つの翼の手足がすぐに下方に曲がり、水流を押してロボット自身を上方に移動させます。駆動停止後、翼脚は自らの弾性により元の形状に戻り、ロボットは運動状態を変えて下降します。動作周波数を調整することで、ロボットは上昇と下降を続けることも、動きを遅くして水中でホバリングに近い状態を維持することもできます。
2 番目のモードは「魚モード」です。現時点では、研究者らは駆動チャネルの 1 つだけをアクティブにし、ロボットの両側の構造を非対称に動かしました。片方の翼肢のスイングは、魚が尾びれを使ってロボットを前後に推進させるのと似ています。駆動入力を制御することにより、推進動作を変更して、ロボットをさまざまな移動方向に適応させることもできます。
3 番目のモードは「ローター モード」です。研究者らは、2 つの駆動チャネルを交互に制御して翼の手足に異なる動きを順番に生成させ、それによってロボットを駆動して自身の軸の周りを回転させます。この機能により、ロボットは水中での方向を調整することができ、その後の 3 次元ナビゲーションと方向操作の基礎が提供されます。
これら 3 つのモードを組み合わせることで、ロボットは上下、前後、回転などの方向に移動できます。研究チームは、通常、同様の動作範囲を実現するには、従来の設計では少なくとも 6 つのアクチュエータが必要になる可能性があるのに対し、このロボットでは 2 つしか必要としないことに注目しました。鍵となるのは「メカニカル・インテリジェンス」と呼ばれる設計思想。
いわゆる機械的インテリジェンスとは、すべての動作を独立したモーターや複雑な電子システムに任せるのではなく、構造自体の物理的特性を通じて一部の制御機能を実現することを指します。このロボットでは、柔軟な翼肢は、力が加わって曲がった後、すぐに元の形状に戻ることができます。構造内に蓄積および放出される弾性エネルギーは、ロボットが高速かつ規則的な動きを生み出すのに役立ちます。研究者はこの特性を利用して、限られた運転入力をさまざまな形式の運動に変換しています。
この設計は、ソフト ロボットの開発方向とも密接に関係しています。従来の水中ロボットは通常、動作を完了するために剛構造、複数のスラスター、複雑な姿勢制御システムに依存しますが、ソフトロボットは周囲の環境と相互作用するために柔軟な素材の変形能力をより活用します。複雑な水中環境での動作が必要な機器では、機構部品の削減により構造の簡素化だけでなく、制御やメンテナンスの負担軽減も期待できます。
実験では、研究チームはロボットが移動したときの周囲の水の流れの変化も分析しました。研究者らは、粒子画像流速測定技術を使用して水流の動きを観察し、それを数値流体力学シミュレーションと組み合わせて、さまざまな運動モードで形成される渦構造を研究しました。これらの分析は、ロボットが翼肢のスイングによってどのように推進力を生成するか、および回転運動がどのように対応するトルクを生成するかを説明するのに役立ちます。
実験結果によると、ロボットの最大遊泳速度は 1 秒あたり 1.64 体長に達し、最大回転速度は 1 秒あたり 90 度です。研究者らはまた、ロボットの移動に必要なエネルギー消費量を測定する輸送コスト指標の最小値が 17.6 であると報告しました。関連する結果は、単純な構造を使用してマルチモード運動を実現できることを示していますが、これらの実験データは、実際の海洋運用に必要な性能要件をすべて満たしていることを意味するものではありません。
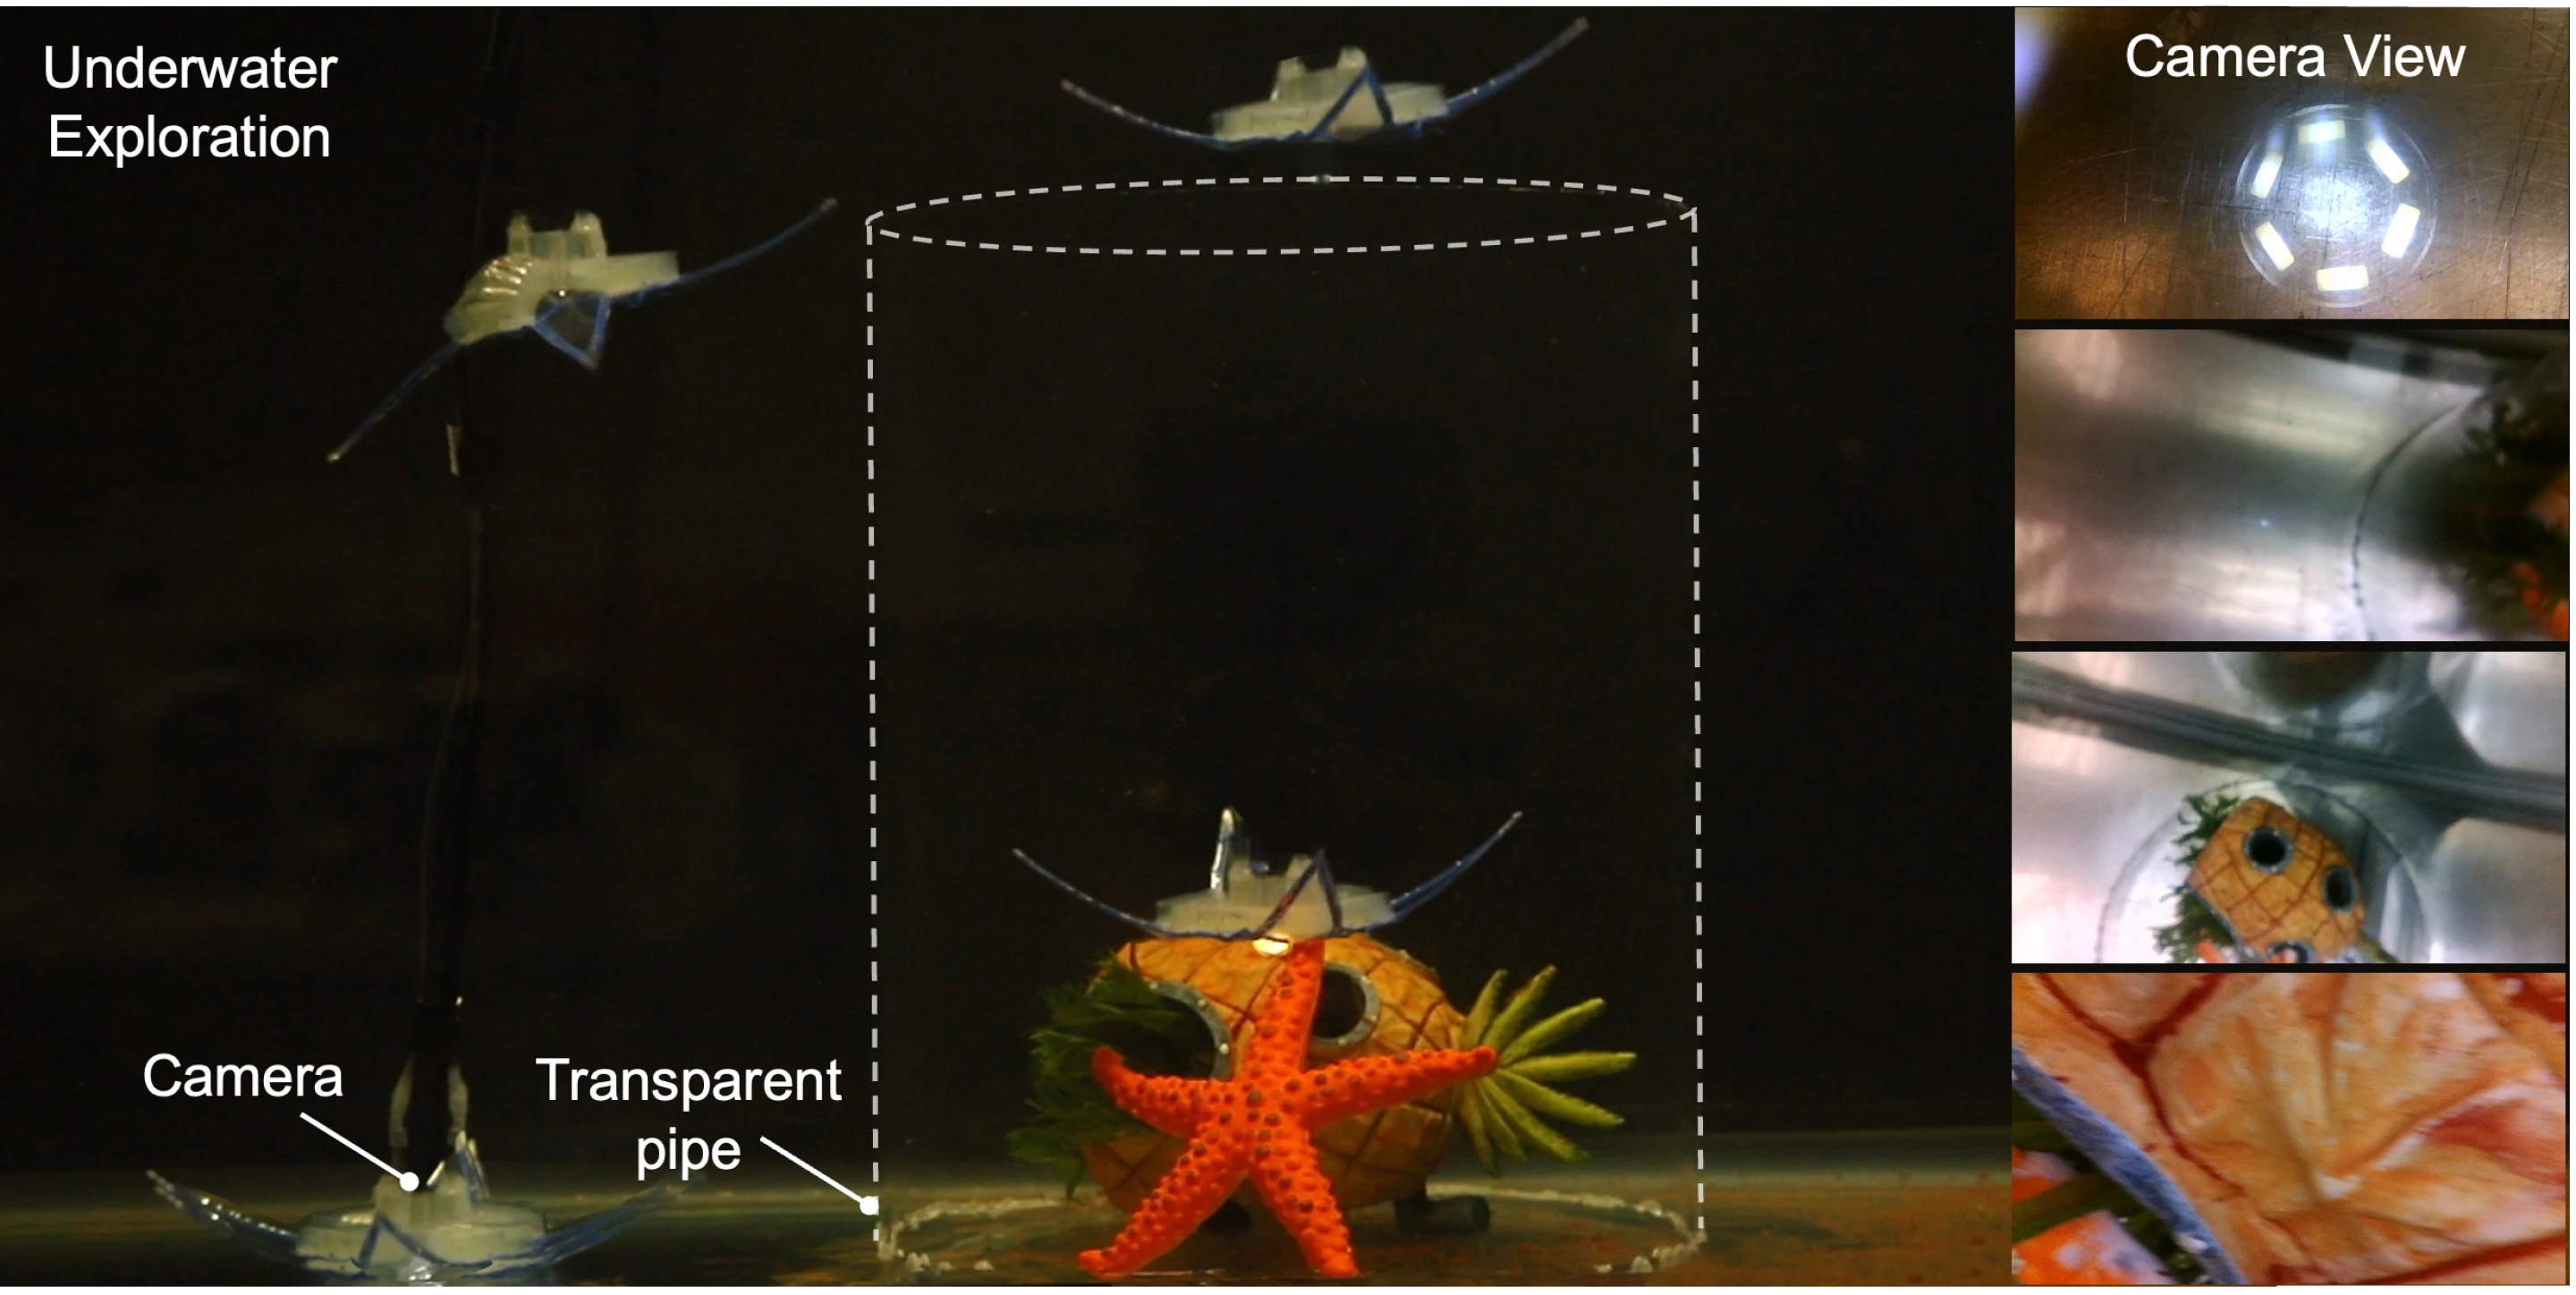
研究チームは、環境を探索するために水中カメラを運ぶ、水中の物体を運んだり持ち上げたり、複数のロボットが連携して動作できるようにするなど、プラットフォームの潜在的な用途をいくつか実証しました。カメラ、グリッパー、その他の補助装置を追加することで、将来のロボットは、水中環境モニタリング、海洋汚染調査、水中アイテム回収などの作業に使用できるようになる可能性があります。
研究者らは、複数のロボットが一緒にタスクを実行できることも想定しています。たとえば、1 台のロボットが物体の観察と位置特定を担当し、他のロボットが物体の運搬や収集を支援します。ただし、これらのアプリケーションはまだ開発の可能性があり、実際の海洋環境におけるロボットの長期運用能力、耐久時間、通信方法、複雑な水流における安定性についてはさらなる検証が必要です。
現在、ロボットは依然として空気圧駆動入力に依存しています。研究チームは、フォローアップ作業には、完全ワイヤレスバージョンの開発や、より具体的なアプリケーションシナリオを探るために他の分野の研究者と協力することが含まれると述べた。ワイヤレス化は、機器と外部制御システム間の接続の制約を軽減するのに役立ちますが、電源、制御、水中通信において新たな課題も生じます。
この研究結果は、オープンアクセスジャーナル「Science Advances」に掲載され、論文タイトルは「マルチモード三次元操縦性を実現するための羽毛紋付きウミユリを模倣した最小駆動軟体水泳ロボット」です。研究によると、ロボットは操縦性を高めるために、必ずしもモーター、センサー、制御システムを継続的に追加する必要はありません。柔軟な構造を合理的に設計し、材料自体の弾性や運動特性を最大限に活用することで、比較的単純な機械システムでも複雑な動作を実現できます。
水中ロボット工学の分野では、このアイデアはより広い意味を持つ可能性があります。将来的には、研究者はより多くの海洋生物の運動メカニズムから学び、より単純な構造とより多様な運動方法を備えたソフトロボットを開発し、環境監視、水中探査、複雑な宇宙運用などの任務で役割を果たすことができるかもしれない。
コメント