
要約:
ニューヨーク大学タンドン工学部の研究チームは、WorMa と呼ばれる水陸両用波ロボットを開発しました。このロボットは、頭と尻尾の間に水を汲み上げることで重心を変え、同じ機械で丘を登ったり、段差を乗り越えたり、水中を泳いだりすることができます。この研究は「Advanced Robotics Research」に掲載されました。研究者らは、波浪ロボットが陸から水へ、そして水から陸に上がるまでの完全な地形変換能力を実証したのは初めてだと述べた。
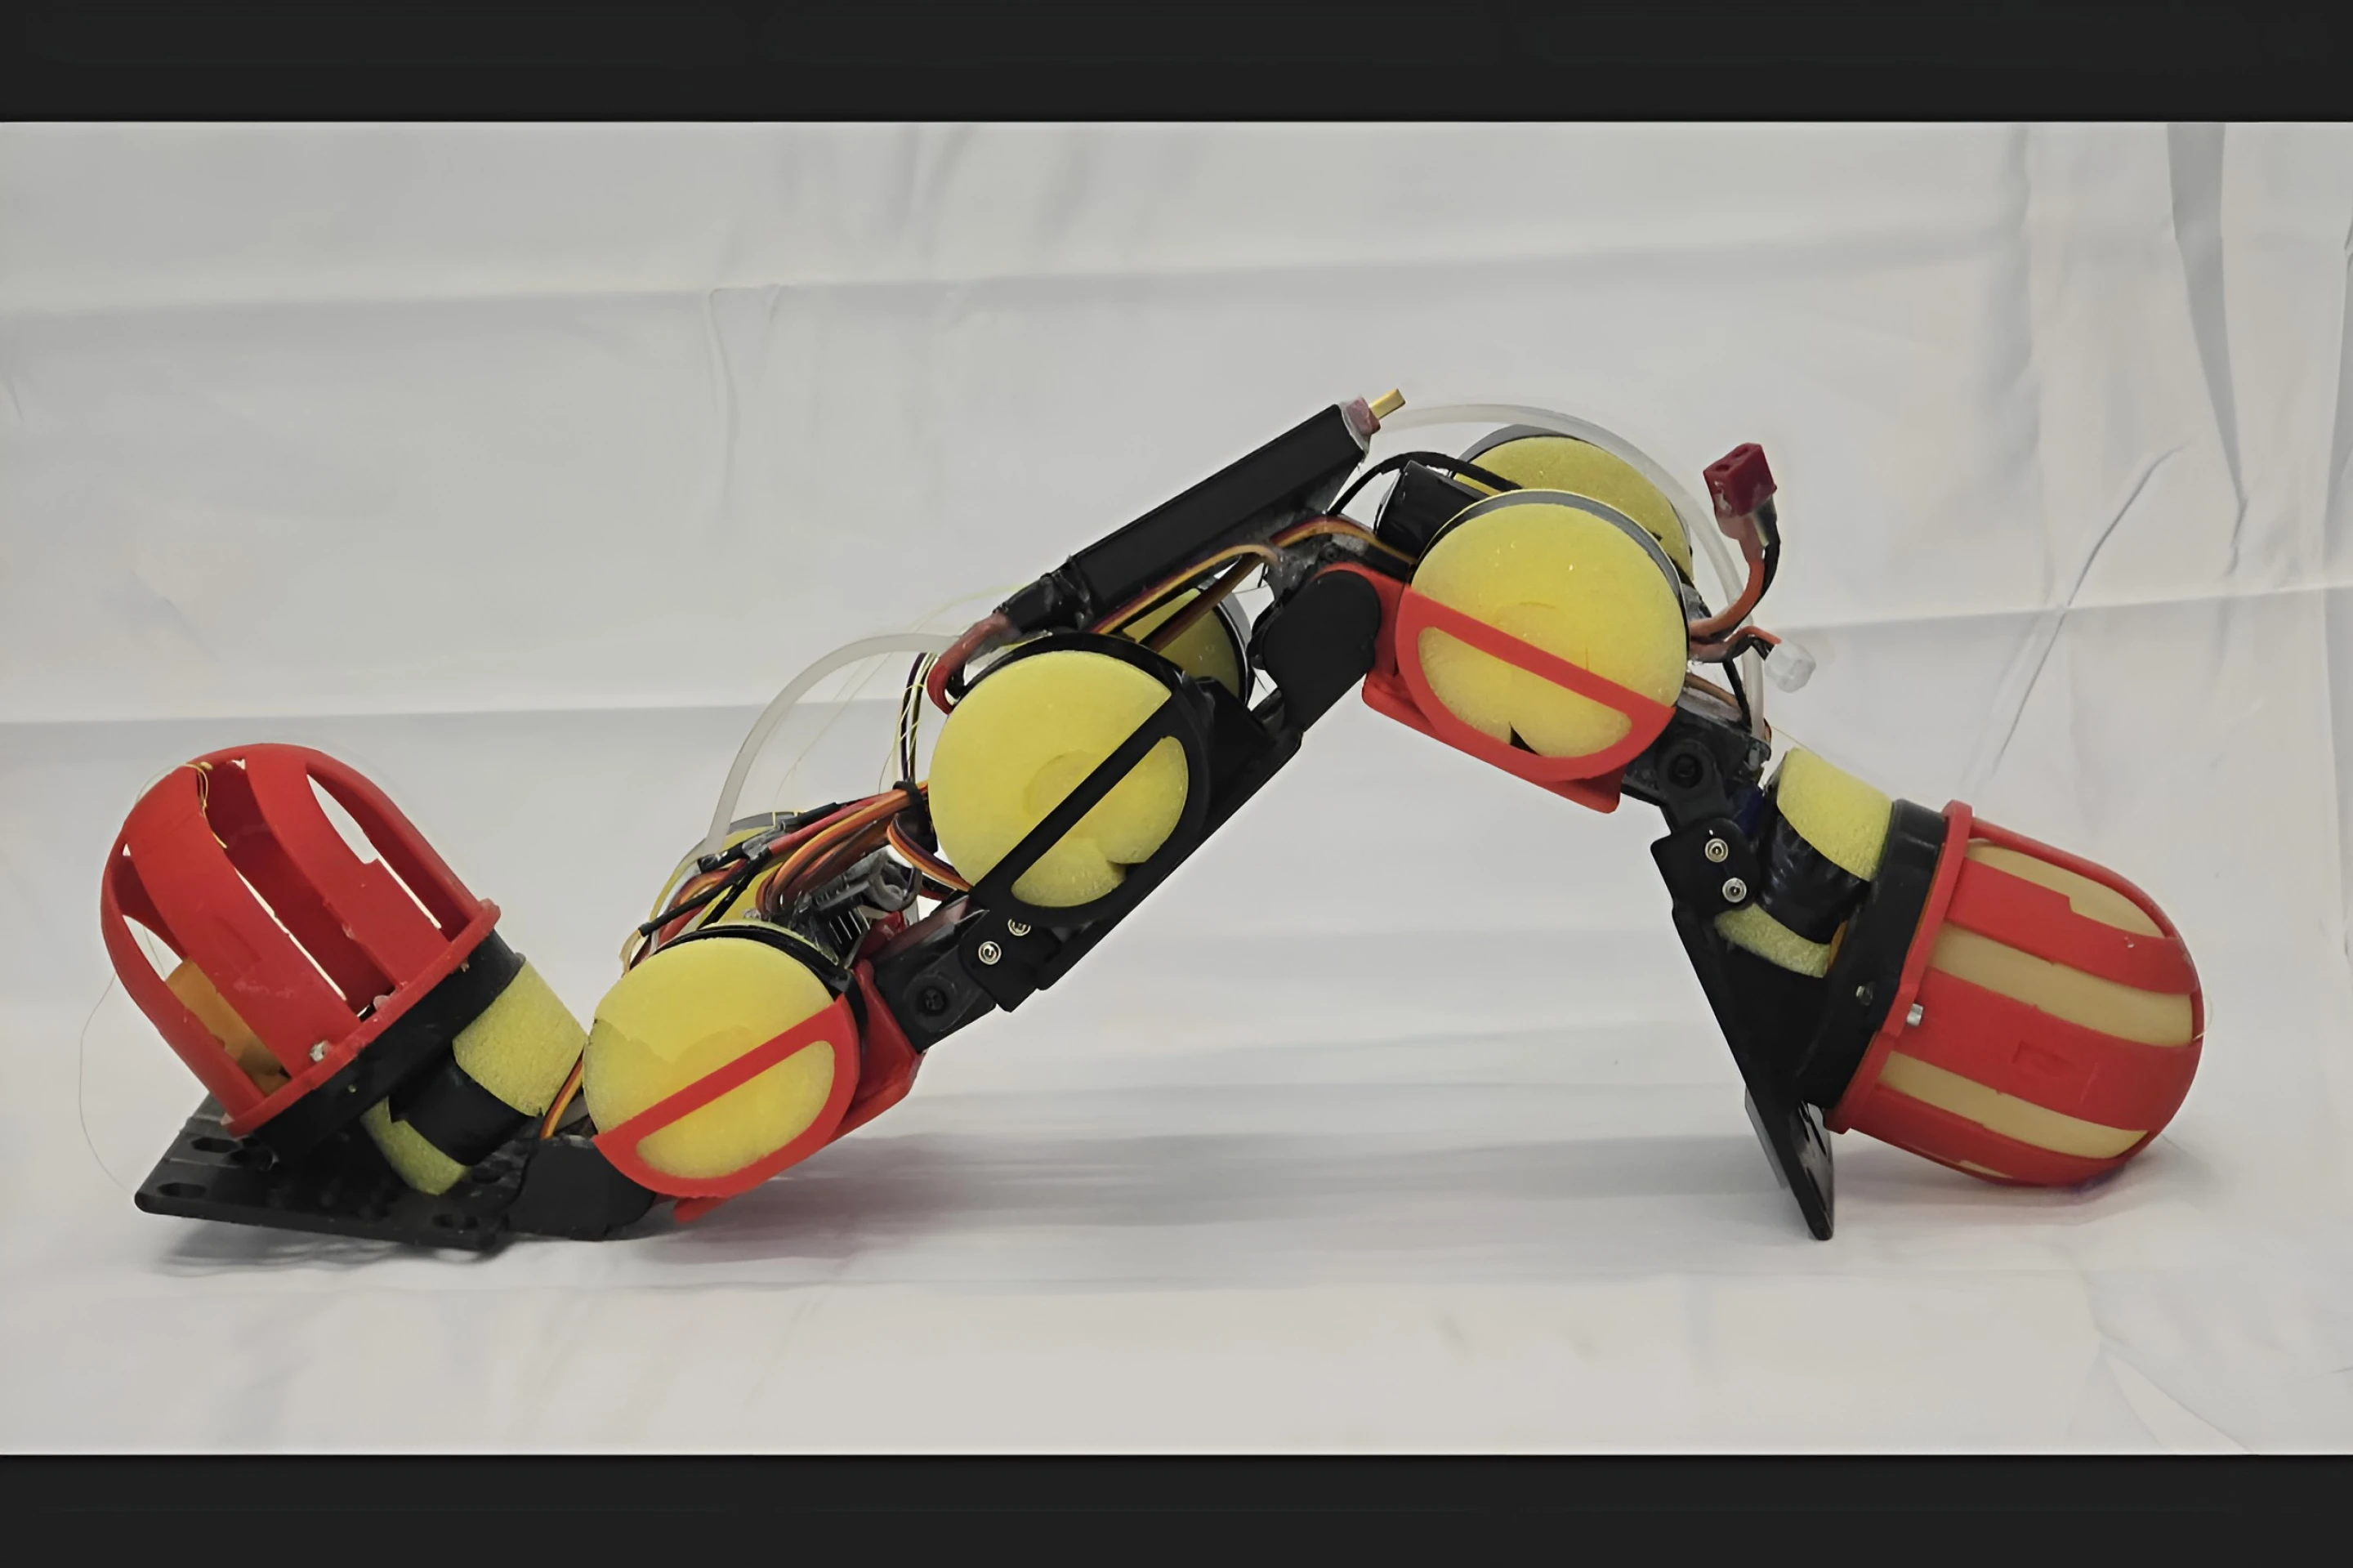
WorMa は長さ 50 cm、幅 13 cm、高さ 10 cm、重さは約 1.063 kg です。 5 本の剛性コネクティング ロッドと 4 つのジョイントで構成されています。それぞれのロボットには、頭と尾にラテックスバルーン水袋が、中央に 12 ボルトの蠕動ポンプが装備されており、ロボットの総重量の 28% に相当する約 300 グラムの水を両端の間で移送できます。機体の両側には発泡浮遊材が設置されており、底部にはシリコン製の摩擦パッドがあります。研究チームは、主に水の位置を調整することで地面の圧力と浮力状態を変化させ、異なる地形でも基本的に同じ波打つ歩行を維持できるようにした。
斜面を登るとき、水は頭部に向かって汲み上げられ、フロントエンドと地面の間の圧力と摩擦が増加します。実験では、頭が重い構成により、ロボットは 19.5 度の坂道を登ることができました。これは、テスト構成で最も急な坂道を通過できる唯一の解決策でした。単位移動距離あたりのエネルギー消費量も、他の重心構成より少なくとも 33% 低くなりました。水中ではその逆が当てはまり、水を尻尾に移動させることでロボットはより速く泳ぐことができ、頭の重い構成よりも最高速度が 26% 速く、効率が 52% 高くなります。ヘッドヘビーな構成のみが、水面から斜面を登るときに適切なフロントエンドトラクションを提供しました。
階段では重心を継続的に調整する必要があり、固定ヘッドウェイトまたはテールウェイト構成を単独で使用して登ることはできません。ロボットはまず頭を頭に移動させてグリップ力を高め、次に水を尻尾に移動させて頭を上げ、尻尾で体を前方に押し出します。頭と首の関節がステップの端に触れると、ポンプで水を頭に戻し、尻尾を引いて障害物を越えます。研究者らによって遠隔制御されたこの一連の動きの助けを借りて、WorMa は最大 15 センチメートルの段差を登り、平地、階段、坂道、外水路からなるコースを完走しました。
現時点ではまだ実験室のプロトタイプであり、自律的に地形を識別して重心を選択する機能はありません。水の完全な移動には約 110 秒かかり、調整はリアルタイムの応答ではなく、より遅い個別の操作としてのみ実行できます。研究報告書の移動性能には、水量の移動にかかる時間は含まれていません。ロボットは水中での横方向の漂流などの問題をまだ解決していません。チームはポンプ速度を上げ、センサーと閉ループ制御を追加することを検討しています。内部流体を使用して重心を再配分するこの設計は、将来的には、海岸、湿地、または浸水地帯の環境モニタリングや施設検査に使用される可能性がありますが、これらの用途はまだ想定されています。
コメント