
要約:
SpaceX は、現地時間 11 月 14 日に Starship プロジェクトで大きな進歩を遂げました。同社は初めて、発射塔のロボット アームを使用して、地球に帰還する上段の Starship 宇宙船を上空から捕捉することに成功しました。 「チョップスティック」と呼ばれるこの機械的捕獲システムは、テキサス州ボカチカにあるスペースXのスターベース発射塔に設置されており、ロケット全体の完全な再利用計画の重要なコンポーネントでもある。
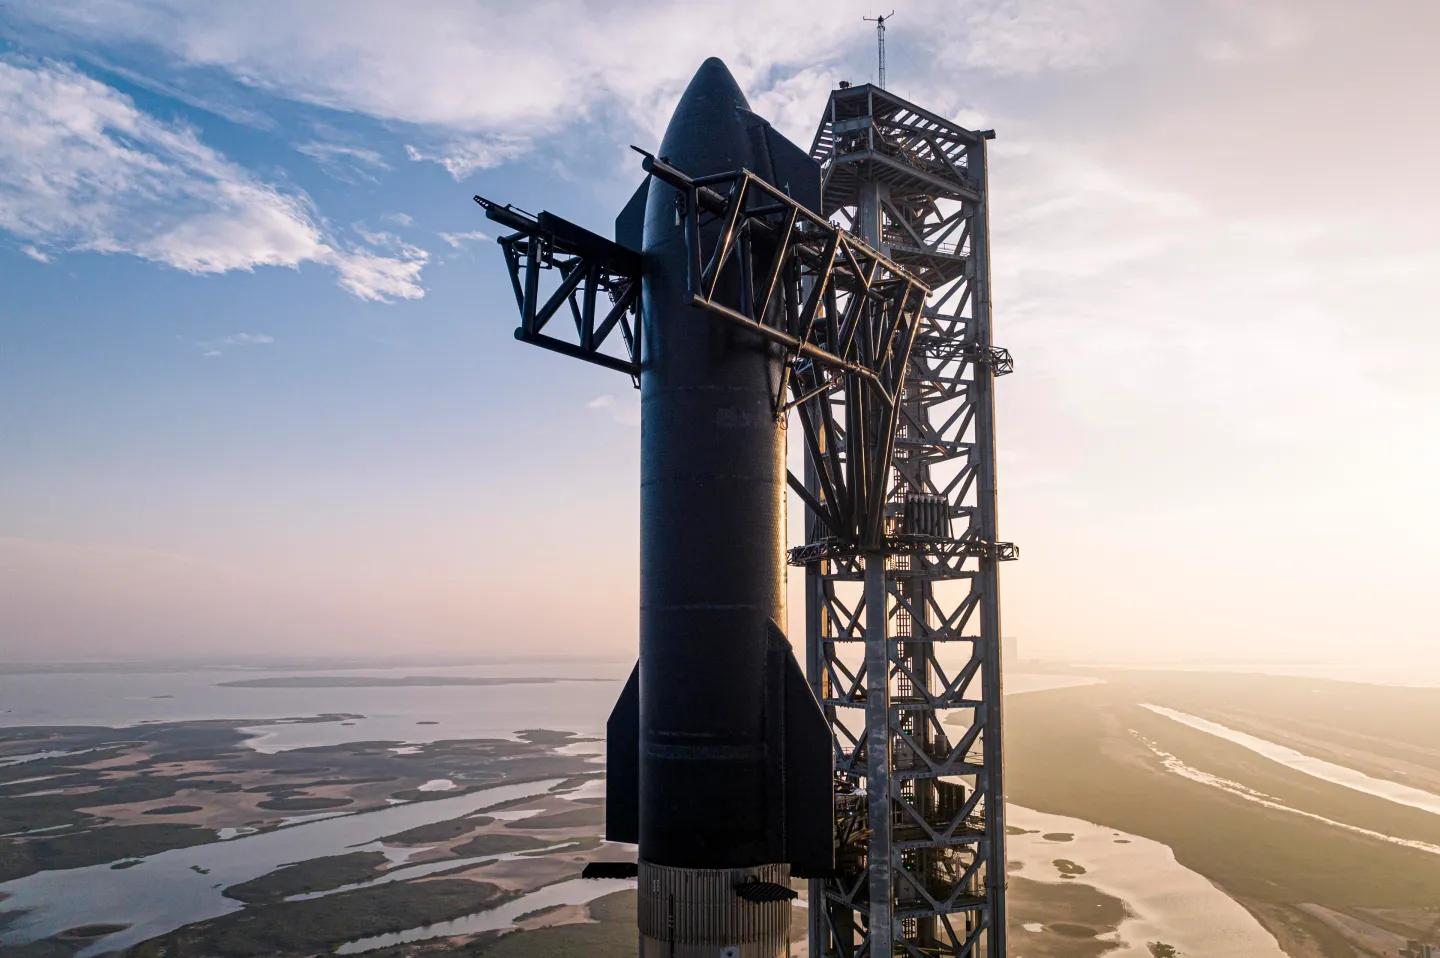
この捕獲は、スターシップの 15 回目の試験飛行 (フライト 15) 中に発生しました。スペースX社は、このロボットアームを使ってこれまで何度もスーパーヘビーブースター(スーパーヘビー)の捕獲に成功しているが、より大型でより高速に飛行し、より複雑な帰還軌道を持つスターシップ宇宙船そのものの捕獲に成功したのは今回が初めてである。
当初の計画によれば、SpaceX はこのミッションで前例のない 2 つの回収を実現したいと考えています。ロケットの打ち上げ後、まず数分以内に戻ってきた超重量ブースターを捕獲し、次に約 22.5 時間後に地球周回任務を完了して帰還した宇宙船上段を捕獲します。両方の作戦が成功すれば、スペースX社がスターシップ打ち上げシステム全体の二段階回収能力を初めて完全に実証したことになる。
しかし、ミッションは計画通りにはいきませんでした。 11月13日、宇宙船が星間基地から打ち上げられた後、帰還中に超重量ブースターが異常事態を引き起こし、当初のロボットアーム捕獲手順が自動的にキャンセルされた。その後、所定の安全計画に従って制御された着水のためメキシコ湾に向きを変え、最終的に爆発した。
スペースXの広報担当者は後に、予備調査の結果、帰還飛行中に燃料が残り少なくなったためにブースターの帰還点火が早期に終了した可能性があることが判明したと説明した。飛行制御システムは、ブースターが捕獲に適した位置にないことを検出し、着陸手順を自動的に中止し、海上で予定されていた着水方向へブースターを誘導しました。
コメント